+86 13520127780
 info@jingelway.com


Pengukuran Arah Angin: Akurasi, Kesalahan, dan Anemometer Ultrasonik
Waktu rilis: 2026-10-20
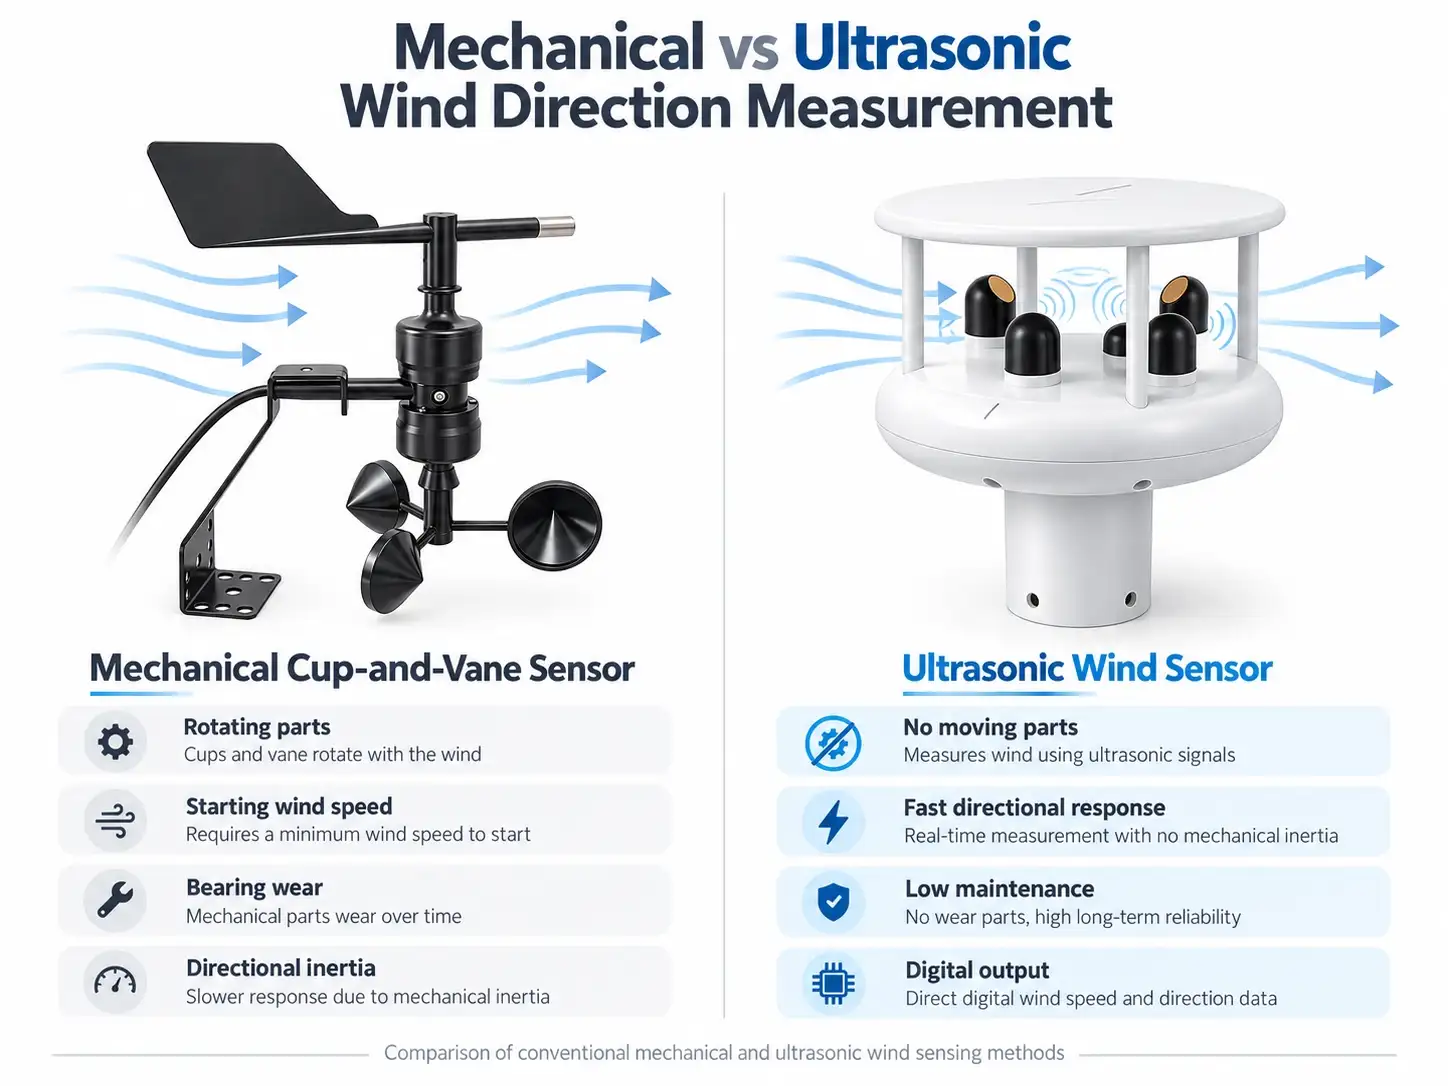
Kecepatan angin dan arah angin biasanya diukur bersamaan, tetapi mendapatkan hasil yang andal untuk kedua parameter ini melibatkan tantangan yang berbeda.
Anemometer mengukur kecepatan angin, sedangkan sensor arah angin mengidentifikasi arah dari mana angin bertiup. Meskipun kedua pengukuran tersebut menggambarkan aliran udara, arah angin menimbulkan komplikasi tambahan yang melibatkan perhitungan sudut, orientasi instrumen, kecepatan angin rendah, respons mekanis, dan pemrosesan data.
Sensor kecepatan angin mungkin bekerja secara konsisten setelah kalibrasi, sementara pengukuran arah angin masih dapat mengandung kesalahan signifikan yang disebabkan oleh keselarasan pemasangan atau metode perhitungan rata-rata yang tidak tepat.
Bagi para insinyur yang merancang stasiun cuaca otomatis, jaringan pemantauan lingkungan, atau sistem pemantauan angin industri, memahami perbedaan-perbedaan ini sangat penting.
Artikel ini menjelaskan sumber utama kesalahan pengukuran arah angin, membandingkan anemometer mekanik dan ultrasonik, serta memperkenalkan metode praktis untuk meningkatkan kualitas data angin.
1. Mengapa Arah Angin Lebih Sulit Diukur Dibandingkan Kecepatan Angin?
Arah angin adalah pengukuran sudut, biasanya dinyatakan antara 0° dan 360°.
Menurut konvensi meteorologi:
- 0° atau 360° mewakili angin yang datang dari utara.
- 90° menunjukkan arah angin yang datang dari timur.
- 180° menunjukkan arah angin yang datang dari selatan.
- 270° mewakili angin yang datang dari barat.
Berbeda dengan kecepatan angin, arah angin tidak selalu dapat diolah menggunakan aritmatika biasa.
Tiga tantangan mendasar harus dipertimbangkan.
1.1 Arah Angin Merupakan Variabel Melingkar
Perhatikan dua pengukuran arah angin yang berurutan:
- Pengukuran pertama: 359°
- Pengukuran kedua: 1°
Arah sebenarnya hanya berbeda 2°.
Namun, perhitungan aritmatika biasa menghasilkan:
(359° + 1°) / 2 = 180°
Hal ini akan secara keliru menunjukkan angin selatan, padahal kedua pengamatan tersebut menunjukkan angin utara.
Masalahnya menjadi lebih serius ketika sistem pemantauan terus-menerus merata-ratakan sampel di sekitar batas 0°/360°.
Sensor arah angin mungkin berfungsi dengan benar, tetapi metode perhitungan yang tidak tepat dapat menghasilkan hasil yang sama sekali menyesatkan.
1.2 Arah Angin Menjadi Tidak Stabil pada Angin yang Sangat Lemah
Kecepatan angin memiliki besaran yang dapat diukur, tetapi arah angin menjadi tidak jelas secara fisik ketika aliran udara mendekati nol.
Kincir angin mekanis membutuhkan torsi aerodinamis yang cukup untuk mengatasi hambatan mekanis.
Anemometer ultrasonik tidak memiliki persyaratan pengaktifan mekanis ini, tetapi ketidakpastian arah masih dapat meningkat ketika vektor angin yang diukur menjadi sangat kecil.
Oleh karena itu, spesifikasi akurasi arah angin harus selalu diinterpretasikan bersama dengan kondisi kecepatan angin yang berlaku.
1.3 Orientasi Instalasi Dapat Menimbulkan Kesalahan Sistematis
Sensor arah angin harus memiliki referensi arah yang ditetapkan dengan benar.
Sebagai contoh, jika sebuah sensor dipasang dengan arah referensi yang diputar 10° searah jarum jam dari utara sebenarnya, maka pengukurannya mungkin mengandung offset arah yang sesuai.
Berbeda dengan noise pengukuran acak, jenis kesalahan ini mungkin tetap konsisten di seluruh dataset.
Oleh karena itu, sistem pemantauan dapat menghasilkan pengukuran yang akurat dan berulang, namun tetap melaporkan arah angin geografis yang tidak tepat.
Masalah-masalah ini menunjukkan mengapa pengukuran arah angin yang andal membutuhkan lebih dari sekadar memilih sensor dengan spesifikasi akurasi yang menguntungkan.
2. Penunjuk Arah Angin Mekanis: Tiga Faktor yang Mempengaruhi Akurasi
Sensor arah angin mekanis konvensional biasanya terdiri dari baling-baling ekor, poros berputar, dan mekanisme penginderaan arah.
Gaya aerodinamis menyelaraskan baling-baling dengan aliran udara.
Prinsip yang relatif sederhana ini banyak digunakan dalam instrumen meteorologi, tetapi kinerja pengukurannya bergantung pada beberapa karakteristik mekanis yang saling berinteraksi.
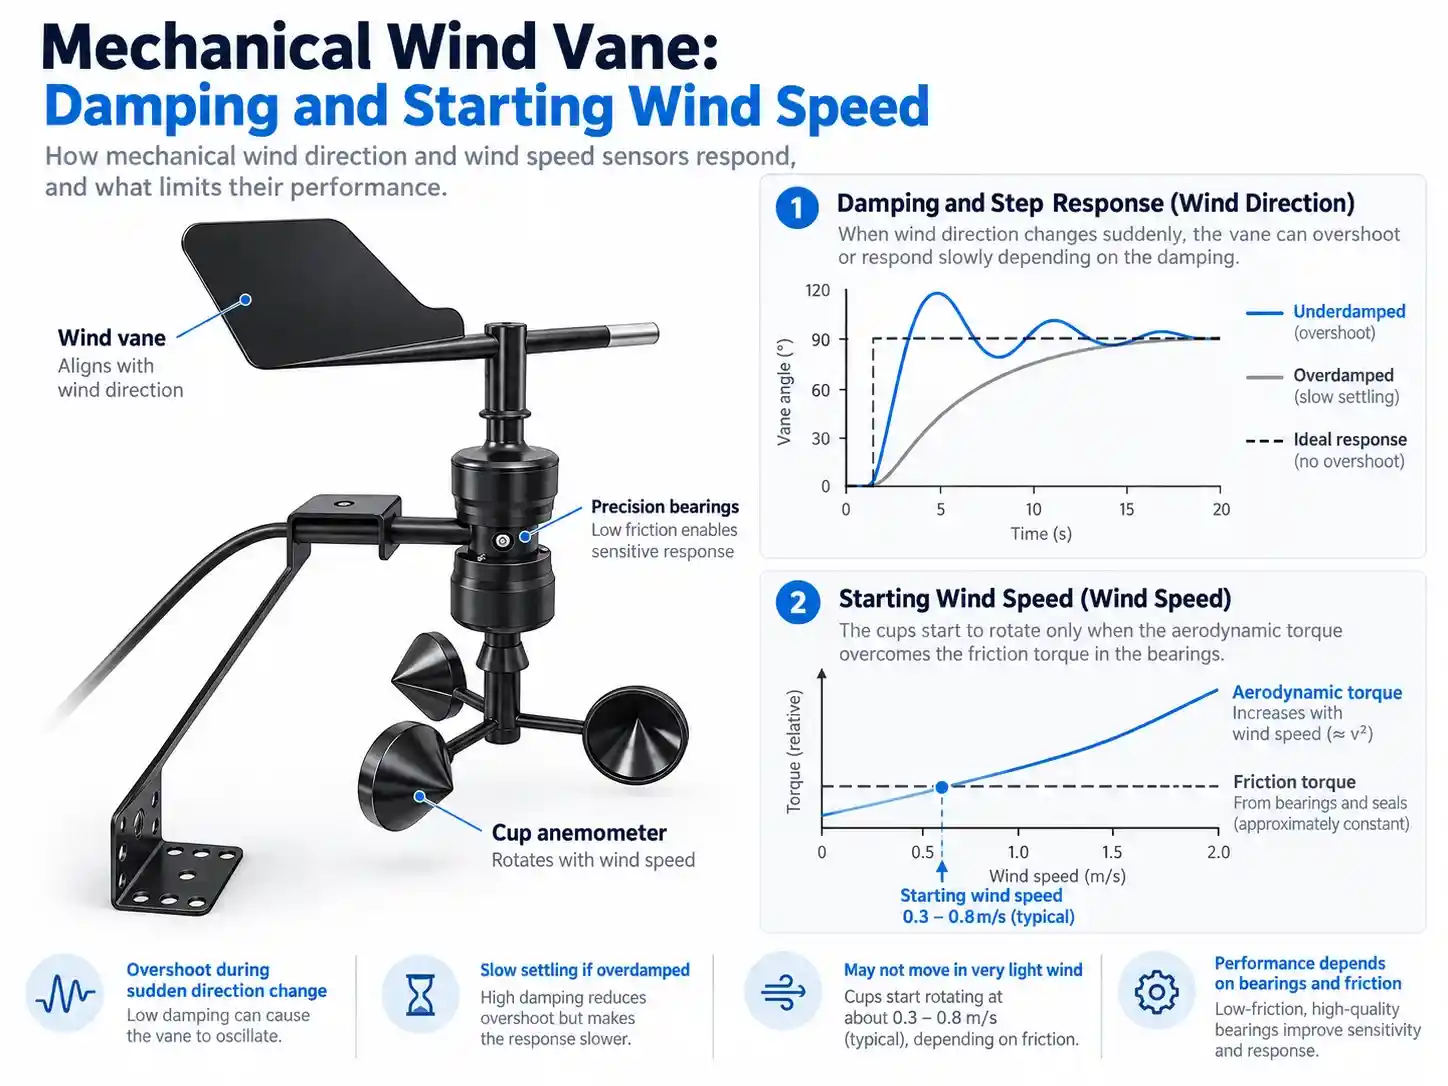
2.1 Rasio Redaman dan Overshoot Arah
Rasio redaman menggambarkan bagaimana suatu sistem mekanis merespons gerakan dan kembali ke keadaan setimbang.
Ketika arah angin berubah tiba-tiba, baling-baling dapat berputar melewati posisi keseimbangan baru sebelum akhirnya stabil.
Peredaman yang tidak memadai dapat menyebabkan:
- Terjadi overshoot setelah perubahan arah angin yang tiba-tiba.
- Osilasi berulang di sekitar arah angin sebenarnya
- Peningkatan variasi pada pembacaan sesaat
- Kesulitan memperoleh pengukuran arah yang stabil
Peredaman yang berlebihan menimbulkan masalah yang berbeda.
Sirip tersebut mungkin merespons terlalu lambat ketika arah angin berubah.
Oleh karena itu, desain baling-baling angin mekanis melibatkan penyeimbangan antara daya tanggap dan osilasi serta overshoot.
Parameter redaman tunggal tidak dapat secara independen menjamin respons cepat dan pengukuran yang stabil secara bersamaan.
2.2 Kecepatan Angin Awal dan Gesekan Mekanis
Sirip mekanis membutuhkan gaya aerodinamis yang cukup besar untuk mengatasi hambatan pada poros dan bantalan.
Keseimbangan antara torsi aerodinamis dan gesekan menentukan apakah baling-baling mulai bergerak.
Beberapa alat pengukur arah angin mekanis konvensional memiliki ambang batas awal dalam kisaran sekitar 0,3–0,8 m/s, tergantung pada konstruksinya.
Rentang ini bersifat ilustratif dan bukan spesifikasi universal.
Di bawah ambang batas awal instrumen, baling-baling mungkin tetap diam meskipun ada aliran udara ringan.
Kondisi seperti itu dapat terjadi selama:
- Cuaca malam yang stabil
- Kondisi angin lemah di lembah
- Lokasi pemantauan lingkungan yang terlindungi
- Aliran udara lemah di mikroklimat lokal tertentu
Anemometer cangkir mekanis juga memiliki karakteristik awal dan respons dinamis, meskipun perilaku spesifiknya berbeda dari anemometer penunjuk arah angin.
Untuk aplikasi pemantauan yang sering melibatkan kondisi angin rendah, keterbatasan mekanis ini harus dipertimbangkan selama pemilihan instrumen.
2.3 Keausan Mekanis dan Pergeseran Arah Jangka Panjang
Sensor angin mekanis mengandung komponen yang bergerak.
Paparan jangka panjang dapat menimbulkan masalah pengukuran tambahan melalui keausan bantalan, kontaminasi, korosi, atau pembentukan es.
Sebagai contoh, peningkatan gesekan poros dapat mengubah cara baling-baling merespons aliran udara yang lemah.
Kemacetan mekanis juga dapat menciptakan kondisi pengoperasian yang menyesatkan.
Sirip tersebut dapat berhenti bergerak karena hambatan bantalan atau pembentukan es, sementara keluaran elektroniknya terus melaporkan arah yang tidak berubah.
Jika sistem pemantauan tidak mencakup pemeriksaan diagnostik yang sesuai, pembacaan yang dibekukan ini mungkin tampak valid.
Oleh karena itu, para insinyur harus mempertimbangkan baik akurasi awal maupun perilaku mekanis jangka panjang ketika mengevaluasi sensor arah angin konvensional.
3. Bagaimana Anemometer Ultrasonik Mengukur Arah Angin?
Sebuah anemometer ultrasonik menggunakan prinsip pengukuran akustik, bukan baling-baling angin berputar atau rakitan cangkir.
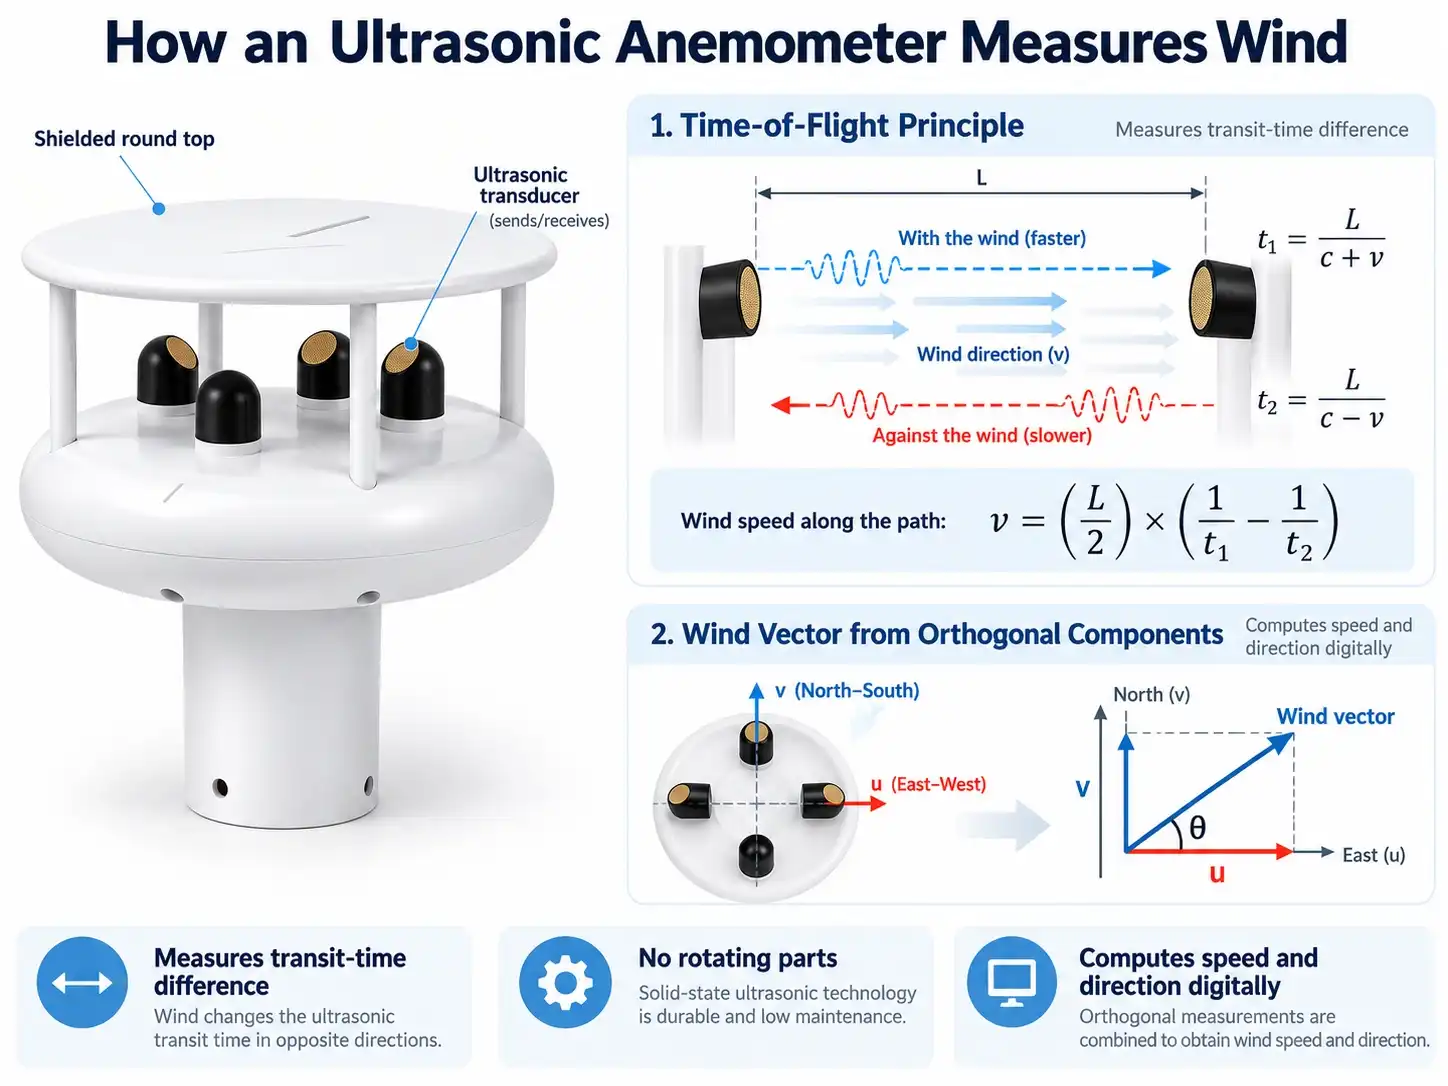
Prinsip kerja dasarnya didasarkan pada perbedaan waktu tempuh sinyal ultrasonik di sepanjang jalur pengukuran yang telah ditentukan.
3.1 Pengukuran Waktu Tempuh Ultrasonik
Pertimbangkan dua transduser ultrasonik yang dipisahkan oleh jarak L.
Satu sinyal merambat searah dengan aliran udara, sementara sinyal lainnya merambat berlawanan arah dengan aliran udara.
Untuk jalur pengukuran yang disederhanakan:
- Waktu tempuh searah angin: t₁ = L / (c + v)
- Waktu tempuh melawan arah angin: t₂ = L / (c − v)
Di mana:
- L adalah panjang jalur akustik.
- c adalah kecepatan suara.
- v adalah komponen kecepatan angin sepanjang jalur akustik.
- t₁ dan t₂ adalah waktu tempuh yang bersesuaian.
Menggabungkan kedua ekspresi tersebut menghasilkan:
v = (L / 2) × (1/t₁ − 1/t₂)
Hubungan ini memungkinkan instrumen untuk menghitung komponen kecepatan angin sepanjang jalur pengukuran.
Pengukuran dua arah juga membantu memisahkan kontribusi yang terkait dengan angin dari kecepatan perambatan akustik dalam model ideal ini.
3.2 Mengukur Komponen Angin Horizontal
Sensor angin ultrasonik dua dimensi mengukur aliran udara di sepanjang beberapa jalur akustik.
Dengan menggunakan jalur pengukuran yang diatur dengan tepat, instrumen tersebut merekonstruksi dua komponen angin horizontal.
Komponen-komponen ini umumnya direpresentasikan sebagai u dan v.
Kecepatan angin horizontal adalah:
V = √(u² + v²)
Arah angin dihitung dari komponen horizontal menggunakan fungsi tangen invers empat kuadran yang sesuai.
Perhitungan akhir harus memperhitungkan sistem koordinat instrumen dan konvensi meteorologi bahwa arah angin menunjukkan dari mana angin berasal.
Berbeda dengan baling-baling mekanis, metode pengukuran ini tidak bergantung pada poros berputar yang mencapai keseimbangan aerodinamis.
3.3 Mengapa Ketiadaan Bagian yang Bergerak Itu Penting
Sensor angin ultrasonik menghilangkan beberapa keterbatasan mekanis yang terkait dengan instrumen angin tradisional.
Faktor-faktor tersebut meliputi gesekan bantalan mekanis, keausan komponen berputar, dan inersia baling-baling.
Oleh karena itu, teknologi ultrasonik sangat relevan untuk instalasi yang membutuhkan pengukuran arah yang sering atau pengoperasian luar ruangan jangka panjang.
Namun, sensor tanpa bagian yang bergerak bukan berarti otomatis terbebas dari kesalahan pengukuran.
Pengaruh potensial masih meliputi:
- Hambatan atau kontaminasi jalur akustik
- Distorsi aliran yang disebabkan oleh struktur sensor
- Orientasi instalasi
- Paparan lingkungan dan penumpukan es
- Pemrosesan sinyal dan metode perataan
Pemasangan, konfigurasi, dan pemeliharaan yang tepat tetap penting.
Untuk aplikasi lokasi tetap yang menuntut, Sensor Kecepatan dan Arah Angin Ultrasonik Presisi Tinggi JW-IoT Menawarkan solusi pengukuran ultrasonik dua dimensi dengan antarmuka komunikasi industri dan sistem pemanas yang tersedia.
4. Sensor Angin Mekanik vs. Ultrasonik: Respons Dinamis
Arah angin tidak selalu berubah secara bertahap.
Instrumen pemantauan dapat mengalami perubahan cepat yang terkait dengan turbulensi, gangguan aliran udara lokal, atau perubahan kondisi cuaca.
Contoh sederhananya adalah perubahan arah angin secara tiba-tiba dari 0° menjadi 90°.
Teknologi penginderaan yang berbeda memberikan respons yang berbeda pula.
4.1 Kincir Angin Mekanik Konvensional
Sirip mekanis dengan redaman ringan dapat berputar melewati arah baru dan berosilasi sebelum berhenti.
Untuk beberapa desain mekanis, overshoot arah bisa sangat besar.
Materi sumber tersebut mengilustrasikan sebuah contoh di mana overshoot dapat mencapai sekitar 20°–30° setelah perubahan arah sebesar 90°.
Hal ini tidak boleh diartikan sebagai hasil universal untuk semua alat pengukur arah angin mekanis.
Perilaku sebenarnya bergantung pada geometri baling-baling, redaman, gesekan, kecepatan angin, dan konstruksi.
4.2 Kincir Angin Mekanis dengan Peredam Lebih Berat
Meningkatkan redaman dapat mengurangi osilasi.
Namun, instrumen tersebut mungkin memerlukan waktu tambahan untuk mencapai arah yang baru.
Oleh karena itu, respons yang lebih stabil tidak selalu berarti respons yang lebih cepat.
4.3 Pengukuran Arah Angin Ultrasonik
Sensor ultrasonik tidak perlu berputar ke arah aliran udara.
Sebaliknya, alat ini mengukur pengaruh aliran udara terhadap transmisi akustik dan menghitung komponen angin.
Hal ini menghilangkan penundaan rotasi mekanis dari proses pengukuran.
Meskipun demikian, respons aktual yang ditampilkan oleh sistem pemantauan bergantung pada interval pengambilan sampel instrumen, penyaringan internal, frekuensi keluaran, dan pemrosesan hilir.
Frekuensi keluaran yang tinggi saja tidak cukup untuk menentukan respons dinamis lengkap dari sistem pemantauan angin.
Untuk proyek yang melibatkan perubahan aliran udara yang cepat, para insinyur harus memeriksa baik prinsip pengukuran maupun seluruh rantai pengumpulan data.
5. Perataan Arah Angin: Mengapa Algoritma yang Salah Dapat Menghasilkan Kesalahan 180°
Salah satu sumber kesalahan arah angin yang paling penting terjadi setelah pengukuran telah dikumpulkan.
Masalahnya terletak pada bagaimana data Angular diproses.
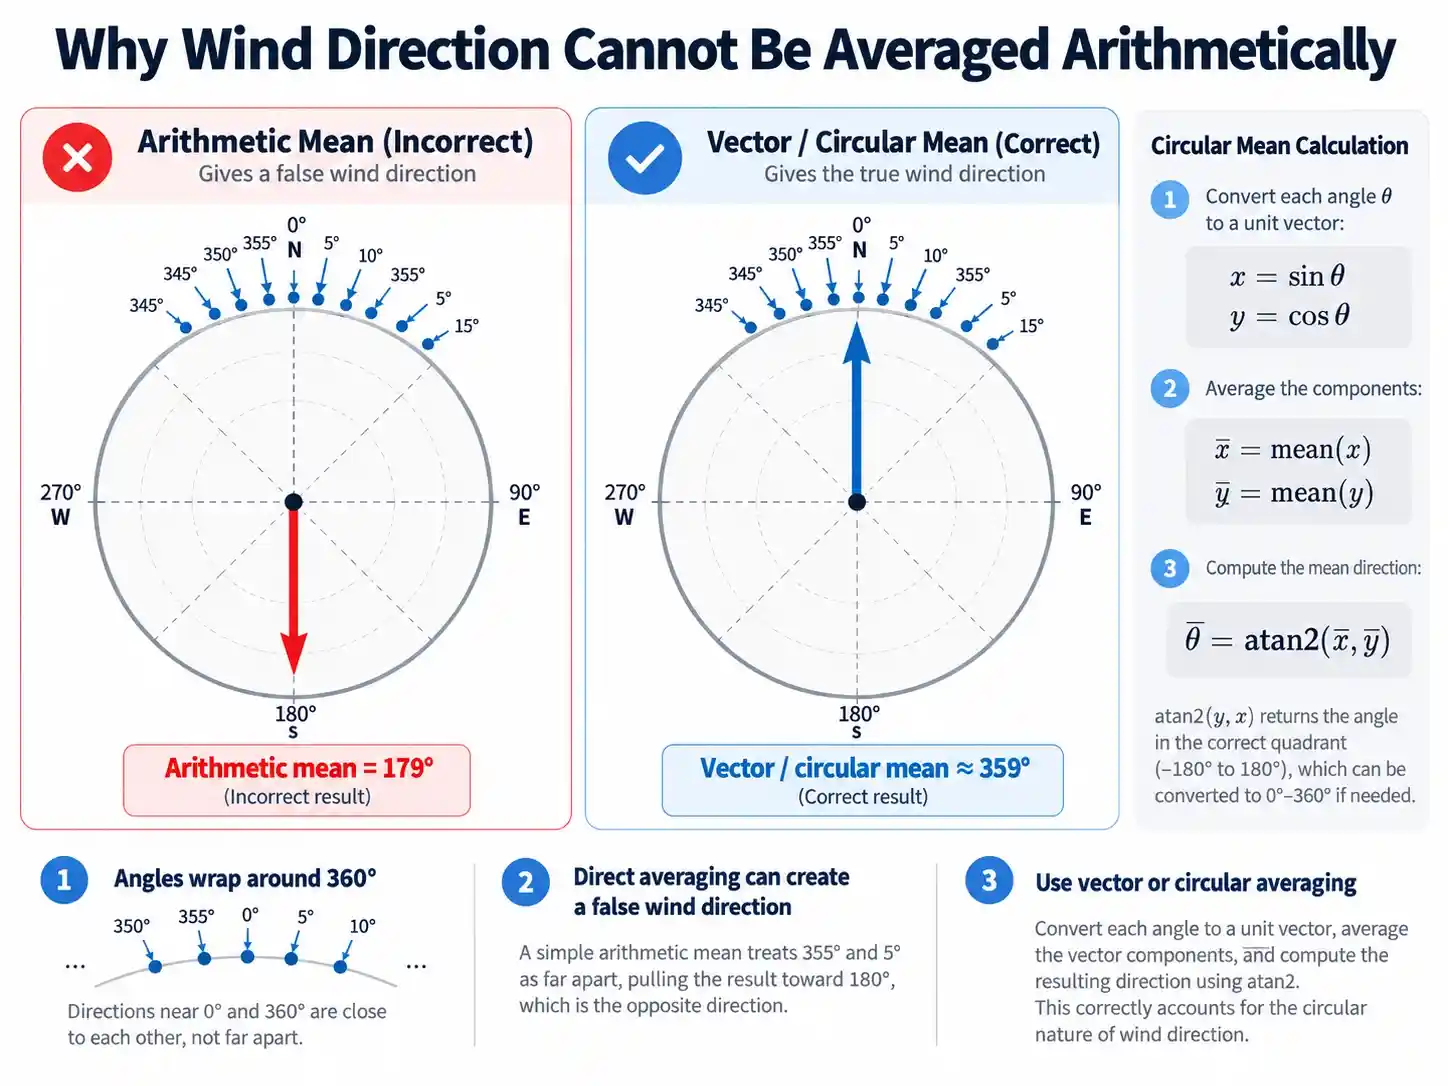
5.1 Mengapa Perhitungan Rata-Rata Aritmatika Gagal
Bayangkan sebuah sensor arah angin yang merekam sepuluh pengamatan:
345°, 350°, 355°, 0°, 5°, 10°, 355°, 350°, 5°, dan 15°.
Semua pengamatan terkonsentrasi di dekat utara.
Aritmatika biasa memberikan hasil:
(345 + 350 + 355 + 0 + 5 + 10 + 355 + 350 + 5 + 15) / 10
= 179°
Hasil ini menunjukkan angin hampir bertiup dari arah selatan.
Namun, tak satu pun dari pengamatan tersebut menunjukkan angin dari arah selatan.
Masalah ini terjadi karena sudut-sudutnya melingkar hingga 360°.
5.2 Perataan Melingkar Arah Angin
Metode yang lebih tepat untuk merata-ratakan sudut arah adalah perataan melingkar.
Setiap sudut terukur θ diubah menjadi dua komponen:
x = sin θ
y = cos θ
Komponen-komponen tersebut kemudian dirata-ratakan:
x̄ = Σsin θᵢ / n
ȳ = Σcos θᵢ / n
Arah rata-rata direkonstruksi menggunakan:
θ̄ = atan2(x̄, ȳ)
Hasilnya dikonversi ke rentang 0°–360°.
Untuk sepuluh pengamatan di atas, rata-rata lingkarannya sekitar 359°.
Hal ini sesuai dengan distribusi pengukuran sebenarnya di sekitar wilayah utara.
Penggunaan tangen invers empat kuadran penting karena arctangen satu argumen biasa tidak dapat secara independen mengidentifikasi setiap kuadran kompas.
5.3 Kapan Pembobotan Kecepatan Angin Diperlukan
Penghitungan rata-rata melingkar memperlakukan setiap pengamatan arah dengan bobot yang sama.
Untuk perhitungan rata-rata vektor meteorologi, kecepatan angin juga dapat dimasukkan.
Vektor angin memiliki besaran dan arah.
Dengan menggunakan konvensi arah meteorologi, komponen aliran horizontal yang terkait dapat ditulis sebagai:
uᵢ = −Vᵢ sin θᵢ
vᵢ = −Vᵢ cos θᵢ
Di mana Vᵢ adalah kecepatan angin yang terkait dengan setiap pengamatan arah.
Komponen rata-ratanya adalah:
ū = Σuᵢ / n
v̄ = Σvᵢ / n
Kecepatan rata-rata vektor yang dihasilkan adalah:
V̄_vektor = √(ū² + v̄²)
Arah rata-rata direkonstruksi dari komponen yang dirata-ratakan, dengan mempertimbangkan konvensi arah-dari.
Pendekatan ini sangat relevan terutama ketika kecepatan angin bervariasi secara signifikan antar pengamatan.
5.4 Arah Angin yang Berlawanan
Pertimbangkan urutan pengukuran lain:
- Delapan pengamatan dari timur, pada sudut 90°
- Delapan pengamatan dari barat, pada 270°
- Kecepatan angin yang sama untuk semua pengamatan
Aritmatika biasa menghasilkan:
(8 × 90° + 8 × 270°) / 16 = 180°
Hal ini secara keliru menyiratkan arah angin dominan dari selatan.
Perataan vektor menghasilkan hasil yang berbeda.
Kontribusi ke arah timur dan barat saling meniadakan.
Vektor angin rata-rata yang dihasilkan memiliki magnitudo nol, artinya tidak ada arah resultan yang didefinisikan secara unik.
Ini tidak berarti bahwa udara dalam keadaan diam selama setiap pengamatan.
Artinya, vektor angin yang berlawanan saling meniadakan selama periode perhitungan rata-rata.
Jika kecepatan angin tidak sama, kontribusi yang lebih kuat akan memengaruhi arah vektor yang dihasilkan.
5.5 Rata-rata Melingkar vs. Rata-rata Vektor
Perhitungan rata-rata melingkar dan vektor menjawab pertanyaan yang terkait tetapi berbeda.
Perataan melingkar menggambarkan arah pusat dari pengamatan sudut.
Perataan vektor berbobot kecepatan angin menggambarkan vektor aliran udara resultan.
Keduanya tidak boleh disamakan dengan rata-rata aritmatika dari kecepatan angin skalar.
Untuk pemantauan yang andal, algoritma yang dipilih harus sesuai dengan tujuan pelaporan.
Sistem tersebut juga harus mengidentifikasi periode di mana vektor resultan terlalu kecil untuk dapat ditentukan arah rata-ratanya secara bermakna.
6. Akurasi, Resolusi, dan Kondisi Pengukuran Arah Angin
Spesifikasi sensor angin seringkali mencakup nilai akurasi arah dan nilai resolusi arah.
Spesifikasi ini menjelaskan berbagai karakteristik yang berbeda.
6.1 Akurasi Arah Angin
Akurasi menggambarkan seberapa dekat arah angin yang dilaporkan oleh suatu instrumen sesuai dengan pengukuran referensi dalam kondisi tertentu.
Sebagai contoh, akurasi yang dinyatakan sebesar ±3° menunjukkan kesalahan arah yang diperbolehkan sesuai dengan kondisi pengujian pabrikan terkait.
Hal ini tidak boleh diartikan sebagai jaminan kinerja universal dalam setiap kemungkinan kecepatan angin atau kondisi pemasangan.
6.2 Resolusi Arah Angin
Resolusi menggambarkan perubahan atau peningkatan terkecil yang dilaporkan dalam hasil pengukuran.
Resolusi 1° tidak berarti instrumen tersebut memiliki akurasi ±1°.
Suatu instrumen dapat melaporkan arah angin dalam peningkatan satu derajat, sementara memiliki toleransi akurasi yang ditentukan lebih besar.
6.3 Pentingnya Kondisi Kecepatan Angin
Beberapa spesifikasi sensor angin ultrasonik secara eksplisit menyatakan kondisi kecepatan angin di mana akurasi arah berlaku.
Sebagai contoh, spesifikasi referensi JW-WDSS2(HY05) mengidentifikasi akurasi arah angin sebesar ±3° ketika kecepatan angin minimal 1 m/s.
Kualifikasi ini penting.
Pada kecepatan angin yang sangat rendah, vektor angin horizontal menjadi kecil dan pengukuran arah mungkin lebih sensitif terhadap kebisingan dan gangguan.
Saat membandingkan produk, para insinyur harus memeriksa pernyataan akurasi secara lengkap, bukan hanya berfokus pada nilai numeriknya saja.
6.4 Frekuensi Keluaran Tidak Akurat
Frekuensi keluaran menggambarkan seberapa sering informasi pengukuran diberikan.
Sensor yang beroperasi pada frekuensi 10 Hz dapat menghasilkan pengamatan yang lebih sering daripada sensor yang beroperasi pada frekuensi 1 Hz.
Namun, frekuensi pelaporan yang lebih tinggi tidak secara otomatis berarti akurasi yang lebih baik.
Hal ini dapat meningkatkan detail temporal yang tersedia untuk sistem pemantauan, bergantung pada respons aktual sensor dan karakteristik pemrosesannya.
Untuk pengamatan angin jangka panjang, baik frekuensi pelaporan maupun periode perataan harus dipilih sesuai dengan persyaratan proyek.
7. Bagaimana Orientasi Pemasangan Mempengaruhi Data Arah Angin
Pemasangan yang benar sangat penting untuk mendapatkan pengukuran arah angin yang bermakna.
7.1 Referensi Utara Sejati
Arah angin meteorologis biasanya mengacu pada arah utara geografis.
Untuk sensor tetap, sumbu referensi fisiknya harus disejajarkan dengan benar atau pergeseran sudutnya harus diperhitungkan dalam pemrosesan data.
Pergeseran pemasangan yang konsisten dapat menggeser seluruh kumpulan data arah.
Sebagai contoh, penyimpangan referensi sebesar 10° dapat menghasilkan kesalahan sistematis meskipun elemen sensor itu sendiri beroperasi sesuai dengan akurasi yang dinyatakan.
7.2 Mengapa Data Stabil Masih Bisa Salah
Kesalahan instalasi sistematis seringkali sulit diidentifikasi hanya dari grafik deret waktu.
Sensor dengan offset arah tetap mungkin masih menghasilkan:
- Kurva pengukuran yang halus
- Pola angin harian yang berulang
- Nilai keluaran yang stabil
- Tidak ada alarm komunikasi
Tidak adanya fluktuasi yang tidak biasa tidak membuktikan bahwa acuan arah angin tersebut benar.
Oleh karena itu, catatan instalasi dan verifikasi arah harus menjadi bagian dari proses pemasangan sensor.
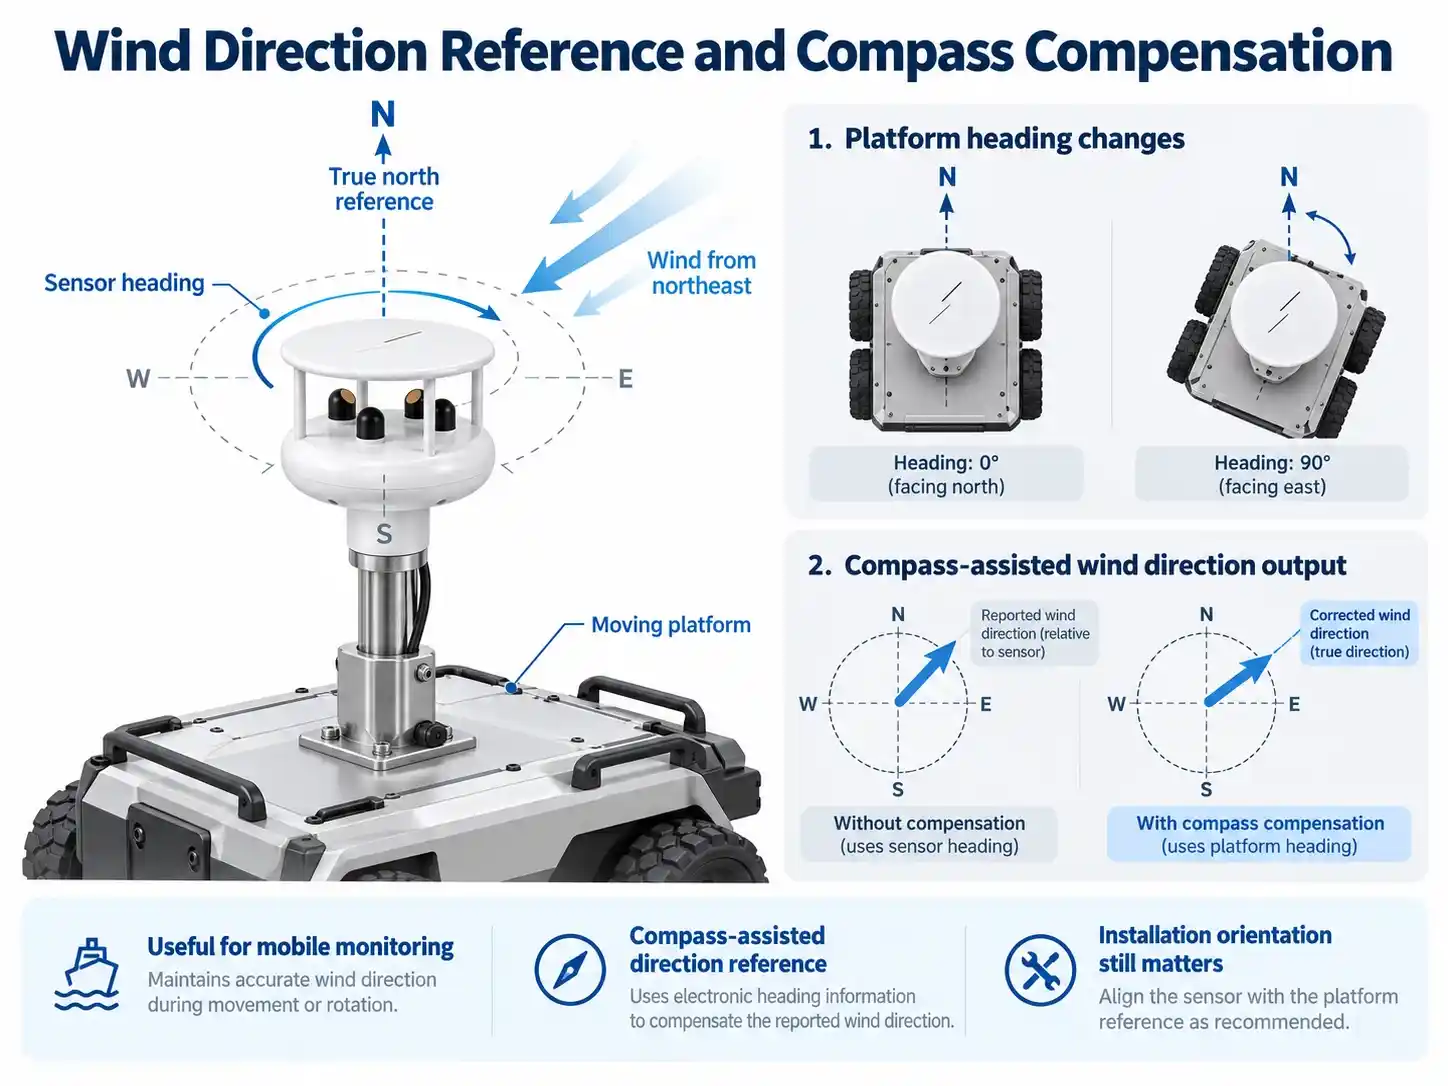
7.3 Sensor Angin dengan Kompas Elektronik Terintegrasi
Beberapa aplikasi melibatkan platform yang orientasinya dapat berubah.
Dalam situasi ini, keselarasan geografis yang tetap tidak selalu dapat diasumsikan.
Itu Anemometer Ultrasonik Terintegrasi Kompas JW-WDS2 Menggabungkan pengukuran angin ultrasonik dengan kompas elektronik tiga sumbu dan penginderaan terkait gerakan.
Kompas memberikan informasi arah yang dapat mendukung interpretasi arah ketika orientasi sensor berubah.
Namun, informasi arah saja tidak sepenuhnya mengimbangi pergerakan peron.
Untuk aplikasi yang dipasang pada kendaraan atau aplikasi bergerak lainnya, interpretasi yang akurat mungkin juga memerlukan pertimbangan kecepatan platform, kemiringan, dan distorsi aliran udara.
Gangguan magnetik dan kalibrasi kompas juga harus dipertimbangkan.
8. Membandingkan Konfigurasi Sensor Angin Ultrasonik JW-IoT
Desain anemometer ultrasonik yang berbeda memenuhi persyaratan instalasi dan pengukuran yang berbeda pula.
Perbandingan berikut didasarkan pada deskripsi produk yang dirujuk dan materi teknis yang diberikan.
| Parameter | JW-WDSS2(HY05) | JW-WDS2 | JW-W3DS2(HY06) |
| Jenis sensor | Ultrasonik 2D | Ultrasonik 2D dengan kompas | Ultrasonik 3D |
| Kisaran arah angin | 0–359° | Setara dengan 0–360° | 0–359° |
| Akurasi arah | ±3° pada V ≥ 1 m/s | ±3° | ±3° |
| Resolusi arah | 1° | 1° | 1° |
| Keluaran standar | 1 Hz | Konfirmasi konfigurasi yang dipilih | 1 Hz |
| Frekuensi opsional | 4 Hz | Konfirmasi konfigurasi yang dipilih | 2/5/10 Hz |
| Pemanas | Hingga 120 W | Opsional | Tidak ditentukan |
| Perkiraan berat | 1,13 kg | 0,36 kg | 0,11 kg |
| Keunggulan utama | Pemantauan lingkungan yang keras | Informasi orientasi | Pengukuran angin tiga dimensi |
Produk-produk ini tidak boleh dipilih hanya berdasarkan angka akurasi arah anginnya.
Kemampuan penginderaan, perlindungan lingkungan, persyaratan instalasi, antarmuka komunikasi, dan kebutuhan pengolahan data mereka juga penting.
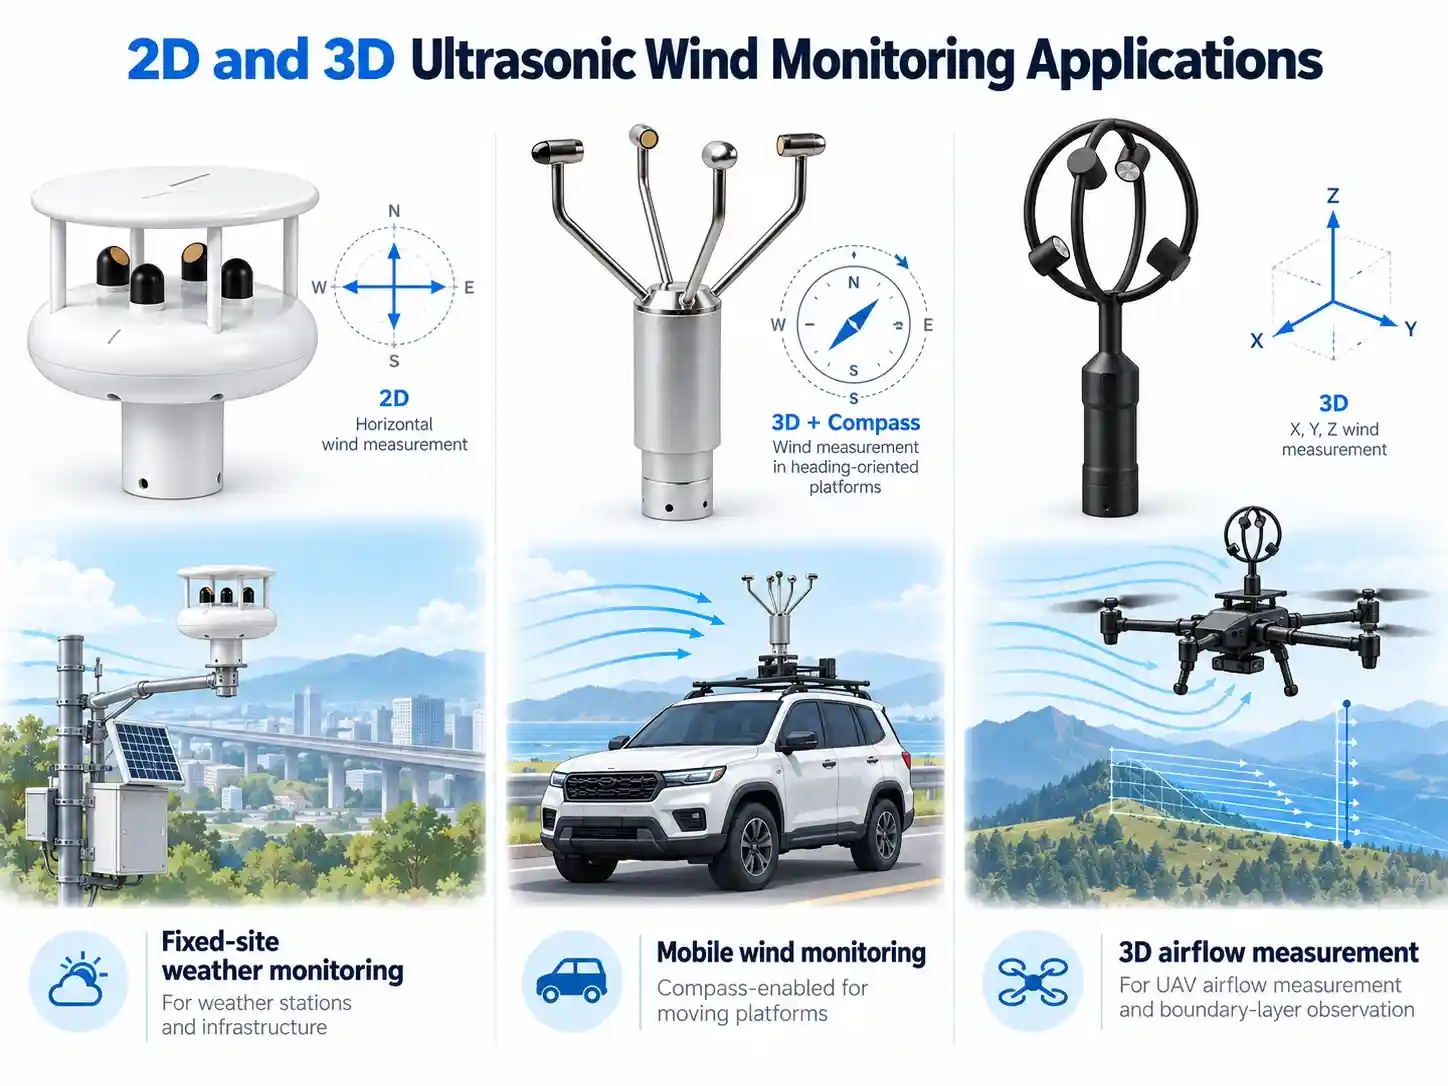
8.1 Sensor Angin Ultrasonik Presisi Tinggi untuk Instalasi Tetap
Itu Sensor Kecepatan dan Arah Angin Ultrasonik Presisi Tinggi JW-WDSS2(HY05) Dirancang untuk instalasi luar ruangan yang menuntut.
Fitur-fitur yang dipublikasikan meliputi:
- Kisaran kecepatan angin 0–60 m/s
- Kisaran arah angin 0–359°
- Akurasi arah angin ±3°
- Opsi komunikasi RS485/RS232
- Dukungan MODBUS
- Konstruksi baja tahan karat dan paduan aluminium.
- Kemampuan pemanasan hingga 120 W
- Perlindungan IP65
Karakteristik ini menjadikannya relevan untuk stasiun meteorologi tetap, infrastruktur transportasi, pemantauan pesisir, dan pengamatan cuaca industri.
Kemampuan pemanasannya sangat penting ketika mengevaluasi instalasi yang terpapar suhu rendah dan potensi penumpukan es.
8.2 Anemometer Ultrasonik dengan Kompas untuk Pemantauan Seluler
Itu Anemometer Ultrasonik JW-WDS2 dengan Kompas Berfokus pada aplikasi di mana informasi orientasi sangat penting.
Kompas tiga sumbu terintegrasi dan sensor percepatan yang dimilikinya membedakannya dari anemometer ultrasonik orientasi tetap konvensional.
Desain yang ringkas ini relevan untuk sistem pemantauan lingkungan bergerak dan sistem pengamatan cuaca sementara.
Untuk platform bergerak, integrator harus memverifikasi bagaimana data arah, kemiringan, gerakan platform, dan vektor angin digabungkan.
8.3 Sensor Angin Ultrasonik 3D untuk Pengukuran Aliran Udara UAV
Itu Sensor Angin Ultrasonik 3D JW-W3DS2(HY06) dirancang untuk aplikasi yang membutuhkan informasi aliran udara tiga dimensi.
Berbeda dengan sensor angin 2D konvensional, konfigurasi 3D menyediakan komponen angin horizontal dan vertikal.
Spesifikasi yang dipublikasikan meliputi:
- Rentang pengukuran kecepatan angin 0–50 m/s
- Kisaran arah angin 0–359°
- Akurasi arah angin ±3°
- Akurasi kecepatan angin ±2%
- Output standar 1 Hz, dengan pilihan 2 Hz, 5 Hz, dan 10 Hz.
- Opsi antarmuka RS485, RS232, dan SDI-12
- Berat instrumen sekitar 110 g.
Sensor ini relevan untuk pengamatan aliran udara UAV, penelitian atmosfer, pengukuran lapisan batas, dan platform pemantauan lingkungan yang ringkas.
Untuk instalasi UAV, geometri pemasangan dan gangguan aliran udara yang dihasilkan oleh pesawat harus dievaluasi.
Kemampuan pengukuran tiga dimensi tidak secara otomatis menghilangkan gangguan aliran udara yang disebabkan oleh rotor.
9. Pedoman Praktis untuk Meningkatkan Keandalan Pengukuran Arah Angin
Data angin yang andal bergantung pada sistem pemantauan yang lengkap, bukan hanya elemen pengukurannya.
9.1 Konfirmasikan Referensi Arah
Sebelum memasang sensor arah angin, verifikasi orientasi referensinya.
Untuk instalasi tetap, pastikan keselarasan geografisnya.
Untuk sistem dengan kompas elektronik, verifikasi konfigurasi kompas dan potensi interferensi magnetik.
9.2 Gunakan Perhitungan Rata-Rata Arah Angin yang Tepat
Hindari menerapkan perhitungan rata-rata aritmatika secara langsung pada sudut arah angin.
Pilih perataan melingkar atau perataan vektor angin sesuai dengan perhitungan meteorologi yang dimaksud.
Bedakan dengan jelas antara kecepatan angin rata-rata skalar dan kecepatan angin rata-rata vektor.
9.3 Menetapkan Aturan Validitas Data Angin Rendah
Nilai arah angin yang tercatat selama kondisi hampir tenang mungkin tidak representatif.
Sistem pemantauan harus mengidentifikasi kondisi-kondisi ini menggunakan ambang batas kecepatan angin atau kriteria kualitas data yang sesuai.
Ambang batas yang berlaku harus didasarkan pada spesifikasi sensor dan persyaratan pengamatan proyek.
9.4 Memantau Kualitas Data dari Waktu ke Waktu
Sistem pemantauan jangka panjang harus memeriksa pembacaan arah yang berulang, pola yang tidak realistis, gangguan komunikasi, dan indikator lain dari pengukuran yang berpotensi tidak valid.
Pembacaan arah angin yang konstan belum tentu merupakan kerusakan peralatan, tetapi nilai yang terus-menerus tersebut harus dinilai kaitannya dengan kecepatan angin dan kondisi sekitarnya.
9.5 Mengevaluasi Perlindungan Lingkungan
Keausan mekanis bukanlah satu-satunya masalah keandalan jangka panjang.
Kinerja sensor ultrasonik juga dapat dipengaruhi oleh paparan lingkungan, kontaminasi, penumpukan es, dan kondisi pemasangan.
Untuk lingkungan yang membeku, pastikan apakah sensor tersebut memiliki konfigurasi pemanas yang sesuai.
Daya listrik yang tersedia harus mencukupi untuk mode operasi yang dipilih.
9.6 Verifikasi Kompatibilitas Pencatat Data
Sebelum menghubungkan sensor angin ke sistem akuisisi data, pastikan antarmuka komunikasi dan format data yang dibutuhkan.
Beberapa hal yang perlu dipertimbangkan antara lain:
- Komunikasi RS485 atau RS232
- Kompatibilitas SDI-12
- Konfigurasi MODBUS
- Interval pembaruan pengukuran
- Konvensi referensi arah angin
- Pengaturan perataan dan pelaporan
- Penanganan data tidak valid
Proses integrasi harus mempertahankan data yang diukur dan informasi kualitasnya sedapat mungkin.
10. Pertanyaan yang Sering Diajukan Tentang Pengukuran Arah Angin
Alat apa yang mengukur arah angin?
Alat pengukur arah angin tradisional adalah baling-baling angin. Anemometer ultrasonik juga dapat mengukur arah angin dengan menghitung komponen aliran udara dari waktu tempuh sinyal ultrasonik.
Mengapa arah angin sulit dirata-ratakan?
Arah angin adalah variabel melingkar. Perhitungan rata-rata aritmatika biasa dapat menghasilkan hasil yang tidak akurat di dekat batas 0°/360°. Perhitungan rata-rata melingkar dan perhitungan rata-rata vektor mengatasi masalah ini dengan menggunakan komponen arah.
Bisakah anemometer ultrasonik mengukur arah angin pada kecepatan angin nol?
Anemometer ultrasonik tidak memerlukan rotasi mekanis untuk mulai mengukur aliran udara. Namun, ketika kecepatan angin nol, tidak ada arah angin horizontal yang terdefinisi secara fisik. Oleh karena itu, pembacaan pada kondisi hampir tenang harus ditafsirkan dengan hati-hati.
Apakah resolusi arah angin 1° sama dengan akurasi ±1°?
Tidak. Resolusi menggambarkan peningkatan keluaran terkecil, sedangkan akurasi menggambarkan penyimpangan pengukuran relatif terhadap referensi dalam kondisi tertentu.
Mengapa sensor arah angin selalu melaporkan sudut yang sama?
Kemungkinan penjelasannya meliputi angin yang terus menerus bertiup dari satu arah, masalah pemasangan, kemacetan mekanis, kerusakan sensor, atau masalah pemrosesan. Data kecepatan angin dan kondisi instrumen harus diperiksa sebelum menarik kesimpulan.
Apa keunggulan sensor angin ultrasonik 3D?
Sensor ultrasonik 3D mengukur tiga komponen aliran udara, termasuk komponen vertikal. Hal ini membuatnya relevan untuk penelitian atmosfer, studi turbulensi, dan pemantauan aliran udara UAV di mana pengukuran angin horizontal saja mungkin tidak mencukupi.
Bagaimana cara mengurangi kesalahan arah angin?
Langkah-langkah utama meliputi verifikasi keselarasan instalasi, penggunaan algoritma perataan yang sesuai, pengecekan validitas pada kondisi angin rendah, pemilihan desain sensor yang tepat, dan pemeliharaan sistem pemantauan.
Kesimpulan
Pengukuran arah angin yang akurat membutuhkan lebih dari sekadar elemen pengukuran yang sensitif.
Keandalan data akhir bergantung pada tiga faktor yang saling terkait: prinsip penginderaan instrumen, instalasi pengukuran, dan algoritma yang digunakan untuk memproses pengamatan arah.
Perangkat pengukur arah angin mekanis dipengaruhi oleh gesekan, redaman, kecepatan angin awal, dan kondisi komponen.
Anemometer ultrasonik menghilangkan kebutuhan akan komponen pengukuran yang berputar dan menyediakan metode alternatif berdasarkan perbedaan waktu tempuh akustik.
Meskipun demikian, instrumen ultrasonik tetap memerlukan pemasangan yang benar, pengolahan data yang tepat, dan interpretasi spesifikasi akurasi yang cermat.
Bagi para insinyur yang mengembangkan sistem pemantauan cuaca, perhatian harus diberikan pada akurasi arah angin dalam kondisi operasi yang ditentukan, frekuensi keluaran, persyaratan lingkungan, dan integrasi sistem.
JW-IoT menawarkan berbagai konfigurasi sensor angin ultrasonik untuk stasiun cuaca tetap, pemantauan lingkungan bergerak, dan pengukuran aliran udara tiga dimensi.
Jelajahi Solusi Pemantauan Angin JW-IoT:
- Sensor Kecepatan dan Arah Angin Ultrasonik Presisi Tinggi
- Anemometer Ultrasonik dengan Kompas untuk Pemantauan Angin Portabel
- Sensor Angin Ultrasonik 3D untuk Pengukuran Aliran Udara UAV
- Telusuri Semua Sensor Angin JW-IoT
Untuk pemilihan sensor, spesifikasi teknis, dan persyaratan integrasi sistem, hubungi JW-IoT untuk membahas aplikasi pemantauan angin Anda.