+86 13520127780
 info@jingelway.com


Medición de la dirección del viento: precisión, errores y anemómetros ultrasónicos
Fecha de lanzamiento: 2026-10-20
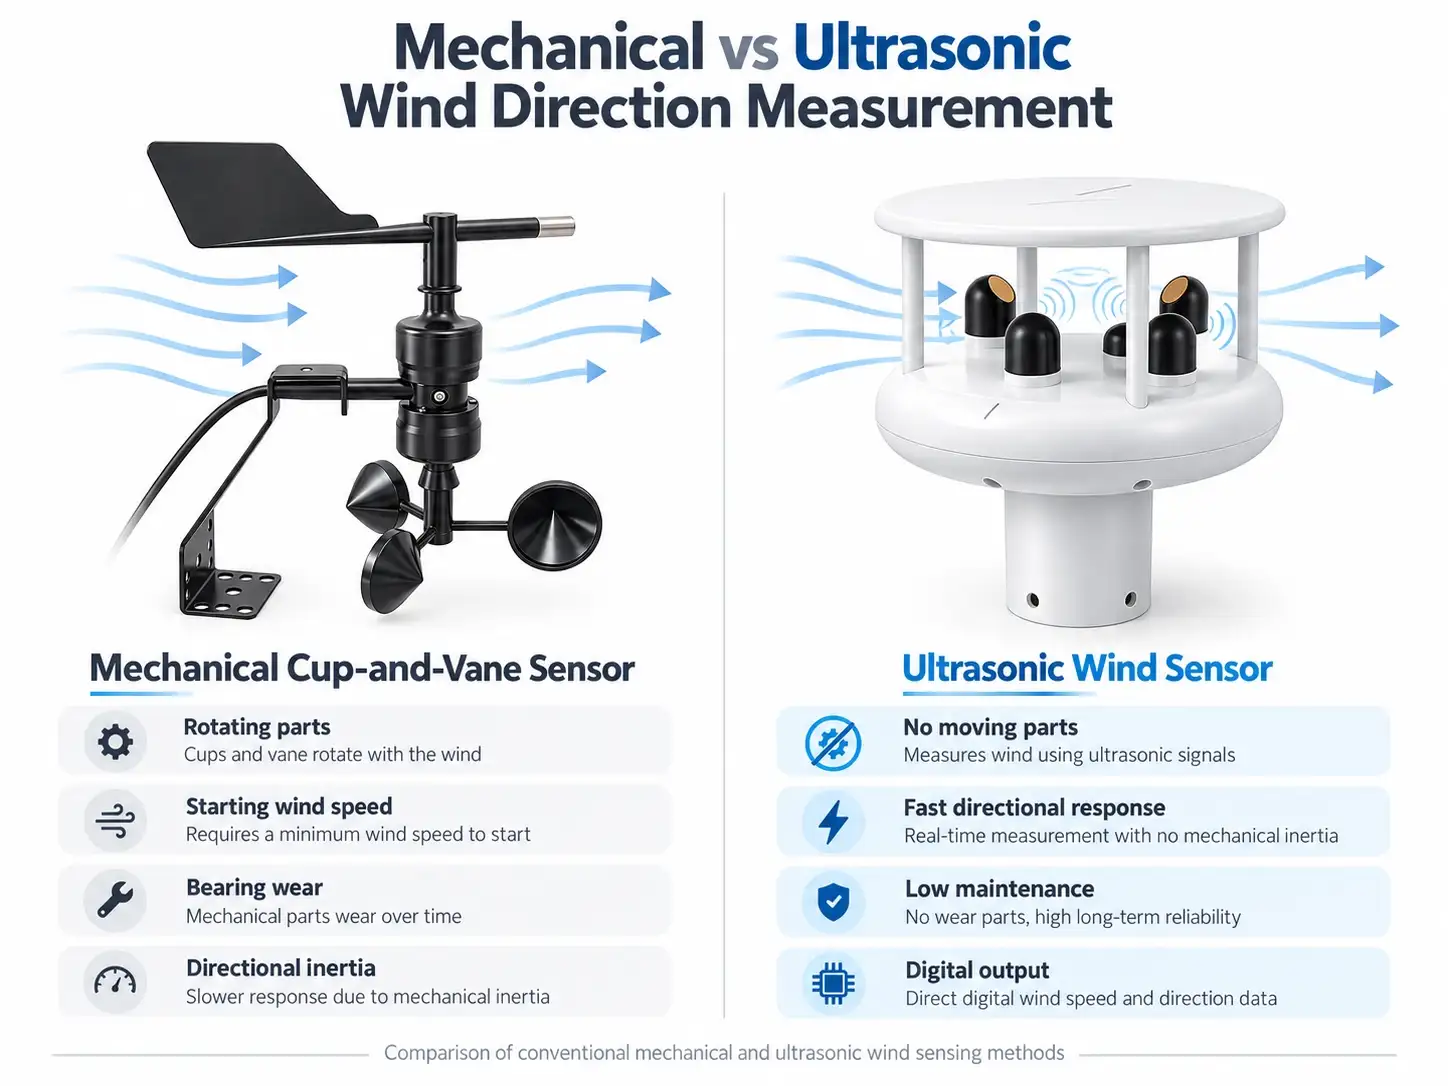
La velocidad y la dirección del viento suelen medirse conjuntamente, pero obtener resultados fiables para estos dos parámetros implica diferentes desafíos.
Un anemómetro mide la velocidad del viento, mientras que un sensor de dirección del viento identifica la dirección desde la que sopla. Si bien ambas mediciones describen el flujo de aire, la dirección del viento introduce complicaciones adicionales relacionadas con cálculos angulares, orientación del instrumento, baja velocidad del viento, respuesta mecánica y procesamiento de datos.
Un sensor de velocidad del viento puede funcionar de forma consistente después de la calibración, mientras que las mediciones de la dirección del viento aún pueden contener errores significativos causados por la alineación de la instalación o por métodos de promediado inadecuados.
Para los ingenieros que diseñan estaciones meteorológicas automáticas, redes de monitoreo ambiental o sistemas de monitoreo de viento industrial, comprender estas diferencias es fundamental.
Este artículo explica las principales fuentes de errores en la medición de la dirección del viento, compara los anemómetros mecánicos y ultrasónicos, e introduce métodos prácticos para mejorar la calidad de los datos del viento.
1. ¿Por qué es más difícil medir la dirección del viento que la velocidad del viento?
La dirección del viento es una medida angular, que normalmente se expresa entre 0° y 360°.
Según la convención meteorológica:
- 0° o 360° representa el viento que viene del norte.
- 90° representa el viento que viene del este.
- 180° representa el viento que viene del sur.
- 270° representa el viento que viene del oeste.
A diferencia de la velocidad del viento, la dirección del viento no siempre se puede calcular utilizando la aritmética ordinaria.
Hay tres desafíos fundamentales que deben tenerse en cuenta.
1.1 La dirección del viento es una variable circular.
Consideremos dos mediciones consecutivas de la dirección del viento:
- Primera medición: 359°
- Segunda medición: 1°
Las direcciones reales difieren en tan solo 2°.
Sin embargo, la aritmética ordinaria produce:
(359° + 1°) / 2 = 180°
Esto indicaría erróneamente viento del sur, aunque ambas observaciones representan viento del norte.
El problema se agrava cuando un sistema de monitorización promedia continuamente las muestras en torno al límite de 0°/360°.
Un sensor de dirección del viento puede funcionar correctamente, pero un método de cálculo inadecuado puede producir un resultado completamente erróneo.
1.2 La dirección del viento se vuelve inestable con viento muy ligero.
La velocidad del viento tiene una magnitud medible, pero la dirección del viento se vuelve físicamente ambigua cuando el flujo de aire se aproxima a cero.
Las veletas mecánicas requieren un par aerodinámico suficiente para superar la resistencia mecánica.
Los anemómetros ultrasónicos no tienen este requisito de arranque mecánico, pero la incertidumbre direccional aún puede aumentar cuando el vector de viento medido se vuelve extremadamente pequeño.
Por consiguiente, las especificaciones sobre la precisión de la dirección del viento siempre deben interpretarse junto con las condiciones de velocidad del viento aplicables.
1.3 La orientación de la instalación puede generar errores sistemáticos.
Un sensor de dirección del viento debe tener una referencia direccional correctamente establecida.
Por ejemplo, si un sensor se instala con su dirección de referencia girada 10° en el sentido de las agujas del reloj con respecto al norte verdadero, sus mediciones pueden contener un desplazamiento direccional correspondiente.
A diferencia del ruido de medición aleatorio, este tipo de error puede permanecer constante en todo el conjunto de datos.
Por lo tanto, un sistema de monitorización puede producir mediciones uniformes y repetibles, aunque informe de una dirección geográfica del viento incorrecta.
Estos problemas demuestran por qué la medición fiable de la dirección del viento requiere algo más que seleccionar un sensor con una especificación de precisión favorable.
2. Veletas mecánicas: Tres factores que afectan la precisión
Un sensor mecánico convencional de dirección del viento suele constar de una aleta de cola, un eje giratorio y un mecanismo de detección direccional.
Las fuerzas aerodinámicas alinean la aleta con el flujo de aire.
Este principio relativamente sencillo se utiliza ampliamente en instrumentos meteorológicos, pero su rendimiento de medición depende de varias características mecánicas que interactúan entre sí.
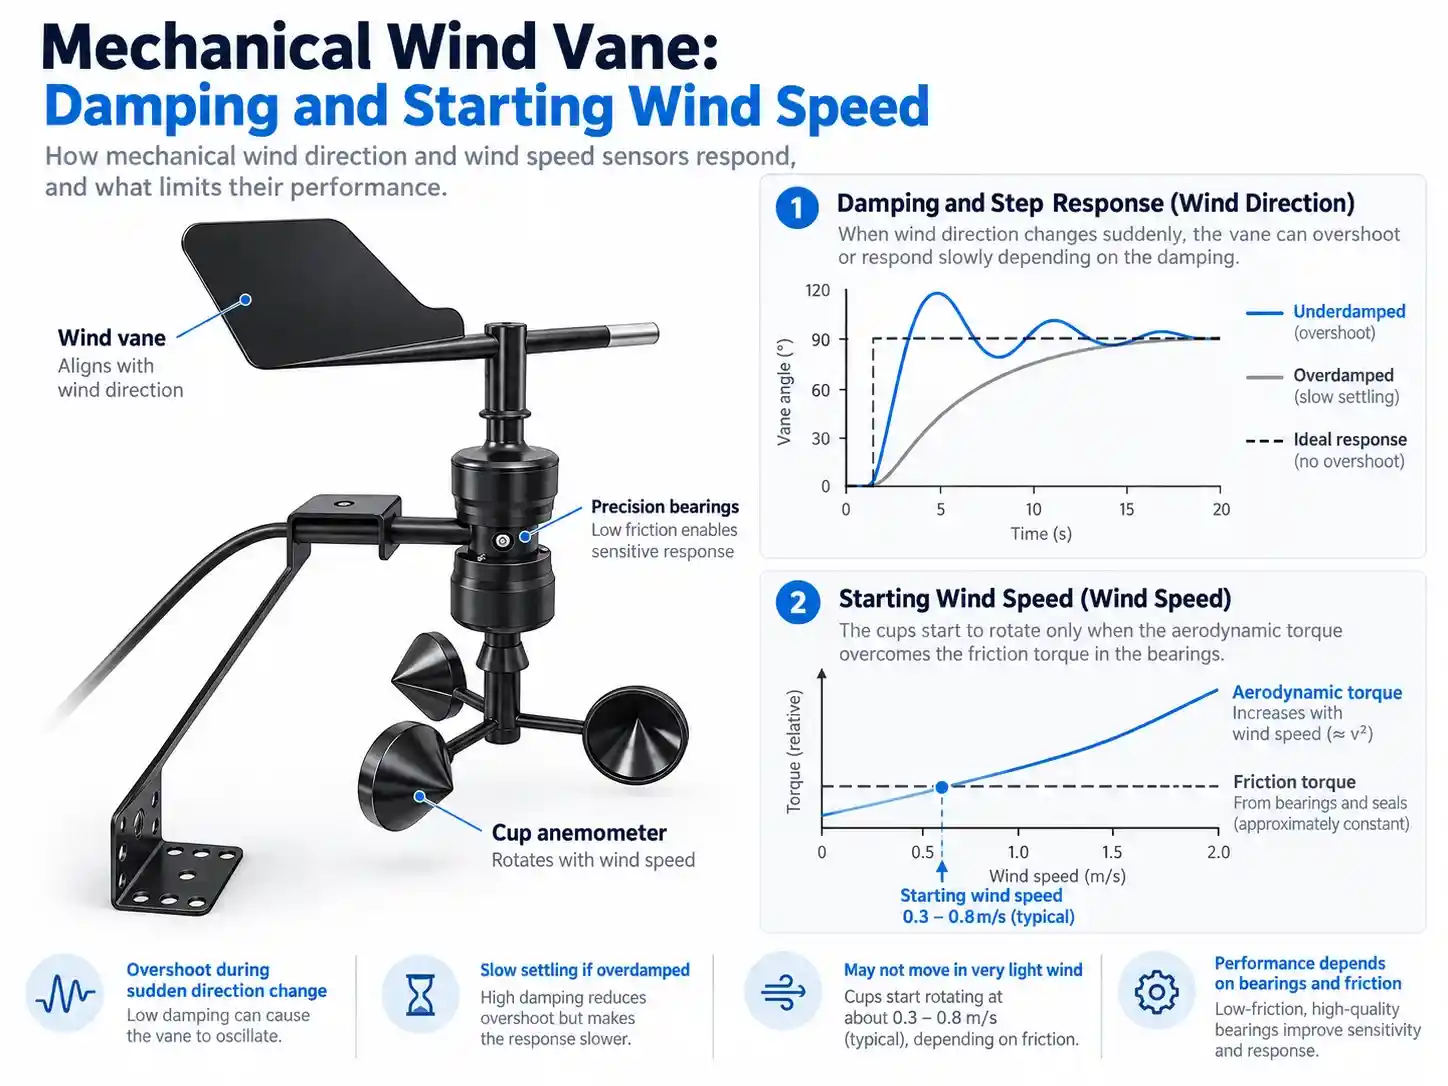
2.1 Coeficiente de amortiguación y sobreimpulso direccional
El coeficiente de amortiguación describe cómo un sistema mecánico responde al movimiento y regresa al equilibrio.
Cuando la dirección del viento cambia repentinamente, la veleta puede girar más allá de la nueva posición de equilibrio antes de estabilizarse.
Una amortiguación insuficiente puede provocar:
- Sobrepaso tras cambios bruscos en la dirección del viento
- Oscilación repetida alrededor de la dirección real del viento.
- Mayor variación en las lecturas instantáneas
- Dificultad para obtener mediciones direccionales estables
Una amortiguación excesiva produce un problema diferente.
La veleta puede responder con demasiada lentitud cuando cambia la dirección del viento.
Por lo tanto, el diseño de veletas mecánicas implica equilibrar la capacidad de respuesta con la oscilación y el sobreimpulso.
Un único parámetro de amortiguación no puede garantizar de forma independiente una respuesta rápida y mediciones estables.
2.2 Velocidad inicial del viento y fricción mecánica
Una paleta mecánica requiere una fuerza aerodinámica lo suficientemente grande como para superar la resistencia del eje y los cojinetes.
El equilibrio entre el par aerodinámico y la fricción determina si la aleta comienza a moverse.
Algunas veletas mecánicas convencionales tienen umbrales de arranque en el rango aproximado de 0,3 a 0,8 m/s, dependiendo de su construcción.
Este rango es ilustrativo y no constituye una especificación universal.
Por debajo del umbral de activación del instrumento, la paleta puede permanecer inmóvil incluso si hay un flujo de aire ligero.
Estas condiciones pueden presentarse durante:
- Tiempo estable durante la noche
- Condiciones de poco viento en los valles
- Lugares protegidos para el monitoreo ambiental
- Débil flujo de aire en microclimas locales específicos
Los anemómetros de cazoletas mecánicos también presentan características de arranque y respuesta dinámica, aunque su comportamiento específico difiere del de las veletas.
Para aplicaciones de monitorización que impliquen condiciones frecuentes de poco viento, estas limitaciones mecánicas deben tenerse en cuenta durante la selección de los instrumentos.
2.3 Desgaste mecánico y deriva direccional a largo plazo
Los sensores de viento mecánicos contienen componentes móviles.
La exposición prolongada puede generar problemas de medición adicionales debido al desgaste de los cojinetes, la contaminación, la corrosión o la formación de hielo.
Por ejemplo, una mayor fricción en el eje puede cambiar la forma en que una paleta responde a un flujo de aire débil.
El atascamiento mecánico también puede crear una condición de funcionamiento engañosa.
Una paleta puede dejar de moverse debido a la resistencia de los cojinetes o a la formación de hielo, mientras que su salida electrónica continúa informando una dirección sin cambios.
Si el sistema de monitorización no incluye comprobaciones de diagnóstico adecuadas, esta lectura congelada puede parecer válida.
Por lo tanto, al evaluar un sensor de dirección del viento convencional, los ingenieros deben tener en cuenta tanto la precisión inicial como el comportamiento mecánico a largo plazo.
3. ¿Cómo mide un anemómetro ultrasónico la dirección del viento?
Un anemómetro ultrasónico Utiliza principios de medición acústica en lugar de una veleta giratoria o un conjunto de copas.
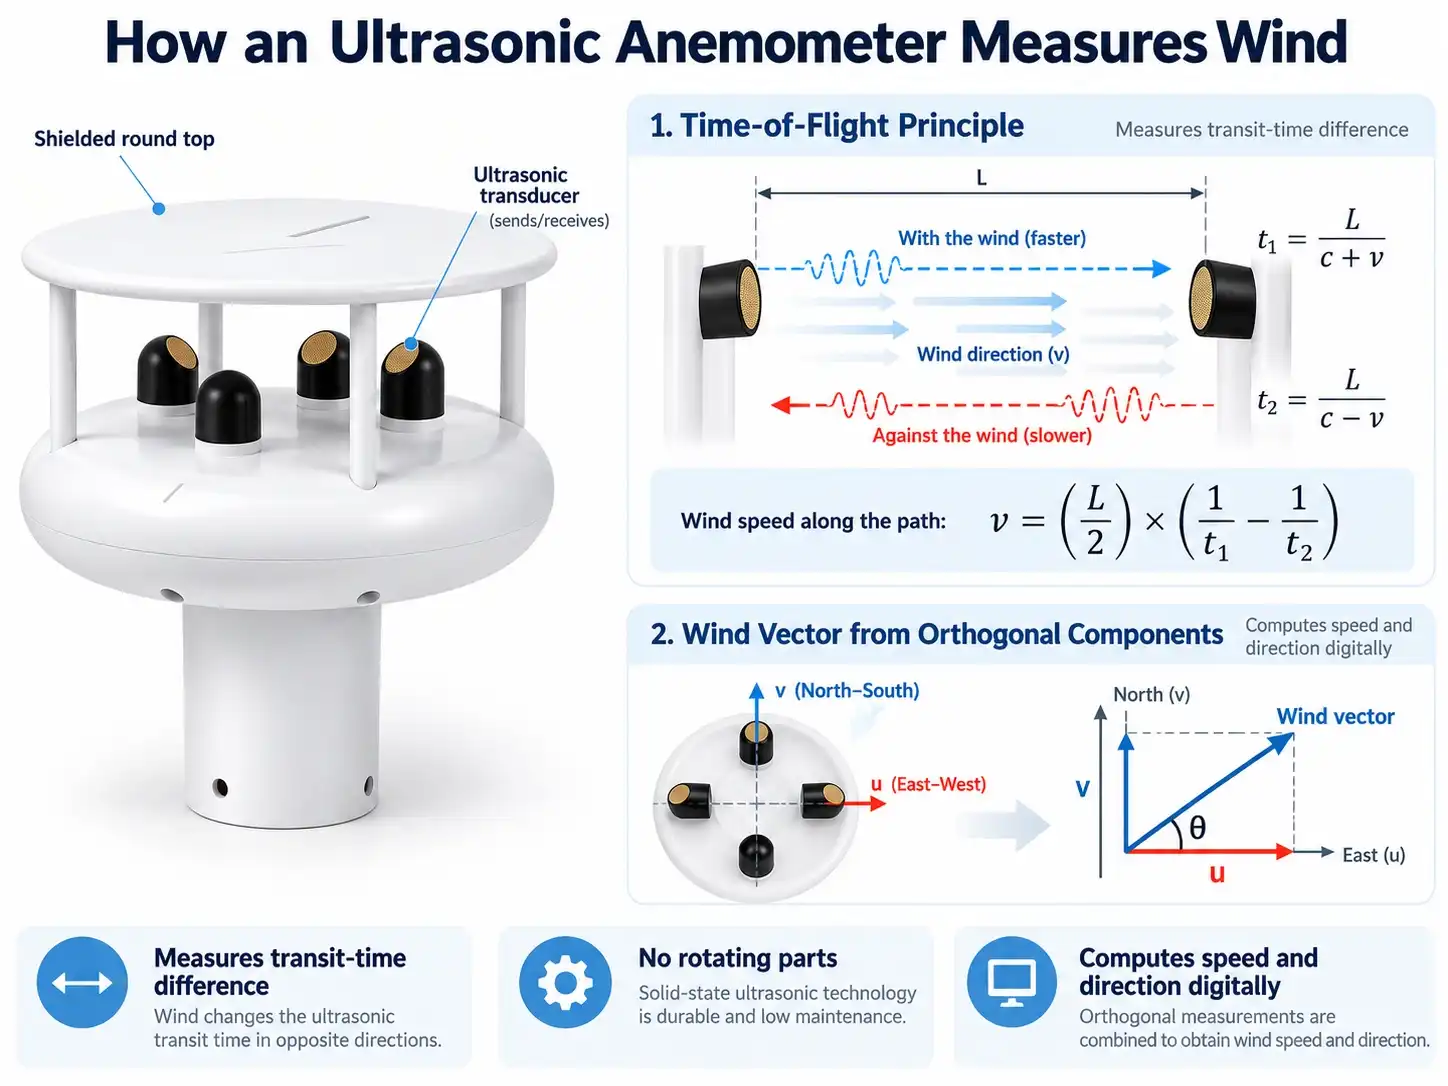
Su principio de funcionamiento fundamental se basa en la diferencia en el tiempo de propagación de la señal ultrasónica a lo largo de trayectorias de medición definidas.
3.1 Medición por tiempo de vuelo ultrasónico
Consideremos dos transductores ultrasónicos separados por una distancia L.
Una señal viaja en la misma dirección que el flujo de aire, mientras que otra viaja en sentido contrario.
Para una ruta de medición simplificada:
- Tiempo de viaje a favor del viento: t₁ = L / (c + v)
- Tiempo de viaje contra el viento: t₂ = L / (c − v)
Dónde:
- L es la longitud del trayecto acústico.
- c es la velocidad del sonido.
- v es la componente de la velocidad del viento a lo largo de la trayectoria acústica.
- t₁ y t₂ son los tiempos de viaje correspondientes.
Al combinar las dos expresiones se obtiene:
v = (L / 2) × (1/t₁ − 1/t₂)
Esta relación permite al instrumento calcular la componente de velocidad del viento a lo largo de la trayectoria de medición.
La medición bidireccional también ayuda a separar la contribución relacionada con el viento de la velocidad de propagación acústica en este modelo idealizado.
3.2 Medición de los componentes horizontales del viento
Un sensor de viento ultrasónico bidimensional mide el flujo de aire a lo largo de múltiples trayectorias acústicas.
Mediante el uso de trayectorias de medición dispuestas adecuadamente, el instrumento reconstruye dos componentes horizontales del viento.
Estos componentes se representan comúnmente como u y v.
La velocidad del viento horizontal es:
V = √(u² + v²)
La dirección del viento se calcula a partir de las componentes horizontales utilizando una función tangente inversa de cuatro cuadrantes adecuada.
El cálculo final debe tener en cuenta el sistema de coordenadas del instrumento y la convención meteorológica que establece que la dirección del viento indica su origen.
A diferencia de una paleta mecánica, este método de medición no depende de que un eje giratorio alcance el equilibrio aerodinámico.
3.3 Por qué importa la ausencia de piezas móviles
Los sensores de viento ultrasónicos eliminan varias limitaciones mecánicas asociadas con los instrumentos de viento tradicionales.
Estos factores incluyen la fricción de los cojinetes mecánicos, el desgaste de los componentes giratorios y la inercia de las paletas.
En consecuencia, la tecnología ultrasónica resulta especialmente relevante para instalaciones que requieren mediciones direccionales frecuentes o un funcionamiento prolongado en exteriores.
Sin embargo, un sensor sin partes móviles no está automáticamente exento de errores de medición.
Entre las posibles influencias se incluyen:
- Obstrucción o contaminación de la vía acústica
- Distorsión del flujo causada por la estructura del sensor.
- Orientación de instalación
- Exposición ambiental y acumulación de hielo
- Métodos de procesamiento y promediado de señales
La instalación, configuración y mantenimiento adecuados siguen siendo importantes.
Para aplicaciones exigentes en sitios fijos, el Sensor ultrasónico de alta precisión para la velocidad y dirección del viento JW-IoT Ofrece una solución de medición ultrasónica bidimensional con interfaces de comunicación industrial y un sistema de calefacción disponible.
4. Sensores de viento mecánicos frente a ultrasónicos: respuesta dinámica
La dirección del viento no siempre cambia gradualmente.
Un instrumento de monitorización puede experimentar cambios rápidos asociados a turbulencias, perturbaciones locales del flujo de aire o cambios en las condiciones meteorológicas.
Un ejemplo simplificado es un cambio repentino en la dirección del viento, de 0° a 90°.
Las distintas tecnologías de detección responden de manera diferente.
4.1 Veleta mecánica convencional
Una paleta mecánica con amortiguación ligera puede girar más allá de la nueva dirección y oscilar antes de estabilizarse.
En algunos diseños mecánicos, el sobreimpulso direccional puede ser considerable.
El material de origen ilustra un ejemplo en el que el sobreimpulso puede alcanzar aproximadamente entre 20° y 30° tras un cambio de dirección de 90°.
Esto no debe interpretarse como un resultado universal para todas las veletas mecánicas.
El comportamiento real depende de la geometría de las paletas, la amortiguación, la fricción, la velocidad del viento y la construcción.
4.2 Veleta mecánica con amortiguación más pronunciada
Aumentar la amortiguación puede reducir la oscilación.
Sin embargo, es posible que el instrumento requiera tiempo adicional para alcanzar la nueva dirección.
Por lo tanto, una respuesta más estable no implica necesariamente una respuesta más rápida.
4.3 Medición ultrasónica de la dirección del viento
Un sensor ultrasónico no necesita girar en la dirección del flujo de aire.
En cambio, mide el efecto del flujo de aire sobre la transmisión acústica y calcula los componentes del viento.
Esto elimina el retardo de rotación mecánica del proceso de medición.
Sin embargo, la respuesta real que muestra un sistema de monitorización depende del intervalo de muestreo del instrumento, del filtrado interno, de la frecuencia de salida y del procesamiento posterior.
Una alta frecuencia de salida por sí sola no determina la respuesta dinámica completa de un sistema de monitorización del viento.
En proyectos que impliquen cambios rápidos en el flujo de aire, los ingenieros deben examinar tanto el principio de medición como la cadena completa de adquisición de datos.
5. Promedio de la dirección del viento: Por qué un algoritmo incorrecto puede producir un error de 180°.
Una de las fuentes más importantes de errores en la dirección del viento se produce después de que ya se ha realizado la medición.
El problema radica en cómo se procesan los datos de Angular.
5.1 Por qué falla el promedio aritmético
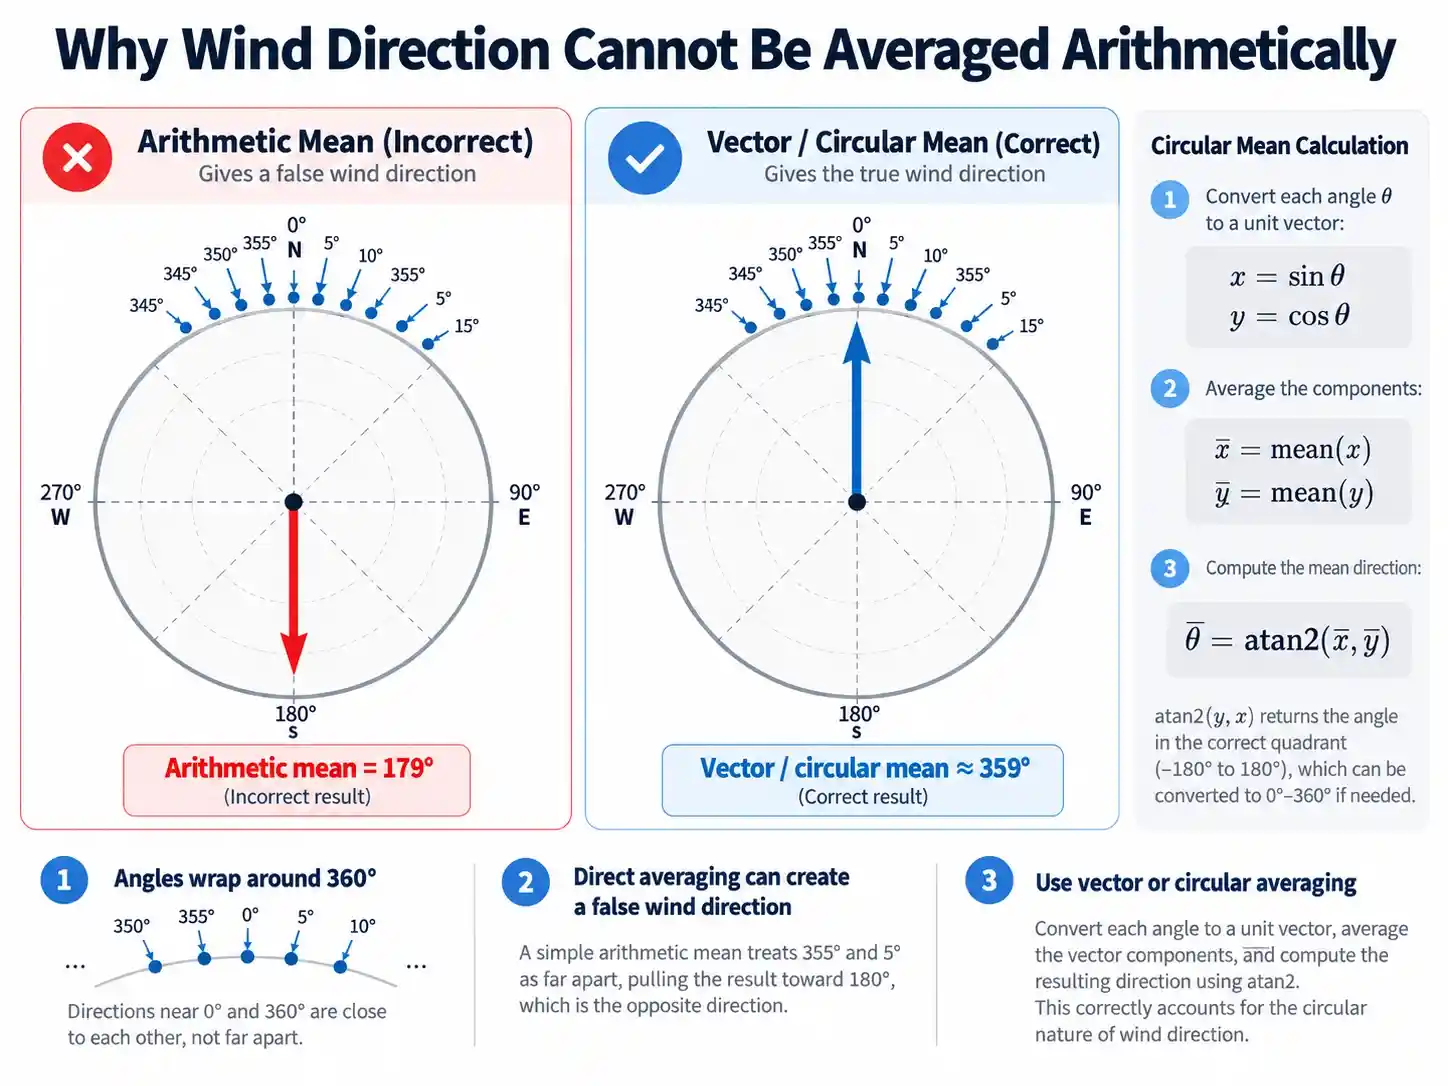
Imagina un sensor de dirección del viento que registra diez observaciones:
345°, 350°, 355°, 0°, 5°, 10°, 355°, 350°, 5° y 15°.
Todas las observaciones se concentran cerca del norte.
La aritmética ordinaria da como resultado:
(345 + 350 + 355 + 0 + 5 + 10 + 355 + 350 + 5 + 15) / 10
= 179°
Este resultado indica un viento casi del sur.
Sin embargo, ninguna de las observaciones representa viento del sur.
El problema surge porque los ángulos se repiten en un ciclo de 360°.
5.2 Promedio circular de la dirección del viento
Un método más apropiado para promediar ángulos direccionales es el promedio circular.
Cada ángulo medido θ se convierte en dos componentes:
x = sen θ
y = cos θ
Luego se promedian los componentes:
x̄ = Σsin θᵢ / n
ȳ = Σcos θᵢ / n
La dirección promedio se reconstruye utilizando:
θ̄ = atan2(x̄, ȳ)
El resultado se convierte al rango de 0° a 360°.
Para las diez observaciones anteriores, la media circular es de aproximadamente 359°.
Esto coincide con la distribución real de las mediciones alrededor del norte.
El uso de una tangente inversa de cuatro cuadrantes es importante porque una arcotangente ordinaria de un solo argumento no puede identificar de forma independiente todos los cuadrantes de la brújula.
5.3 Cuándo es necesario ponderar la velocidad del viento
El promedio circular otorga el mismo peso a cada observación direccional.
Para el cálculo del promedio vectorial meteorológico, también se puede incorporar la velocidad del viento.
Un vector de viento tiene tanto magnitud como dirección.
Utilizando la convención de dirección meteorológica de origen, los componentes de flujo horizontal correspondientes se pueden escribir como:
uᵢ = −Vᵢ sin θᵢ
vᵢ = −Vᵢ cos θᵢ
Donde Vᵢ es la velocidad del viento asociada a cada observación direccional.
Los componentes promedio son:
ū = Σuᵢ / n
v̄ = Σvᵢ / n
La velocidad media vectorial resultante es:
V̄_vector = √(ū² + v̄²)
La dirección media se reconstruye a partir de los componentes promediados, teniendo en cuenta la convención de dirección de origen.
Este enfoque resulta especialmente relevante cuando la velocidad del viento varía significativamente entre las observaciones.
5.4 Direcciones opuestas del viento
Consideremos otra secuencia de mediciones:
- Ocho observaciones desde el este, a 90°
- Ocho observaciones desde el oeste, a 270°.
- Velocidades del viento iguales para todas las observaciones.
La aritmética ordinaria produce:
(8 × 90° + 8 × 270°) / 16 = 180°
Esto sugiere erróneamente una dirección predominante hacia el sur.
El promedio vectorial produce un resultado diferente.
Las contribuciones hacia el este y hacia el oeste se cancelan.
El vector de viento medio resultante tiene magnitud cero, lo que significa que no existe una dirección resultante definida de forma única.
Esto no significa que el aire estuviera inmóvil durante cada observación.
Esto significa que los vectores de viento opuestos se cancelan durante el período de promediado.
Si las velocidades del viento son desiguales, las contribuciones más fuertes influirán en la dirección del vector resultante.
5.5 Media circular frente a media vectorial
El promedio circular y el promedio vectorial responden a preguntas relacionadas pero diferentes.
El promedio circular describe la dirección central de las observaciones angulares.
El promedio vectorial ponderado por la velocidad del viento describe el vector de flujo de aire resultante.
Ninguno de los dos debe confundirse con el promedio aritmético de las velocidades escalares del viento.
Para una monitorización fiable, el algoritmo seleccionado debe corresponder al objetivo del informe.
El sistema también debería identificar períodos en los que el vector resultante sea demasiado pequeño para poder asignarle una dirección media significativa.
6. Precisión, resolución y condiciones de medición de la dirección del viento
Las especificaciones de los sensores de viento suelen incluir un valor de precisión direccional y un valor de resolución direccional.
Estas especificaciones describen diferentes características.
6.1 Precisión de la dirección del viento
La precisión describe qué tan cerca se corresponde la dirección del viento reportada por un instrumento con una medición de referencia bajo condiciones específicas.
Por ejemplo, una precisión declarada de ±3° indica un error direccional admisible según las condiciones de prueba del fabricante correspondiente.
No debe interpretarse como una garantía de rendimiento universal bajo cualquier velocidad del viento o condición de instalación.
6.2 Resolución de la dirección del viento
La resolución describe el cambio o incremento más pequeño registrado en el resultado de la medición.
Una resolución de 1° no significa que el instrumento tenga una precisión de ±1°.
Un instrumento puede indicar la dirección del viento en incrementos de un grado, aunque tenga una tolerancia de precisión especificada mayor.
6.3 La importancia de las condiciones de velocidad del viento
Algunas especificaciones de sensores de viento ultrasónicos indican explícitamente las condiciones de velocidad del viento bajo las cuales se aplica la precisión direccional.
Por ejemplo, la especificación de referencia JW-WDSS2(HY05) identifica una precisión de la dirección del viento de ±3° cuando la velocidad del viento es de al menos 1 m/s.
Esta cualificación es importante.
A velocidades de viento muy bajas, el vector de viento horizontal se vuelve pequeño y la medición direccional puede ser más sensible al ruido y a las perturbaciones.
Al comparar productos, los ingenieros deben examinar la declaración de precisión completa en lugar de centrarse únicamente en el valor numérico.
6.4 La frecuencia de salida no es precisa.
La frecuencia de salida describe con qué frecuencia se proporciona la información de medición.
Un sensor que funciona a 10 Hz puede producir observaciones más frecuentes que uno que funciona a 1 Hz.
Sin embargo, una mayor frecuencia de informes no implica automáticamente una mayor precisión.
Puede mejorar el nivel de detalle temporal disponible para el sistema de monitorización, dependiendo de las características de respuesta y procesamiento reales del sensor.
Para las observaciones de viento a largo plazo, tanto la frecuencia de los informes como el período de promediación deben seleccionarse de acuerdo con los requisitos del proyecto.
7. Cómo afecta la orientación de la instalación a los datos de dirección del viento
Una instalación correcta es esencial para obtener mediciones precisas de la dirección del viento.
7.1 Referencia del Norte Verdadero
La dirección del viento meteorológico normalmente se referencia al norte geográfico.
En el caso de un sensor fijo, su eje de referencia físico debe estar correctamente alineado o su desplazamiento angular debe tenerse en cuenta en el procesamiento de datos.
Un desplazamiento de instalación constante puede alterar todo el conjunto de datos de dirección.
Por ejemplo, una desalineación de referencia de 10° puede producir un error sistemático incluso si el elemento sensor en sí está funcionando dentro de su precisión declarada.
7.2 Por qué los datos estables aún pueden ser erróneos
A menudo, resulta difícil identificar errores de instalación sistemáticos basándose únicamente en gráficos de series temporales.
Un sensor con un desplazamiento direccional fijo aún puede generar:
- Curvas de medición suaves
- Patrones de viento diarios repetibles
- Valores de salida estables
- Alarmas sin comunicación
La ausencia de fluctuaciones inusuales no demuestra que la referencia de la dirección del viento sea correcta.
Por lo tanto, los registros de instalación y la verificación direccional deben formar parte de la puesta en marcha de los sensores.
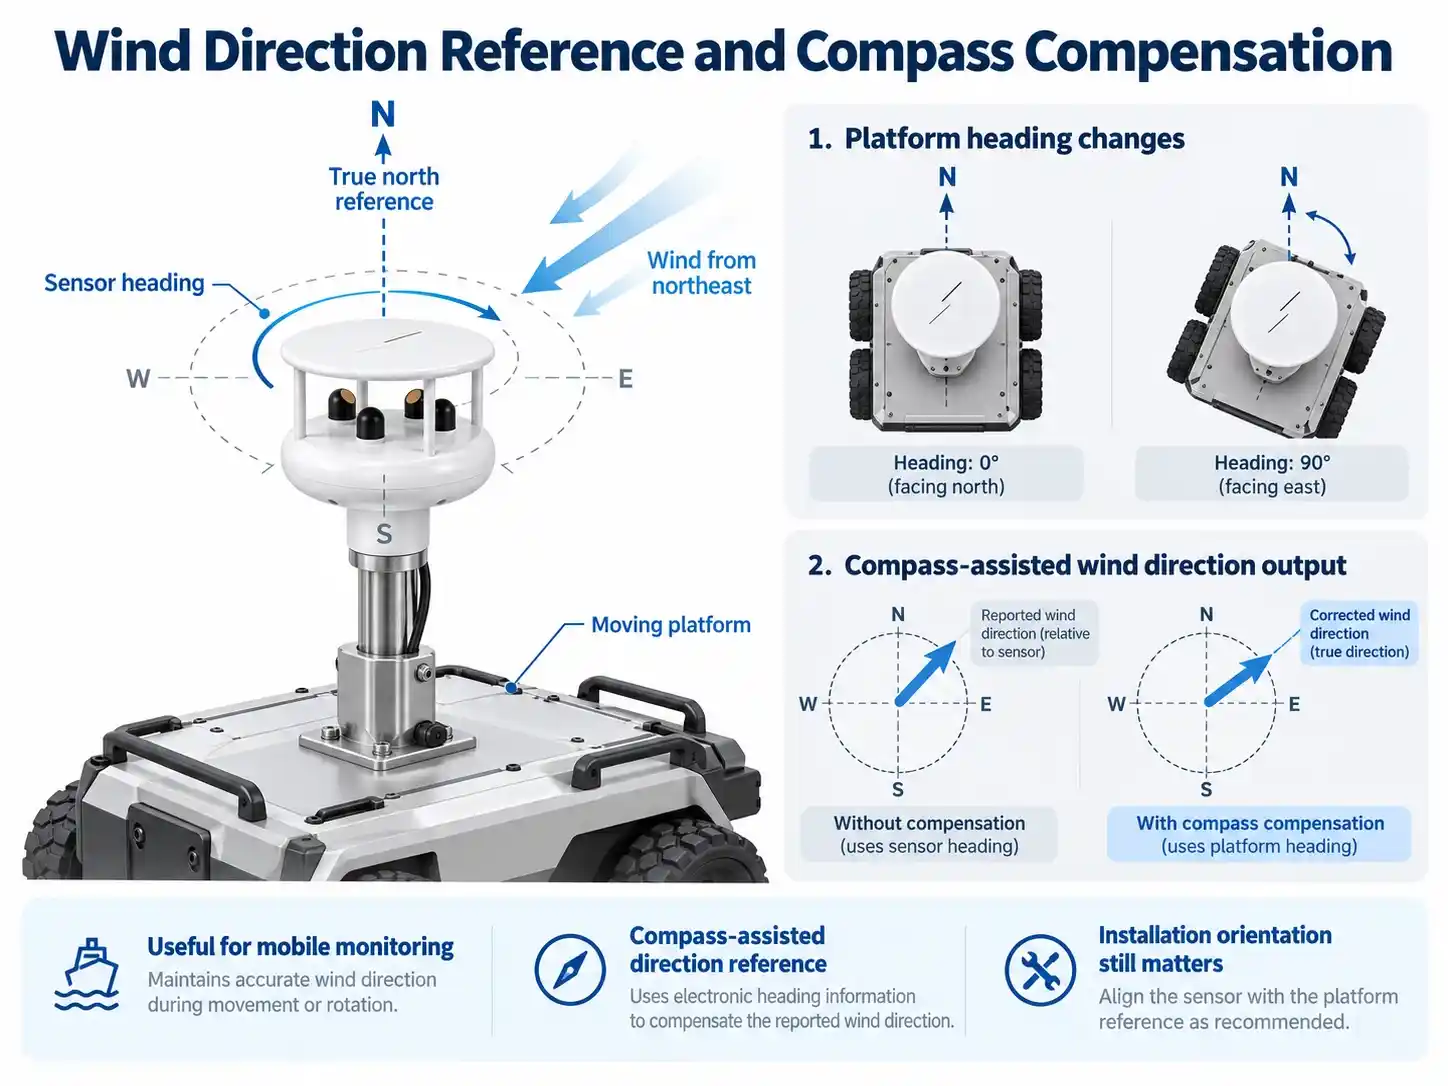
7.3 Sensores de viento con brújulas electrónicas integradas
Algunas aplicaciones implican plataformas cuya orientación puede cambiar.
En estas situaciones, no siempre se puede asumir una alineación geográfica fija.
El Anemómetro ultrasónico con brújula integrada JW-WDS2 Combina la medición ultrasónica del viento con una brújula electrónica de tres ejes y sensores relacionados con el movimiento.
La brújula proporciona información de rumbo que puede ayudar a interpretar la dirección cuando cambia la orientación del sensor.
Sin embargo, la información sobre el encabezado por sí sola no compensa completamente el movimiento de la plataforma.
En aplicaciones montadas en vehículos u otras aplicaciones móviles, una interpretación precisa también puede requerir la consideración de la velocidad de la plataforma, la inclinación y la distorsión del flujo de aire.
También deben tenerse en cuenta las interferencias magnéticas y la calibración de la brújula.
8. Comparación de configuraciones de sensores de viento ultrasónicos JW-IoT
Los diferentes diseños de anemómetros ultrasónicos responden a diferentes requisitos de instalación y medición.
La siguiente comparación se basa en las descripciones de los productos a los que se hace referencia y en el material técnico suministrado.
| Parámetro | JW-WDSS2(HY05) | JW-WDS2 | JW-W3DS2(HY06) |
| Tipo de sensor | Ultrasonido 2D | Ultrasónico 2D con brújula | Ultrasonido 3D |
| Rango de dirección del viento | 0–359° | Equivalente a 0–360° | 0–359° |
| Precisión de la dirección | ±3° a V ≥ 1 m/s | ±3° | ±3° |
| Resolución de dirección | 1° | 1° | 1° |
| Salida estándar | 1 Hz | Confirme la configuración seleccionada. | 1 Hz |
| Frecuencia opcional | 4 Hz | Confirme la configuración seleccionada. | 2/5/10 Hz |
| Calefacción | Hasta 120 W | Opcional | No especificado |
| Peso aproximado | 1,13 kg | 0,36 kg | 0,11 kg |
| Ventaja principal | Monitoreo en entornos hostiles | Información de orientación | Medición tridimensional del viento |
Estos productos no deben seleccionarse únicamente en función de sus cifras de precisión en la dirección del viento.
Sus capacidades de detección, la protección del medio ambiente, los requisitos de instalación, las interfaces de comunicación y las necesidades de procesamiento de datos también son importantes.
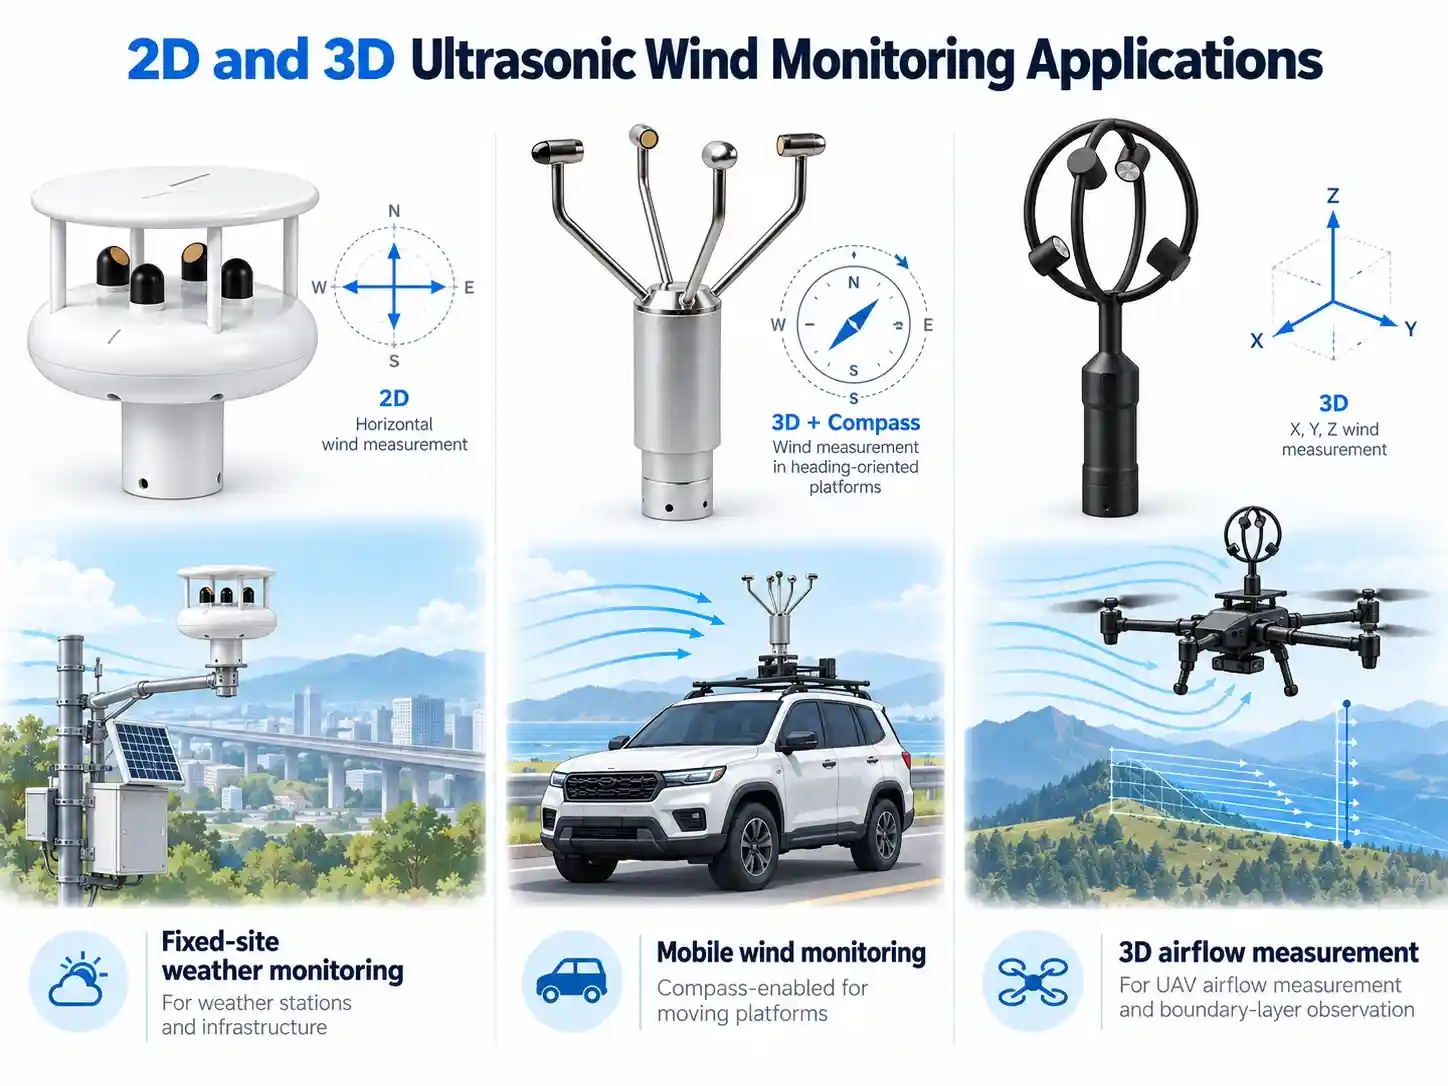
8.1 Sensor de viento ultrasónico de alta precisión para instalaciones fijas
El Sensor ultrasónico de alta precisión para la medición de la velocidad y dirección del viento JW-WDSS2(HY05) Está diseñado para instalaciones exteriores exigentes.
Entre sus características publicadas se incluyen:
- Rango de velocidad del viento de 0 a 60 m/s
- Rango de dirección del viento de 0–359°
- Precisión de la dirección del viento de ±3°
- Opciones de comunicación RS485/RS232
- Compatibilidad con MODBUS
- Construcción de acero inoxidable y aleación de aluminio.
- Capacidad de calentamiento de hasta 120 W.
- Protección IP65
Estas características lo hacen relevante para estaciones meteorológicas fijas, infraestructura de transporte, monitoreo costero y observación meteorológica industrial.
Su capacidad de calefacción es especialmente importante al evaluar instalaciones expuestas a bajas temperaturas y a una posible acumulación de hielo.
8.2 Anemómetro ultrasónico con brújula para monitoreo móvil
El Anemómetro ultrasónico JW-WDS2 con brújula Se centra en aplicaciones donde la información de orientación es importante.
Su brújula integrada de tres ejes y su sensor de aceleración lo distinguen de los anemómetros ultrasónicos convencionales de orientación fija.
Su diseño compacto resulta idóneo para sistemas móviles de monitorización ambiental y sistemas temporales de observación meteorológica.
En el caso de plataformas móviles, los integradores deben verificar cómo se combinan los datos de rumbo, inclinación, movimiento de la plataforma y vector de viento.
8.3 Sensor de viento ultrasónico 3D para la medición del flujo de aire en vehículos aéreos no tripulados (UAV).
El Sensor de viento ultrasónico 3D JW-W3DS2(HY06) Está diseñado para aplicaciones que requieren información tridimensional sobre el flujo de aire.
A diferencia de un sensor de viento 2D convencional, la configuración 3D proporciona componentes de viento horizontales y verticales.
Sus especificaciones publicadas incluyen:
- Rango de medición de velocidad del viento de 0 a 50 m/s
- Rango de dirección del viento de 0–359°
- Precisión de la dirección del viento de ±3°
- Precisión de la velocidad del viento de ±2%
- Salida estándar de 1 Hz, con opciones de 2 Hz, 5 Hz y 10 Hz.
- Opciones de interfaz RS485, RS232 y SDI-12
- Peso aproximado del instrumento: 110 g
El sensor resulta relevante para la observación del flujo de aire mediante vehículos aéreos no tripulados (UAV), la investigación atmosférica, las mediciones de la capa límite y las plataformas compactas de monitorización ambiental.
En las instalaciones de vehículos aéreos no tripulados (UAV), es necesario evaluar la geometría de montaje y las perturbaciones del flujo de aire producidas por la aeronave.
La capacidad de medición tridimensional no elimina automáticamente la interferencia del flujo de aire inducida por el rotor.
9. Directrices prácticas para mejorar la fiabilidad de la medición de la dirección del viento
Los datos fiables sobre el viento dependen del sistema de monitorización completo, no solo del elemento de medición.
9.1 Confirmar la referencia direccional
Antes de poner en funcionamiento un sensor de dirección del viento, verifique su orientación de referencia.
Para instalaciones fijas, confirme la alineación geográfica.
En sistemas con brújulas electrónicas, verifique la configuración de la brújula y las posibles interferencias magnéticas.
9.2 Utilizar un promedio de dirección del viento apropiado
Evite aplicar directamente el promedio aritmético a los ángulos de dirección del viento.
Elija el promedio circular o el promedio vectorial del viento según el cálculo meteorológico previsto.
Distinga claramente la velocidad media escalar del viento de la velocidad media vectorial del viento.
9.3 Establecer reglas de validez de datos para vientos bajos
Los valores de dirección del viento registrados en condiciones de calma casi total pueden no ser representativos.
Un sistema de monitoreo debería identificar estas condiciones utilizando un umbral de velocidad del viento o un criterio de calidad de datos apropiado.
El umbral aplicable debe basarse en las especificaciones del sensor y en los requisitos de observación del proyecto.
9.4 Monitorear la calidad de los datos a lo largo del tiempo.
Los sistemas de monitorización a largo plazo deben examinar las lecturas direccionales repetidas, los patrones poco realistas, las interrupciones en la comunicación y otros indicadores de mediciones potencialmente inválidas.
Una lectura constante de la dirección del viento no indica necesariamente un fallo del equipo, pero los valores persistentes deben evaluarse en relación con la velocidad del viento y las condiciones del entorno.
9.5 Evaluar la protección del medio ambiente
El desgaste mecánico no es el único problema que afecta a la fiabilidad a largo plazo.
El rendimiento de los sensores ultrasónicos también puede verse afectado por la exposición ambiental, la contaminación, la acumulación de hielo y las condiciones de instalación.
Para entornos con temperaturas bajo cero, compruebe si el sensor incluye una configuración de calefacción adecuada.
La potencia eléctrica disponible debe ser suficiente para el modo de funcionamiento seleccionado.
9.6 Verificar la compatibilidad del registrador de datos
Antes de conectar un sensor de viento a un sistema de adquisición de datos, confirme la interfaz de comunicación y el formato de datos necesarios.
Entre las posibles consideraciones se incluyen:
- Comunicación RS485 o RS232
- Compatibilidad con SDI-12
- Configuración MODBUS
- intervalo de actualización de la medición
- Convención de referencia de la dirección del viento
- Configuración de promedios e informes
- Manejo de datos no válidos
El proceso de integración debe preservar, en la medida de lo posible, tanto los datos medidos como la información sobre su calidad.
10. Preguntas frecuentes sobre la medición de la dirección del viento
¿Qué instrumento mide la dirección del viento?
La veleta es el instrumento tradicional para medir la dirección del viento. Un anemómetro ultrasónico también puede medir la dirección del viento calculando los componentes del flujo de aire a partir de los tiempos de propagación de la señal ultrasónica.
¿Por qué es difícil calcular el promedio de la dirección del viento?
La dirección del viento es una variable circular. El promedio aritmético convencional puede producir resultados incorrectos cerca del límite de 0°/360°. El promedio circular y el promedio vectorial solucionan este problema utilizando componentes direccionales.
¿Puede un anemómetro ultrasónico medir la dirección del viento con velocidad cero?
Un anemómetro ultrasónico no requiere rotación mecánica para comenzar a medir el flujo de aire. Sin embargo, cuando la velocidad del viento es cero, no existe una dirección horizontal del viento físicamente definida. Por lo tanto, las lecturas en condiciones de calma deben interpretarse con precaución.
¿Una resolución de dirección del viento de 1° es lo mismo que una precisión de ±1°?
No. La resolución describe el incremento de salida más pequeño, mientras que la precisión describe la desviación de la medición en relación con una referencia bajo condiciones específicas.
¿Por qué un sensor de dirección del viento siempre reporta el mismo ángulo?
Entre las posibles explicaciones se incluyen viento persistente en una misma dirección, problemas de instalación, atascos mecánicos, fallos en los sensores o problemas de procesamiento. Se recomienda verificar los datos de velocidad del viento y el estado del instrumento antes de sacar conclusiones.
¿Cuál es la ventaja de un sensor de viento ultrasónico 3D?
Un sensor ultrasónico 3D mide tres componentes del flujo de aire, incluyendo la componente vertical. Esto lo hace relevante para la investigación atmosférica, los estudios de turbulencia y la monitorización del flujo de aire mediante vehículos aéreos no tripulados (UAV), donde las mediciones horizontales del viento por sí solas pueden resultar insuficientes.
¿Cómo se pueden reducir los errores en la dirección del viento?
Las medidas clave incluyen verificar la alineación de la instalación, utilizar algoritmos de promedio adecuados, comprobar la validez en condiciones de viento débil, seleccionar un diseño de sensor apropiado y mantener el sistema de monitoreo.
Conclusión
Para medir con precisión la dirección del viento se necesita algo más que un elemento de medición sensible.
La fiabilidad de los datos finales depende de tres factores interrelacionados: el principio de detección del instrumento, la instalación de medición y los algoritmos utilizados para procesar las observaciones direccionales.
Las veletas mecánicas se ven afectadas por la fricción, la amortiguación, la velocidad inicial del viento y el estado de los componentes.
Los anemómetros ultrasónicos eliminan la necesidad de componentes de medición giratorios y proporcionan un método alternativo basado en las diferencias en el tiempo de propagación del sonido.
No obstante, los instrumentos ultrasónicos siguen requiriendo una instalación correcta, un procesamiento de datos adecuado y una interpretación cuidadosa de las especificaciones de precisión.
Los ingenieros que desarrollen sistemas de monitorización meteorológica deben prestar atención a la precisión de la dirección del viento en las condiciones de funcionamiento especificadas, la frecuencia de salida, los requisitos ambientales y la integración del sistema.
JW-IoT ofrece múltiples configuraciones de sensores de viento ultrasónicos para estaciones meteorológicas fijas, monitorización ambiental móvil y medición tridimensional del flujo de aire.
Descubra las soluciones de monitorización del viento de JW-IoT:
- Sensor ultrasónico de alta precisión para la velocidad y dirección del viento
- Anemómetro ultrasónico con brújula para monitoreo móvil del viento.
- Sensor de viento ultrasónico 3D para la medición del flujo de aire en UAV
- Explora todos los sensores de viento JW-IoT
Para la selección de sensores, especificaciones técnicas y requisitos de integración del sistema, Contacta con JW-IoT para analizar su aplicación de monitoreo de viento.