+86 13520127780
 info@jingelway.com


قياس اتجاه الرياح: الدقة، والأخطاء، ومقاييس سرعة الرياح فوق الصوتية
تاريخ الإصدار: 2026-10-20
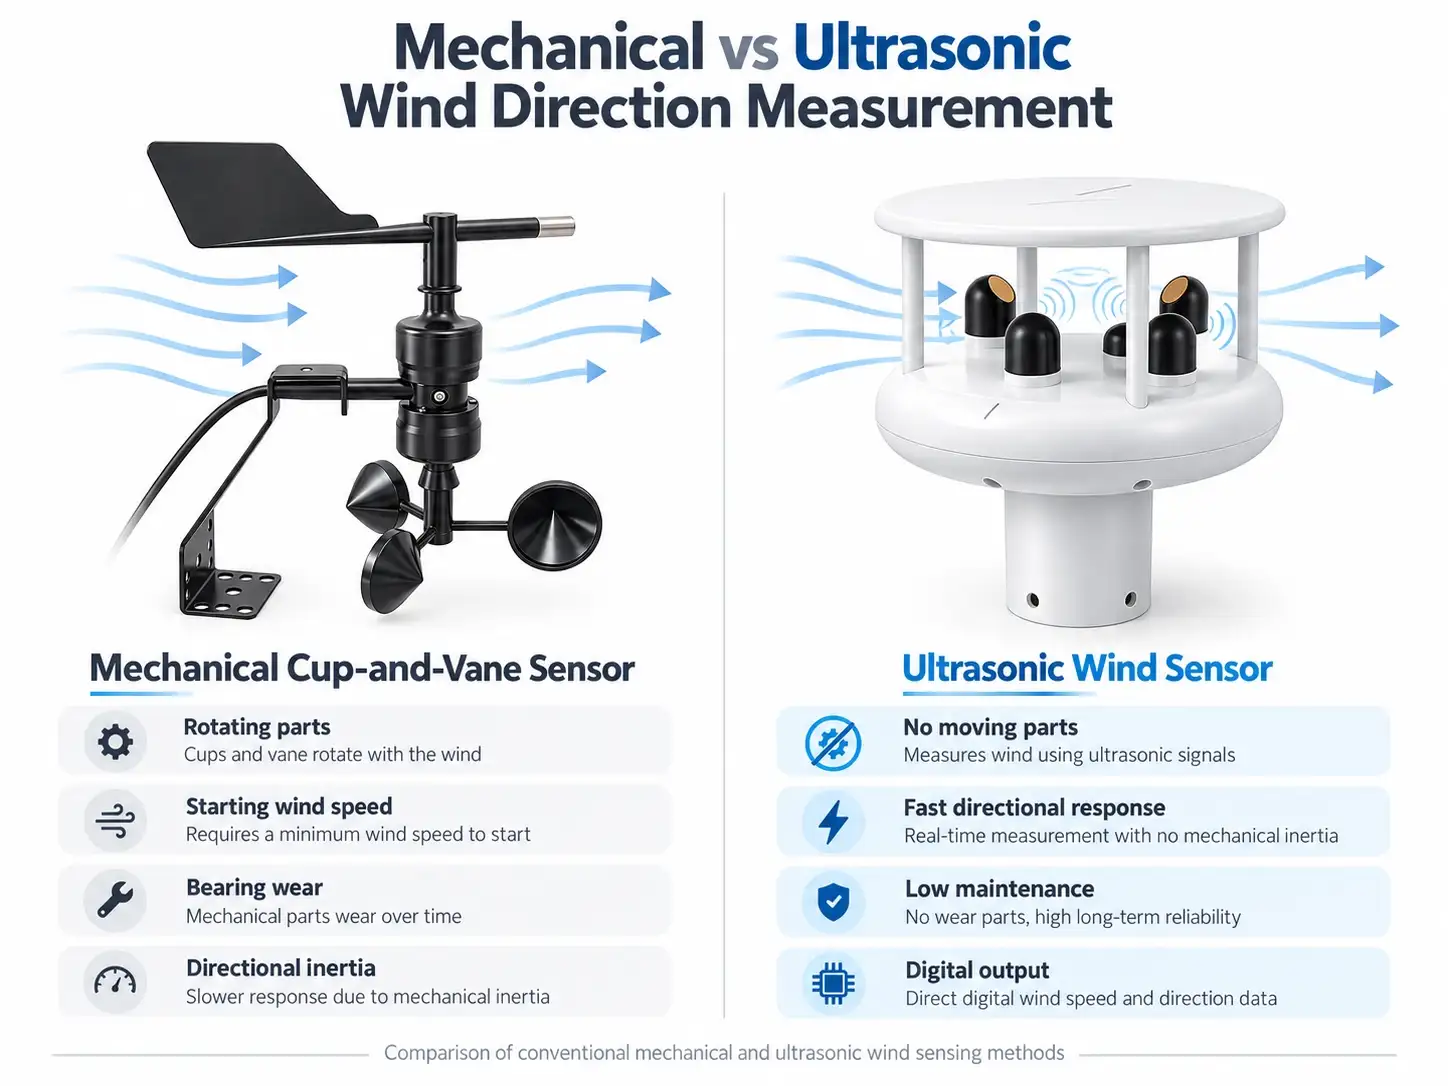
عادة ما يتم قياس سرعة الرياح واتجاهها معًا، ولكن تحقيق نتائج موثوقة لهذين المعيارين ينطوي على تحديات مختلفة.
يقيس مقياس سرعة الرياح سرعة الرياح، بينما يحدد مستشعر اتجاه الرياح الاتجاه الذي تهب منه. ورغم أن كلا القياسين يصفان تدفق الهواء، إلا أن اتجاه الرياح يُضيف تعقيدات إضافية تتعلق بالحسابات الزاوية، وتوجيه الجهاز، وانخفاض سرعة الرياح، والاستجابة الميكانيكية، ومعالجة البيانات.
قد يعمل مستشعر سرعة الرياح بشكل متسق بعد المعايرة، بينما قد لا تزال قياسات اتجاه الرياح تحتوي على أخطاء كبيرة ناتجة عن محاذاة التركيب أو طرق حساب المتوسط غير المناسبة.
بالنسبة للمهندسين الذين يصممون محطات الأرصاد الجوية الآلية، أو شبكات مراقبة البيئة، أو أنظمة مراقبة الرياح الصناعية، فإن فهم هذه الاختلافات أمر ضروري.
تشرح هذه المقالة المصادر الرئيسية لأخطاء قياس اتجاه الرياح، وتقارن بين أجهزة قياس سرعة الرياح الميكانيكية والموجات فوق الصوتية، وتقدم طرقًا عملية لتحسين جودة بيانات الرياح.
1. لماذا يصعب قياس اتجاه الرياح أكثر من قياس سرعة الرياح؟
اتجاه الرياح هو قياس زاوي، ويتم التعبير عنه عادة بين 0 درجة و 360 درجة.
وفقًا للاتفاقية المناخية:
- يمثل 0° أو 360° الرياح القادمة من الشمال.
- تمثل زاوية 90 درجة الرياح القادمة من الشرق.
- يمثل 180 درجة الرياح القادمة من الجنوب.
- يمثل 270 درجة الرياح القادمة من الغرب.
بخلاف سرعة الرياح، لا يمكن دائمًا معالجة اتجاه الرياح باستخدام العمليات الحسابية العادية.
يجب مراعاة ثلاثة تحديات أساسية.
1.1 اتجاه الرياح متغير دائري
ضع في اعتبارك قياسين متتاليين لاتجاه الرياح:
- القياس الأول: 359 درجة
- القياس الثاني: 1°
لا يفصل بين الاتجاهين الفعليين سوى درجتين.
لكن العمليات الحسابية العادية تُنتج:
(359° + 1°) / 2 = 180°
وهذا من شأنه أن يشير بشكل خاطئ إلى رياح جنوبية، على الرغم من أن كلتا الملاحظتين تمثلان رياحًا شمالية.
تصبح المشكلة أكثر خطورة عندما يقوم نظام المراقبة باستمرار بأخذ متوسطات العينات حول حدود 0°/360°.
قد يكون مستشعر اتجاه الرياح يعمل بشكل صحيح، ولكن طريقة الحساب غير المناسبة يمكن أن تنتج نتيجة مضللة تمامًا.
1.2 يصبح اتجاه الرياح غير مستقر في حالة الرياح الخفيفة جداً
سرعة الرياح لها مقدار قابل للقياس، لكن اتجاه الرياح يصبح غامضاً من الناحية الفيزيائية عندما يقترب تدفق الهواء من الصفر.
تتطلب دوارات الرياح الميكانيكية عزم دوران ديناميكي هوائي كافٍ للتغلب على المقاومة الميكانيكية.
لا تتطلب أجهزة قياس سرعة الرياح بالموجات فوق الصوتية هذا الشرط الميكانيكي للبدء، ولكن لا يزال من الممكن أن يزداد عدم اليقين الاتجاهي عندما يصبح متجه الرياح المقاس صغيرًا للغاية.
وبالتالي، ينبغي دائماً تفسير مواصفات دقة اتجاه الرياح جنباً إلى جنب مع ظروف سرعة الرياح المطبقة عليها.
1.3 قد يؤدي توجيه التثبيت إلى حدوث أخطاء منهجية
يجب أن يكون لمستشعر اتجاه الرياح مرجع اتجاهي محدد بشكل صحيح.
على سبيل المثال، إذا تم تركيب جهاز استشعار مع تدوير اتجاهه المرجعي بمقدار 10 درجات في اتجاه عقارب الساعة من الشمال الحقيقي، فقد تحتوي قياساته على إزاحة اتجاهية مقابلة.
بخلاف ضوضاء القياس العشوائية، قد يظل هذا النوع من الخطأ ثابتًا في جميع أنحاء مجموعة البيانات بأكملها.
وبالتالي، يمكن لنظام المراقبة أن ينتج قياسات سلسة وقابلة للتكرار مع الإبلاغ في الوقت نفسه عن اتجاه الرياح الجغرافي غير الصحيح.
توضح هذه المشاكل لماذا يتطلب قياس اتجاه الرياح الموثوق به أكثر من مجرد اختيار جهاز استشعار بمواصفات دقة مواتية.
2. دوارات الرياح الميكانيكية: ثلاثة عوامل تؤثر على الدقة
يتكون مستشعر اتجاه الرياح الميكانيكي التقليدي عادةً من ريشة خلفية، وعمود دوار، وآلية استشعار اتجاهية.
تعمل القوى الديناميكية الهوائية على محاذاة الريشة مع تدفق الهواء.
يستخدم هذا المبدأ البسيط نسبياً على نطاق واسع في أجهزة الأرصاد الجوية، لكن أداء قياسه يعتمد على العديد من الخصائص الميكانيكية المتفاعلة.
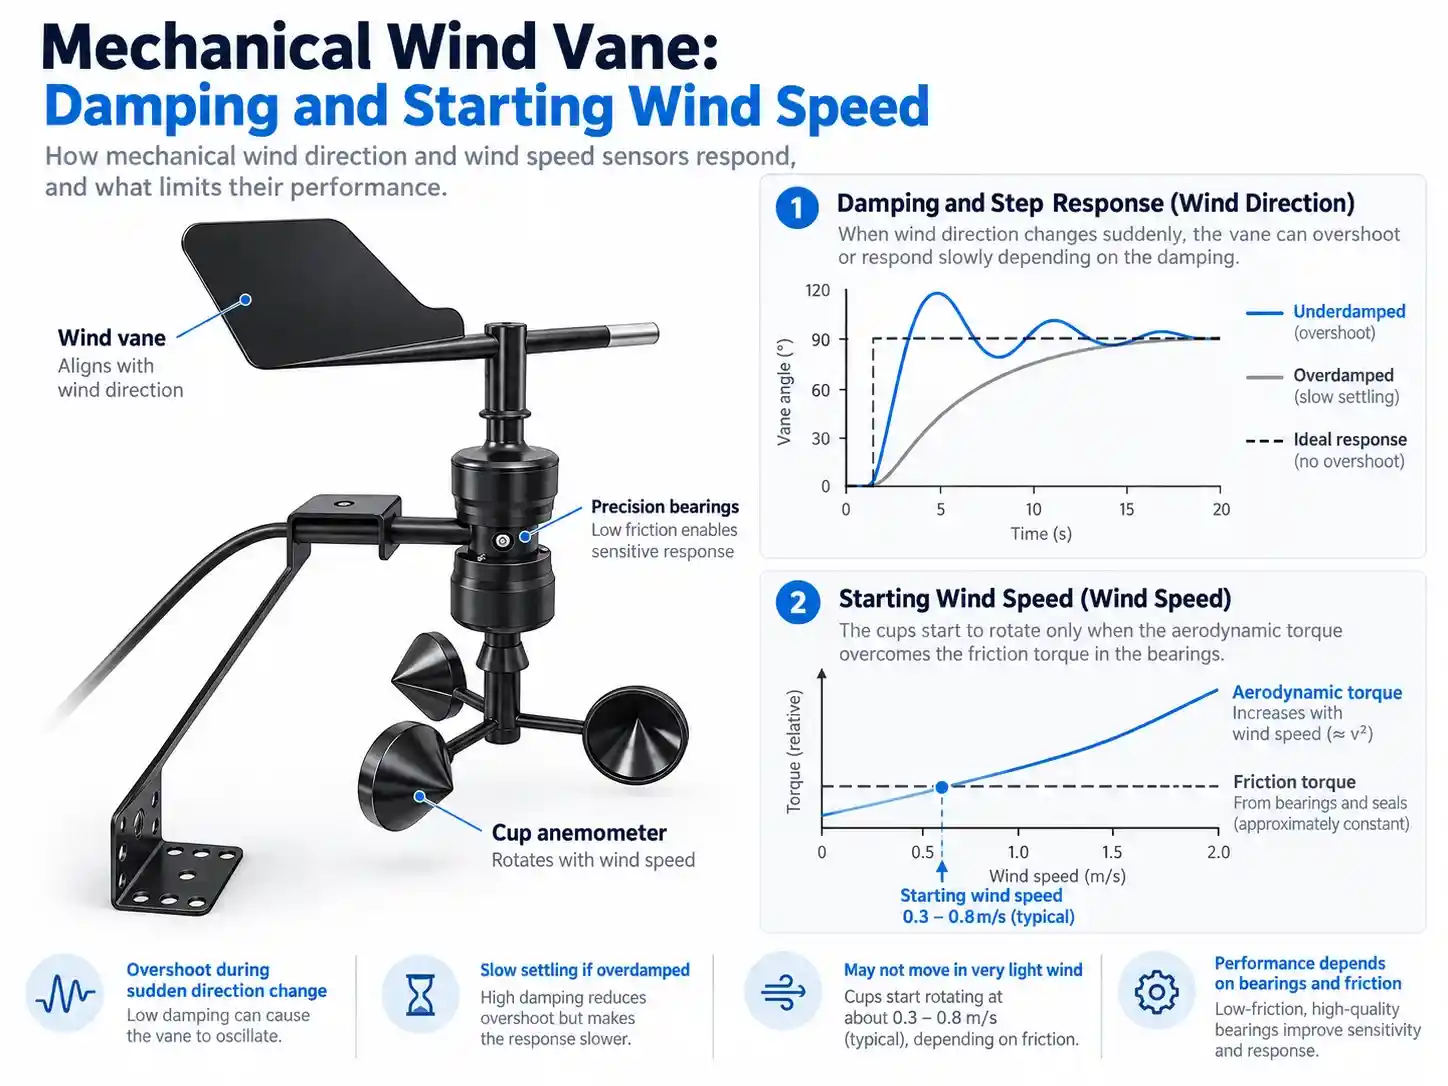
2.1 نسبة التخميد والتجاوز الاتجاهي
تصف نسبة التخميد كيفية استجابة النظام الميكانيكي للحركة وعودته نحو حالة التوازن.
عندما يتغير اتجاه الرياح فجأة، قد تدور الريشة إلى ما بعد وضع التوازن الجديد قبل أن تستقر.
قد يؤدي عدم كفاية التخميد إلى:
- تجاوز الهدف بعد تغيرات مفاجئة في اتجاه الرياح
- تذبذب متكرر حول اتجاه الرياح الفعلي
- زيادة التباين في القراءات الفورية
- صعوبة الحصول على قياسات اتجاهية مستقرة
يؤدي التخميد المفرط إلى مشكلة مختلفة.
قد تستجيب الريشة ببطء شديد عند تغير اتجاه الرياح.
لذلك، يتضمن تصميم دوارة الرياح الميكانيكية تحقيق التوازن بين الاستجابة والتذبذب والتجاوز.
لا يمكن لمعامل التخميد الواحد أن يضمن بشكل مستقل كلاً من الاستجابة السريعة والقياسات المستقرة.
2.2 سرعة الرياح الابتدائية والاحتكاك الميكانيكي
تتطلب الريشة الميكانيكية قوة ديناميكية هوائية كبيرة بما يكفي للتغلب على المقاومة في العمود والمحامل.
إن التوازن بين عزم الدوران الديناميكي الهوائي والاحتكاك يحدد ما إذا كانت الريشة ستبدأ في الحركة أم لا.
بعض أجهزة قياس سرعة الرياح الميكانيكية التقليدية لها عتبات بدء في النطاق التقريبي من 0.3 إلى 0.8 متر/ثانية، وذلك حسب تصميمها.
هذا النطاق هو توضيحي وليس مواصفات عالمية.
تحت عتبة بدء تشغيل الجهاز، قد تبقى الريشة ثابتة حتى مع وجود تدفق هواء خفيف.
قد تحدث مثل هذه الظروف خلال:
- طقس ليلي مستقر
- ظروف رياح خفيفة في الوديان
- مواقع مراقبة بيئية محمية
- ضعف تدفق الهواء في مناخات محلية دقيقة محددة
تتميز مقاييس سرعة الرياح الميكانيكية ذات الأكواب أيضًا بخصائص بدء التشغيل والاستجابة الديناميكية، على الرغم من أن سلوكها المحدد يختلف عن سلوك دوارات الرياح.
بالنسبة لتطبيقات الرصد التي تنطوي على ظروف رياح منخفضة متكررة، ينبغي مراعاة هذه القيود الميكانيكية أثناء اختيار الأجهزة.
2.3 التآكل الميكانيكي والانحراف الاتجاهي طويل الأمد
تحتوي أجهزة استشعار الرياح الميكانيكية على مكونات متحركة.
قد يؤدي التعرض طويل الأمد إلى مشاكل قياس إضافية من خلال تآكل المحامل أو التلوث أو التآكل أو تكون الجليد.
فعلى سبيل المثال، يمكن أن يؤدي ازدياد احتكاك العمود إلى تغيير كيفية استجابة الريشة لتدفق الهواء الضعيف.
يمكن أن يؤدي الالتصاق الميكانيكي أيضًا إلى خلق حالة تشغيل مضللة.
قد تتوقف الريشة عن الحركة بسبب مقاومة المحمل أو التجلد بينما يستمر خرجها الإلكتروني في الإبلاغ عن اتجاه لم يتغير.
إذا لم يتضمن نظام المراقبة فحوصات تشخيصية مناسبة، فقد تبدو هذه القراءة المجمدة صحيحة.
لذلك ينبغي على المهندسين مراعاة كل من الدقة الأولية والسلوك الميكانيكي على المدى الطويل عند تقييم مستشعر اتجاه الرياح التقليدي.
3. كيف يقيس مقياس سرعة الرياح بالموجات فوق الصوتية اتجاه الرياح؟
أن مقياس سرعة الرياح بالموجات فوق الصوتية يستخدم مبادئ القياس الصوتي بدلاً من دوارة الرياح الدوارة أو مجموعة الأكواب.
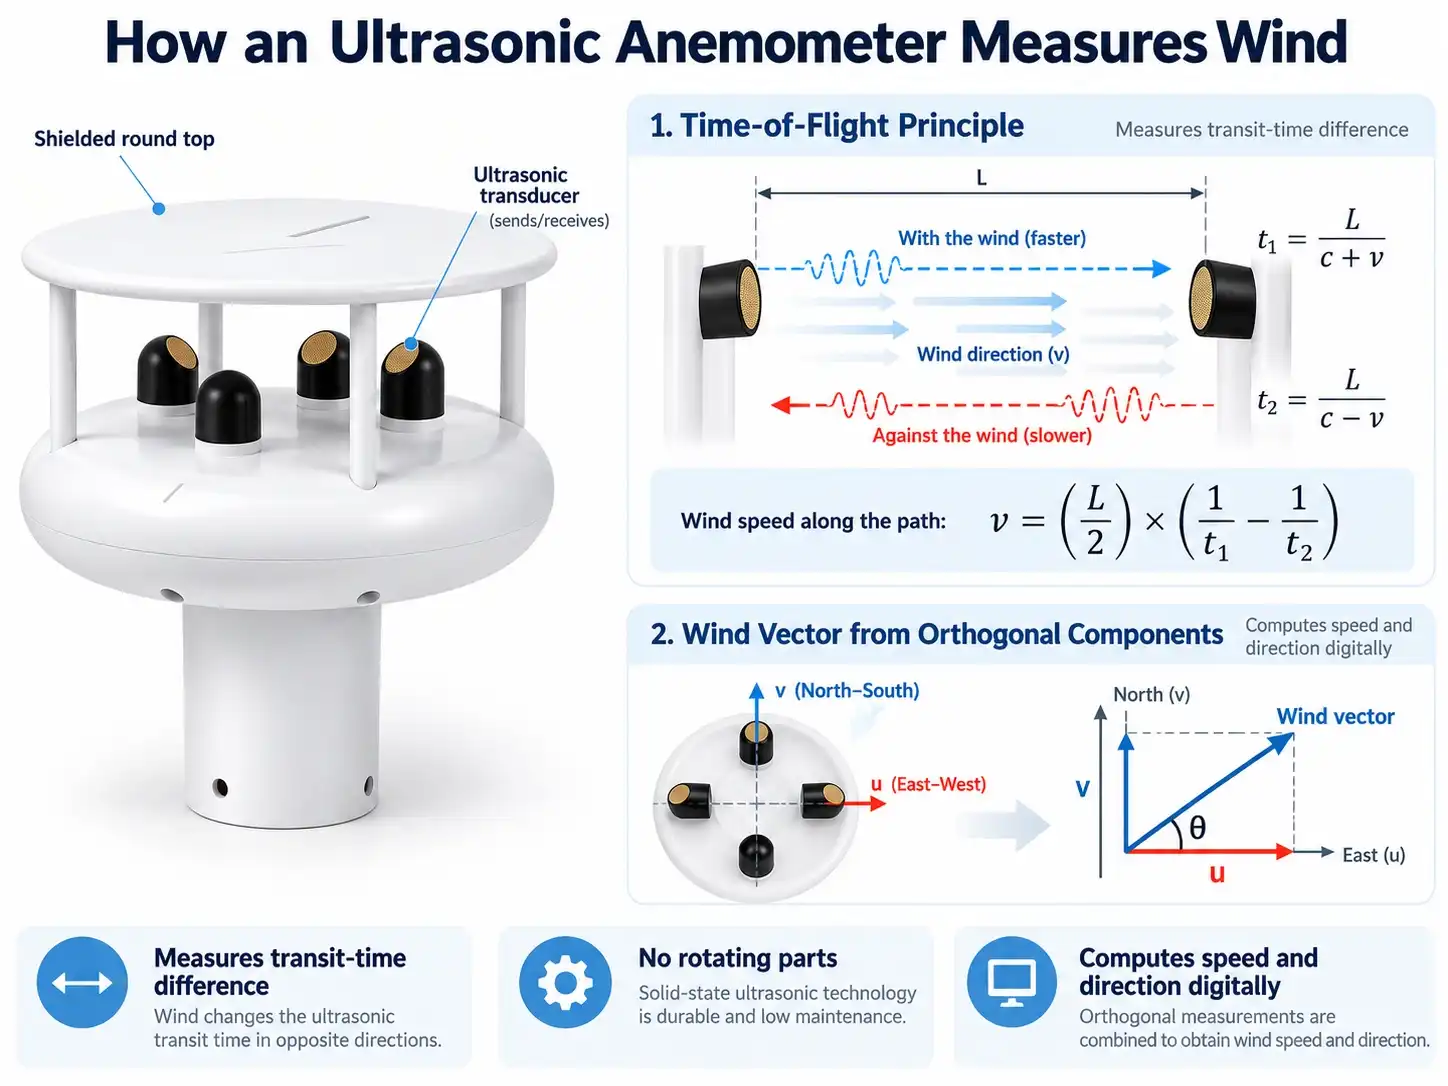
يعتمد مبدأ تشغيلها الأساسي على الفرق في وقت انتقال الإشارة فوق الصوتية على طول مسارات القياس المحددة.
3.1 قياس زمن انتقال الموجات فوق الصوتية
لنفترض وجود محولين فوق صوتيين يفصل بينهما مسافة L.
تنتقل إحدى الإشارات في نفس اتجاه تدفق الهواء، بينما تنتقل إشارة أخرى عكس اتجاهه.
للحصول على مسار قياس مبسط:
- زمن السفر مع اتجاه الريح: t₁ = L / (c + v)
- زمن السفر عكس اتجاه الريح: t₂ = L / (c − v)
أين:
- L هو طول المسار الصوتي.
- ج هي سرعة الصوت.
- v هي مركبة سرعة الرياح على طول المسار الصوتي.
- يمثل t₁ و t₂ أوقات السفر المقابلة.
بدمج التعبيرين نحصل على:
v = (L / 2) × (1/t₁ − 1/t₂)
تسمح هذه العلاقة للجهاز بحساب مركبة سرعة الرياح على طول مسار القياس.
كما يساعد القياس ثنائي الاتجاه على فصل المساهمة المتعلقة بالرياح عن سرعة انتشار الصوت في هذا النموذج المثالي.
3.2 قياس مركبات الرياح الأفقية
يقيس مستشعر الرياح بالموجات فوق الصوتية ثنائي الأبعاد تدفق الهواء على طول مسارات صوتية متعددة.
باستخدام مسارات قياس مرتبة بشكل مناسب، يقوم الجهاز بإعادة بناء مكونين أفقيين للرياح.
يتم تمثيل هذه المكونات عادةً بالرمزين u و v.
سرعة الرياح الأفقية هي:
V = √(u² + v²)
يتم حساب اتجاه الرياح من المكونات الأفقية باستخدام دالة الظل العكسي المناسبة ذات الأرباع الأربعة.
يجب أن تأخذ الحسابات النهائية في الاعتبار نظام إحداثيات الجهاز والاتفاقية المناخية التي تشير إلى أن اتجاه الرياح يدل على مكان نشأة الرياح.
بخلاف الريشة الميكانيكية، فإن طريقة القياس هذه لا تعتمد على وصول عمود الدوران إلى حالة التوازن الديناميكي الهوائي.
3.3 لماذا يُعدّ غياب الأجزاء المتحركة أمراً مهماً؟
تعمل أجهزة استشعار الرياح فوق الصوتية على التخلص من العديد من القيود الميكانيكية المرتبطة بآلات النفخ التقليدية.
وتشمل هذه العوامل الاحتكاك الميكانيكي للمحامل، وتآكل المكونات الدوارة، وقصور الريشة الذاتي.
ونتيجة لذلك، فإن تقنية الموجات فوق الصوتية ذات أهمية خاصة للمنشآت التي تتطلب قياسات اتجاهية متكررة أو تشغيلًا خارجيًا طويل الأمد.
ومع ذلك، فإن المستشعر الذي لا يحتوي على أجزاء متحركة لا يكون خالياً تلقائياً من أخطاء القياس.
لا تزال التأثيرات المحتملة تشمل ما يلي:
- انسداد أو تلوث المسار الصوتي
- تشوه التدفق الناتج عن بنية المستشعر
- توجيهات التركيب
- التعرض البيئي وتراكم الجليد
- أساليب معالجة الإشارات والمتوسطات
يظل التثبيت والتكوين والصيانة الصحيحة أمراً بالغ الأهمية.
بالنسبة للتطبيقات الثابتة ذات المتطلبات العالية، مستشعر سرعة واتجاه الرياح بالموجات فوق الصوتية عالي الدقة من JW-IoT يوفر حلاً لقياس الموجات فوق الصوتية ثنائي الأبعاد مع واجهات اتصال صناعية ونظام تسخين متاح.
4. أجهزة استشعار الرياح الميكانيكية مقابل أجهزة استشعار الرياح فوق الصوتية: الاستجابة الديناميكية
لا يتغير اتجاه الرياح دائمًا بشكل تدريجي.
قد يواجه جهاز الرصد تغيرات سريعة مرتبطة بالاضطرابات الجوية، أو اضطرابات تدفق الهواء المحلية، أو تغير الظروف الجوية.
ومن الأمثلة المبسطة على ذلك التغير المفاجئ في اتجاه الرياح من 0° إلى 90°.
تختلف استجابة تقنيات الاستشعار المختلفة.
4.1 دوارة الرياح الميكانيكية التقليدية
قد تدور ريشة ميكانيكية ذات تخميد خفيف متجاوزة الاتجاه الجديد وتتذبذب قبل أن تستقر.
بالنسبة لبعض التصاميم الميكانيكية، يمكن أن يكون التجاوز الاتجاهي كبيرًا.
توضح المادة المصدرية مثالاً قد يصل فيه التجاوز إلى حوالي 20°–30° بعد تغيير اتجاهي بمقدار 90°.
لا ينبغي تفسير هذا على أنه نتيجة عالمية لجميع دوارات الرياح الميكانيكية.
يعتمد السلوك الفعلي على هندسة الريشة، والتخميد، والاحتكاك، وسرعة الرياح، والبنية.
4.2 دوارة الرياح الميكانيكية ذات التخميد العالي
زيادة التخميد يمكن أن يقلل من التذبذب.
ومع ذلك، قد يحتاج الجهاز إلى وقت إضافي للوصول إلى الاتجاه الجديد.
وبالتالي، فإن الاستجابة الأكثر استقراراً لا تعني بالضرورة استجابة أسرع.
4.3 قياس اتجاه الرياح بالموجات فوق الصوتية
لا يحتاج مستشعر الموجات فوق الصوتية إلى الدوران باتجاه تدفق الهواء.
بدلاً من ذلك، يقيس تأثير تدفق الهواء على انتقال الصوت ويحسب مكونات الرياح.
يؤدي هذا إلى إزالة التأخير الدوراني الميكانيكي من عملية القياس.
ومع ذلك، فإن الاستجابة الفعلية التي يعرضها نظام المراقبة تعتمد على فترة أخذ العينات للجهاز، والترشيح الداخلي، وتردد الإخراج، والمعالجة اللاحقة.
لا يؤدي التردد العالي وحده إلى تحديد الاستجابة الديناميكية الكاملة لنظام مراقبة الرياح.
بالنسبة للمشاريع التي تنطوي على تدفق هواء سريع التغير، ينبغي على المهندسين دراسة كل من مبدأ القياس وسلسلة جمع البيانات الكاملة.
5. متوسط اتجاه الرياح: لماذا يمكن للخوارزمية الخاطئة أن تُنتج خطأً بمقدار 180 درجة
يحدث أحد أهم مصادر أخطاء اتجاه الرياح بعد جمع القياسات بالفعل.
تكمن المشكلة في كيفية معالجة بيانات Angular.
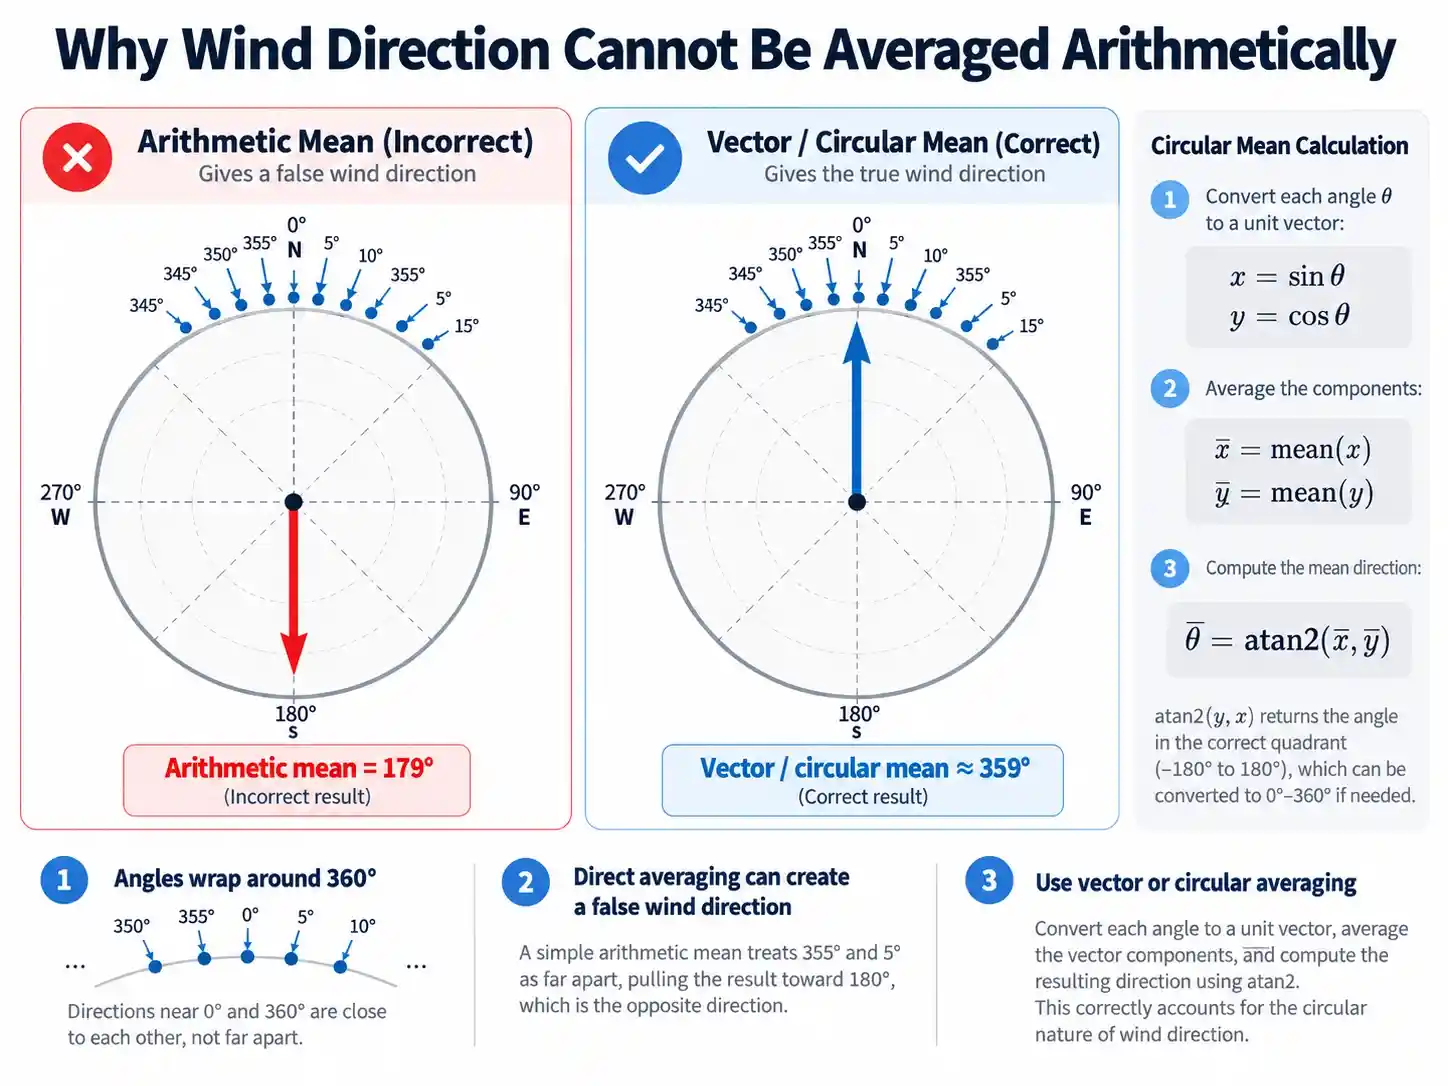
5.1 لماذا يفشل المتوسط الحسابي
تخيل جهاز استشعار اتجاه الرياح يسجل عشر ملاحظات:
345°، 350°، 355°، 0°، 5°، 10°، 355°، 350°، 5°، و15°.
تتركز جميع الملاحظات بالقرب من الشمال.
العمليات الحسابية العادية تعطي:
(345 + 350 + 355 + 0 + 5 + 10 + 355 + 350 + 5 + 15) / 10
= 179°
تشير هذه النتيجة إلى رياح جنوبية تقريبًا.
ومع ذلك، لا تمثل أي من الملاحظات رياحًا قادمة من الجنوب.
تحدث المشكلة لأن الزوايا تلتف حول بعضها البعض بزاوية 360 درجة.
5.2 المتوسط الدائري لاتجاه الرياح
الطريقة الأكثر ملاءمة لحساب متوسط الزوايا الاتجاهية هي المتوسط الدائري.
يتم تحويل كل زاوية مقاسة θ إلى مكونين:
x = sin θ
ص = جتا θ
ثم يتم حساب متوسط المكونات:
x̄ = Σsin θᵢ / n
ȳ = Σcos θᵢ / n
يتم إعادة بناء الاتجاه المتوسط باستخدام:
θ̄ = atan2(x̄, ȳ)
يتم تحويل النتيجة إلى النطاق 0°–360°.
بالنسبة للملاحظات العشر المذكورة أعلاه، فإن المتوسط الدائري يبلغ حوالي 359 درجة.
وهذا يتفق مع التوزيع الفعلي للقياسات حول الشمال.
يُعد استخدام الظل العكسي لأربعة أرباع أمرًا مهمًا لأن الظل العكسي العادي ذو الوسيط الواحد لا يمكنه تحديد كل ربع من أرباع البوصلة بشكل مستقل.
5.3 متى يكون ترجيح سرعة الرياح ضرورياً
يعامل المتوسط الدائري كل ملاحظة اتجاهية بنفس الوزن.
يمكن أيضًا تضمين سرعة الرياح في حساب المتوسطات المتجهة للأرصاد الجوية.
يمتلك متجه الرياح كلاً من المقدار والاتجاه.
باستخدام اصطلاح اتجاه التدفق الأفقي في الأرصاد الجوية، يمكن كتابة مكونات التدفق الأفقي المقابلة على النحو التالي:
uᵢ = −Vᵢ sin θᵢ
vᵢ = −Vᵢ cos θᵢ
حيث Vᵢ هي سرعة الرياح المرتبطة بكل رصد اتجاهي.
المكونات المتوسطة هي:
ū = Σuᵢ / n
v̄ = Σvᵢ / n
متوسط السرعة المتجهة الناتج هو:
V̄_vector = √(ū² + v̄²)
يتم إعادة بناء الاتجاه المتوسط من المكونات المتوسطة، مع مراعاة اصطلاح الاتجاه.
يُعد هذا النهج ذا أهمية خاصة عندما تختلف سرعة الرياح بشكل كبير بين عمليات الرصد.
5.4 اتجاهات الرياح المعاكسة
لنفترض تسلسل قياس آخر:
- ثماني ملاحظات من الشرق، بزاوية 90 درجة
- ثماني ملاحظات من الغرب، عند 270 درجة
- سرعات رياح متساوية لجميع عمليات الرصد
ينتج عن العمليات الحسابية العادية ما يلي:
(8 × 90° + 8 × 270°) / 16 = 180°
وهذا يوحي خطأً باتجاه جنوبي سائد.
ينتج عن حساب المتوسط المتجهي نتيجة مختلفة.
يتم إلغاء المساهمات المتجهة شرقاً وغرباً.
يكون لمتجه الرياح المتوسط الناتج مقدار صفري، مما يعني أنه لا يوجد اتجاه محصل محدد بشكل فريد.
هذا لا يعني أن الهواء كان ساكناً خلال كل عملية رصد.
وهذا يعني أن متجهات الرياح المتعاكسة تلغي بعضها البعض خلال فترة المتوسط.
إذا كانت سرعات الرياح غير متساوية، فإن المساهمات الأقوى ستؤثر على اتجاه المتجه الناتج.
5.5 المتوسط الدائري مقابل المتوسط المتجهي
المتوسط الدائري والمتوسط المتجهي يجيبان على أسئلة ذات صلة ولكنها مختلفة.
يصف المتوسط الدائري الاتجاه المركزي للملاحظات الزاوية.
يصف متوسط متجه سرعة الرياح المرجح متجه تدفق الهواء الناتج.
لا ينبغي الخلط بينهما وبين المتوسط الحسابي لسرعات الرياح العددية.
لضمان المراقبة الموثوقة، يجب أن تتوافق الخوارزمية المختارة مع هدف الإبلاغ.
ينبغي للنظام أيضاً تحديد الفترات التي يكون فيها المتجه الناتج صغيراً جداً بحيث لا يمكن تحديد اتجاه متوسط ذي معنى.
6. دقة اتجاه الرياح، ووضوحها، وظروف القياس
غالباً ما تتضمن مواصفات مستشعر الرياح قيمة دقة الاتجاه وقيمة دقة تحديد الاتجاه.
تصف هذه المواصفات خصائص مختلفة.
6.1 دقة تحديد اتجاه الرياح
تصف الدقة مدى تطابق اتجاه الرياح الذي يسجله الجهاز مع القياس المرجعي في ظل ظروف محددة.
على سبيل المثال، تشير دقة محددة تبلغ ±3° إلى خطأ اتجاهي مسموح به وفقًا لشروط الاختبار الخاصة بالشركة المصنعة ذات الصلة.
لا ينبغي تفسير ذلك على أنه ضمان أداء عالمي في ظل كل سرعة رياح أو ظروف تركيب محتملة.
6.2 دقة تحديد اتجاه الرياح
يشير مصطلح الدقة إلى أصغر تغيير أو زيادة تم الإبلاغ عنها في ناتج القياس.
لا يعني دقة 1° أن الجهاز يتمتع بدقة ±1°.
قد يقوم الجهاز بالإبلاغ عن اتجاه الرياح بزيادات قدرها درجة واحدة مع وجود هامش خطأ محدد أكبر.
6.3 أهمية ظروف سرعة الرياح
تنص بعض مواصفات مستشعرات الرياح فوق الصوتية صراحةً على ظروف سرعة الرياح التي تنطبق عليها دقة الاتجاه.
على سبيل المثال، تحدد المواصفات المرجعية JW-WDSS2(HY05) دقة اتجاه الرياح بمقدار ±3 درجة عندما تكون سرعة الرياح 1 م/ث على الأقل.
هذا المؤهل مهم.
عند سرعات الرياح المنخفضة للغاية، يصبح متجه الرياح الأفقي صغيرًا وقد يكون قياس الاتجاه أكثر حساسية للضوضاء والاضطرابات.
عند مقارنة المنتجات، ينبغي على المهندسين فحص بيان الدقة الكامل بدلاً من التركيز فقط على القيمة العددية.
6.4 تردد الخرج ليس هو الدقة
يصف تردد الإخراج مدى تكرار تقديم معلومات القياس.
يمكن لجهاز استشعار يعمل بتردد 10 هرتز أن ينتج ملاحظات أكثر تكرارًا من جهاز يعمل بتردد 1 هرتز.
ومع ذلك، فإن زيادة وتيرة الإبلاغ لا تعني بالضرورة دقة أفضل.
قد يؤدي ذلك إلى تحسين التفاصيل الزمنية المتاحة لنظام المراقبة، وذلك رهناً باستجابة المستشعر الفعلية وخصائص المعالجة.
بالنسبة لرصد الرياح على المدى الطويل، يجب اختيار كل من معدل الإبلاغ وفترة المتوسط وفقًا لمتطلبات المشروع.
7. كيف يؤثر اتجاه التركيب على بيانات اتجاه الرياح
يُعد التركيب الصحيح أمراً ضرورياً للحصول على قياسات دقيقة لاتجاه الرياح.
7.1 مرجع الشمال الحقيقي
يُشار عادةً إلى اتجاه الرياح المناخية بالنسبة للشمال الجغرافي.
بالنسبة للمستشعر الثابت، يجب محاذاة محوره المرجعي المادي بشكل صحيح أو يجب مراعاة الإزاحة الزاوية في معالجة البيانات.
يمكن أن يؤدي إزاحة التثبيت الثابتة إلى تغيير مجموعة بيانات الاتجاه بأكملها.
على سبيل المثال، يمكن أن يؤدي عدم محاذاة المرجع بمقدار 10 درجات إلى حدوث خطأ منهجي حتى لو كان عنصر الاستشعار نفسه يعمل ضمن دقته المعلنة.
7.2 لماذا قد تكون البيانات المستقرة خاطئة؟
غالباً ما يصعب تحديد أخطاء التثبيت المنهجية من خلال مخططات السلاسل الزمنية وحدها.
قد يُولّد المستشعر ذو الإزاحة الاتجاهية الثابتة ما يلي:
- منحنيات قياس سلسة
- أنماط الرياح اليومية المتكررة
- قيم خرج مستقرة
- إنذارات انقطاع الاتصال
إن عدم وجود تقلبات غير عادية لا يثبت صحة مرجع اتجاه الرياح.
لذا ينبغي أن تشكل سجلات التركيب والتحقق من الاتجاه جزءًا من عملية تشغيل المستشعر.
7.3 أجهزة استشعار الرياح المزودة ببوصلات إلكترونية مدمجة
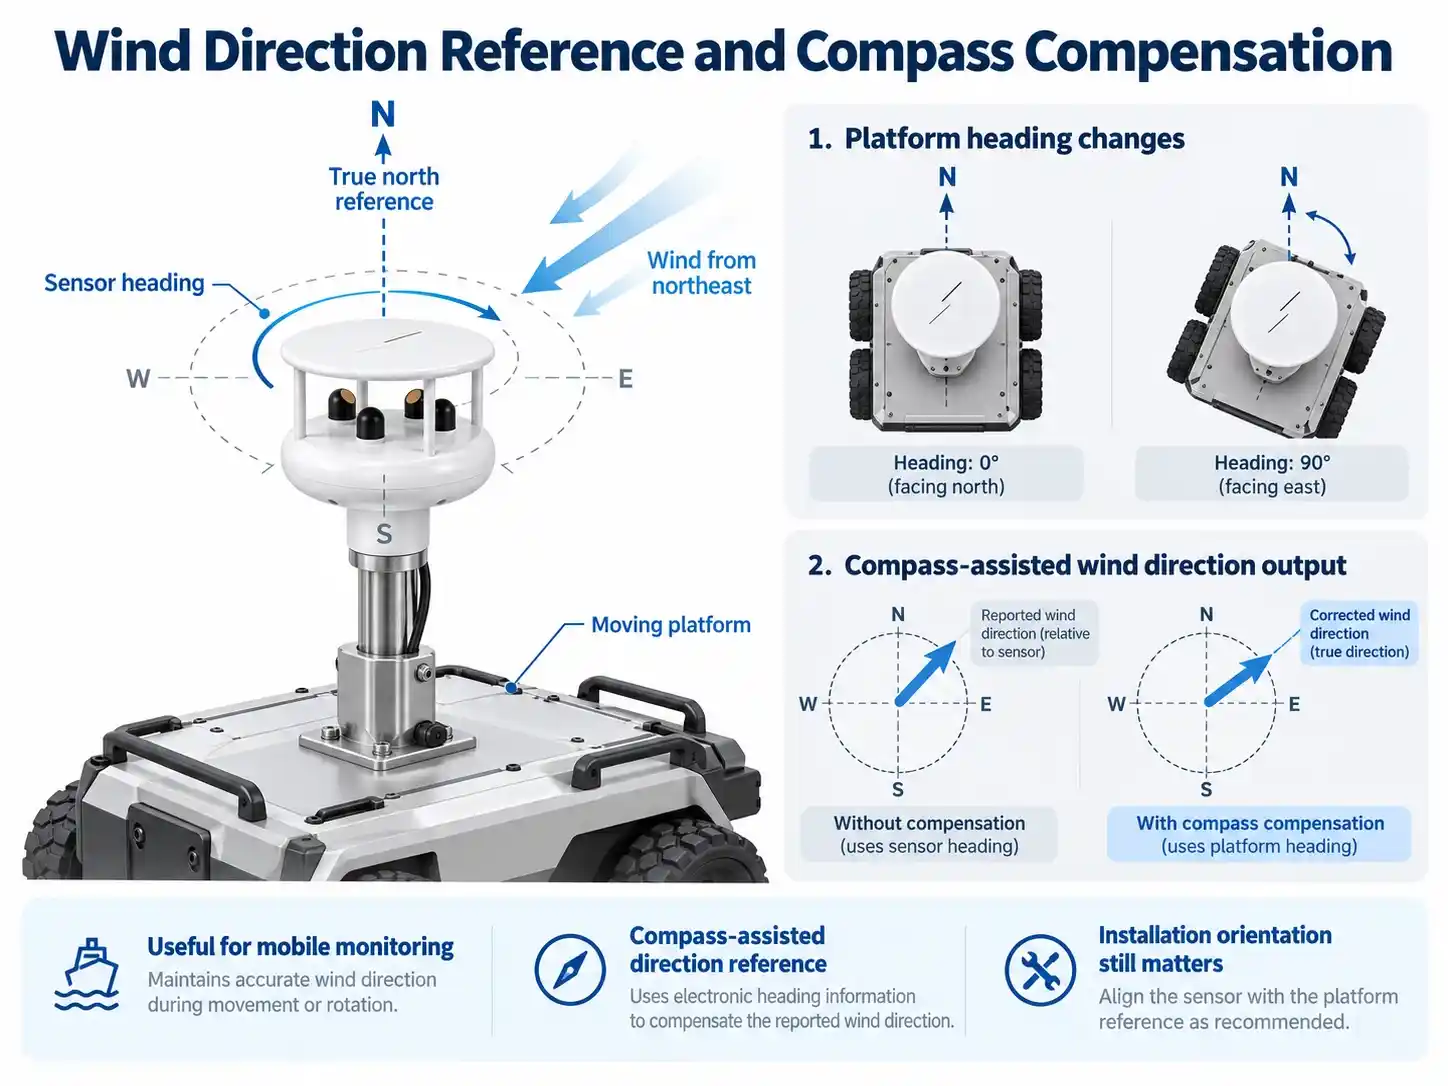
تتضمن بعض التطبيقات منصات قد يتغير اتجاهها.
في هذه الحالات، لا يمكن دائماً افتراض وجود محاذاة جغرافية ثابتة.
ال مقياس سرعة الرياح بالموجات فوق الصوتية المدمج بالبوصلة JW-WDS2 يجمع بين قياس الرياح بالموجات فوق الصوتية وبوصلة إلكترونية ثلاثية المحاور واستشعار متعلق بالحركة.
توفر البوصلة معلومات عن الاتجاه يمكن أن تدعم التفسير الاتجاهي عند تغير اتجاه المستشعر.
ومع ذلك، فإن معلومات الاتجاه وحدها لا تعوض بشكل كامل عن حركة المنصة.
بالنسبة للتطبيقات المثبتة على المركبات أو التطبيقات المتحركة الأخرى، قد يتطلب التفسير الدقيق أيضًا مراعاة سرعة المنصة وميلها وتشوه تدفق الهواء.
يجب أيضًا مراعاة التداخل المغناطيسي ومعايرة البوصلة.
8. مقارنة تكوينات مستشعر الرياح بالموجات فوق الصوتية JW-IoT
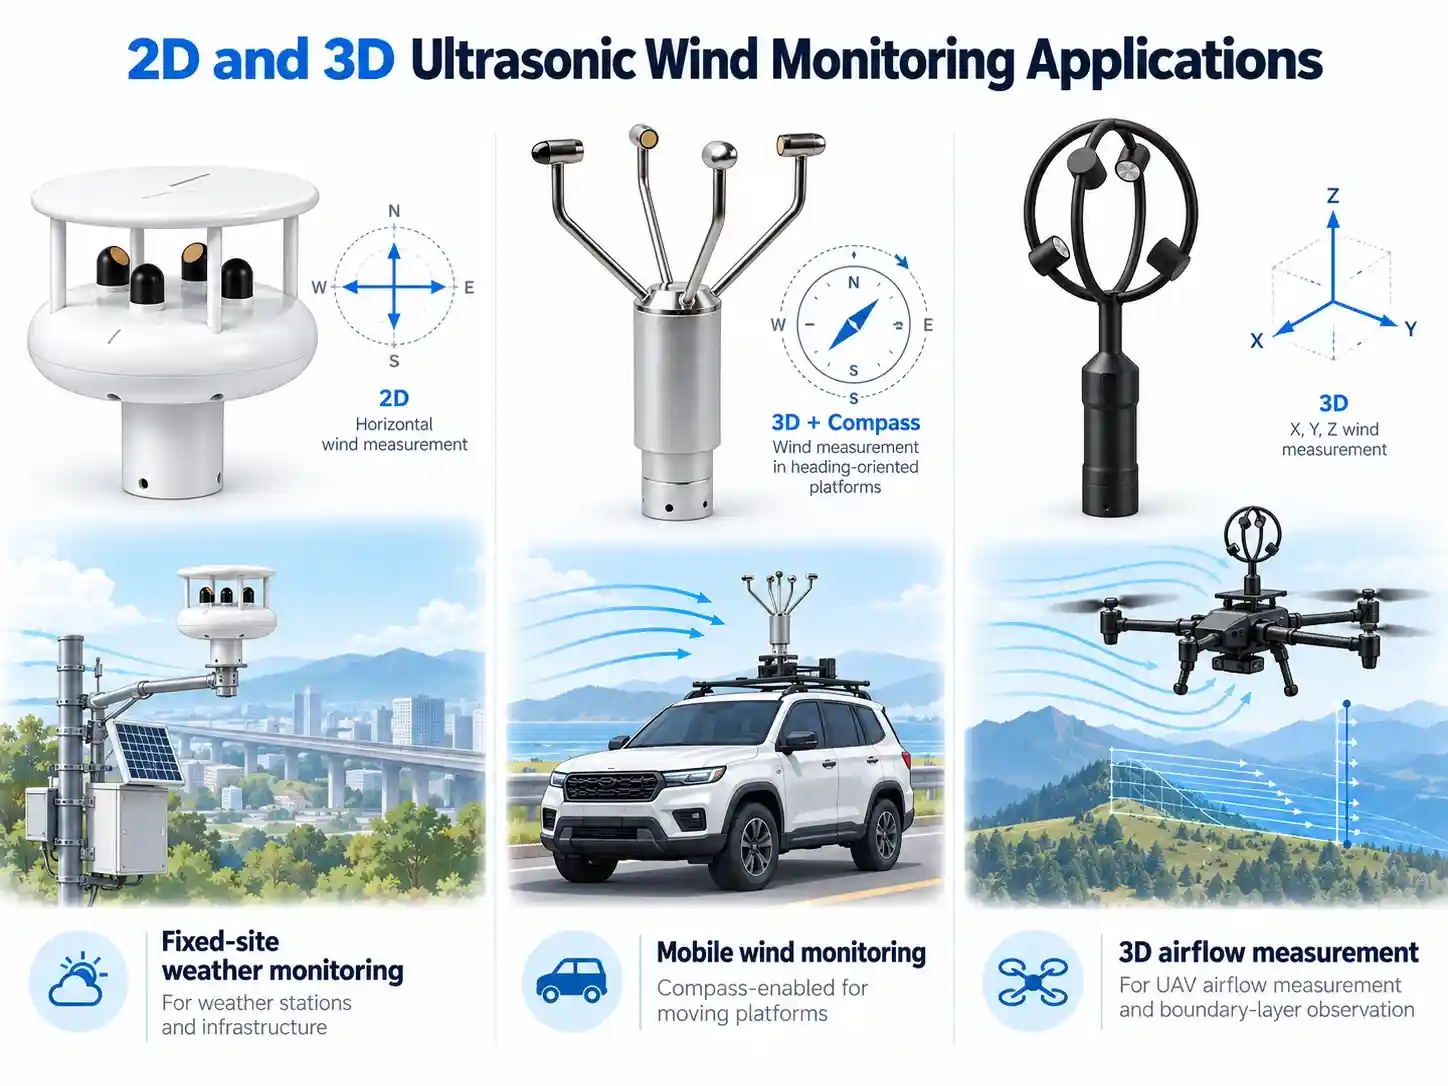
تراعي تصميمات مقياس سرعة الرياح بالموجات فوق الصوتية المختلفة متطلبات التركيب والقياس المختلفة.
تستند المقارنة التالية إلى أوصاف المنتجات المشار إليها والمواد التقنية المقدمة.
| المعلمة | JW-WDSS2(HY05) | JW-WDS2 | JW-W3DS2(HY06) |
| نوع المستشعر | الموجات فوق الصوتية ثنائية الأبعاد | جهاز تصوير بالموجات فوق الصوتية ثنائي الأبعاد مزود ببوصلة | الموجات فوق الصوتية ثلاثية الأبعاد |
| نطاق اتجاه الرياح | 0–359 درجة | ما يعادل 0-360 درجة | 0–359 درجة |
| دقة الاتجاه | ±3° عند سرعة V ≥ 1 م/ث | ±3° | ±3° |
| حل الاتجاه | 1° | 1° | 1° |
| المخرجات القياسية | 1 هرتز | تأكيد التكوين المحدد | 1 هرتز |
| تردد اختياري | 4 هرتز | تأكيد التكوين المحدد | 2/5/10 هرتز |
| التدفئة | تصل إلى 120 واط | خياري | غير محدد |
| الوزن التقريبي | 1.13 كجم | 0.36 كجم | 0.11 كجم |
| الميزة الرئيسية | مراقبة البيئات القاسية | معلومات التوجيه | قياس الرياح ثلاثي الأبعاد |
لا ينبغي اختيار هذه المنتجات فقط بناءً على أرقام دقة اتجاه الرياح الخاصة بها.
كما أن قدراتهم الاستشعارية، وحماية البيئة، ومتطلبات التركيب، وواجهات الاتصال، واحتياجات معالجة البيانات، كلها أمور مهمة أيضاً.
8.1 مستشعر رياح فوق صوتي عالي الدقة للتركيبات الثابتة
ال مستشعر سرعة واتجاه الرياح بالموجات فوق الصوتية عالي الدقة JW-WDSS2(HY05) تم تصميمه للاستخدام في التركيبات الخارجية الصعبة.
تشمل ميزاتها المنشورة ما يلي:
- نطاق سرعة الرياح من 0 إلى 60 متر/ثانية
- نطاق اتجاه الرياح من 0 إلى 359 درجة
- دقة تحديد اتجاه الرياح ±3°
- خيارات الاتصال RS485/RS232
- دعم MODBUS
- مصنوع من الفولاذ المقاوم للصدأ وسبائك الألومنيوم
- قدرة تسخين تصل إلى 120 واط
- حماية IP65
هذه الخصائص تجعلها ذات صلة بمحطات الأرصاد الجوية الثابتة، والبنية التحتية للنقل، والمراقبة الساحلية، والرصد الجوي الصناعي.
تُعد قدرتها على التسخين ذات أهمية خاصة عند تقييم المنشآت المعرضة لدرجات حرارة منخفضة واحتمالية تراكم الجليد.
8.2 مقياس سرعة الرياح بالموجات فوق الصوتية مع بوصلة للمراقبة المتنقلة
ال مقياس سرعة الرياح بالموجات فوق الصوتية JW-WDS2 مع بوصلة يركز على التطبيقات التي تكون فيها معلومات التوجيه مهمة.
إن بوصلتها ثلاثية المحاور المتكاملة وميزة استشعار التسارع تميزها عن أجهزة قياس سرعة الرياح بالموجات فوق الصوتية التقليدية ذات الاتجاه الثابت.
يُعد التصميم المدمج مناسبًا لأنظمة الرصد البيئي المتنقلة وأنظمة رصد الأحوال الجوية المؤقتة.
بالنسبة للمنصات المتحركة، يجب على القائمين على التكامل التحقق من كيفية دمج بيانات الاتجاه والميل وحركة المنصة ومتجه الرياح.
8.3 مستشعر الرياح ثلاثي الأبعاد بالموجات فوق الصوتية لقياس تدفق الهواء في الطائرات بدون طيار
ال مستشعر الرياح بالموجات فوق الصوتية ثلاثي الأبعاد JW-W3DS2(HY06) تم تصميمه للتطبيقات التي تتطلب معلومات عن تدفق الهواء ثلاثي الأبعاد.
بخلاف مستشعر الرياح ثنائي الأبعاد التقليدي، يوفر التكوين ثلاثي الأبعاد مكونات الرياح الأفقية والرأسية.
تتضمن مواصفاتها المنشورة ما يلي:
- نطاق قياس سرعة الرياح من 0 إلى 50 متر/ثانية
- نطاق اتجاه الرياح من 0 إلى 359 درجة
- دقة تحديد اتجاه الرياح ±3°
- دقة سرعة الرياح ±2%
- مخرج قياسي بتردد 1 هرتز، مع خيارات 2 هرتز و5 هرتز و10 هرتز
- خيارات واجهة RS485 و RS232 و SDI-12
- وزن الجهاز حوالي 110 غرام
يُعد هذا المستشعر ذا صلة بمراقبة تدفق الهواء بواسطة الطائرات بدون طيار، والبحوث الجوية، وقياسات الطبقة الحدودية، ومنصات الرصد البيئي المدمجة.
بالنسبة لتركيبات الطائرات بدون طيار، يجب تقييم هندسة التركيب واضطرابات تدفق الهواء الناتجة عن الطائرة.
لا تؤدي إمكانية القياس ثلاثي الأبعاد تلقائيًا إلى إزالة تداخل تدفق الهواء الناتج عن الدوار.
9. إرشادات عملية لتحسين موثوقية قياس اتجاه الرياح
تعتمد بيانات الرياح الموثوقة على نظام المراقبة الكامل، وليس فقط على عنصر القياس.
9.1 تأكيد المرجع الاتجاهي
قبل تشغيل مستشعر اتجاه الرياح، تحقق من اتجاهه المرجعي.
بالنسبة للتركيبات الثابتة، تأكد من المحاذاة الجغرافية.
بالنسبة للأنظمة المزودة ببوصلات إلكترونية، تحقق من تكوين البوصلة والتداخل المغناطيسي المحتمل.
9.2 استخدام متوسط اتجاه الرياح المناسب
تجنب تطبيق المتوسط الحسابي مباشرة على زوايا اتجاه الرياح.
اختر المتوسط الدائري أو متوسط متجه الرياح وفقًا للحسابات المناخية المقصودة.
ميّز بوضوح بين متوسط سرعة الرياح القياسي ومتوسط سرعة الرياح المتجه.
9.3 وضع قواعد صلاحية البيانات في ظروف الرياح المنخفضة
قد لا تكون قيم اتجاه الرياح المسجلة خلال ظروف شبه هادئة ممثلة للواقع.
ينبغي لنظام المراقبة تحديد هذه الظروف باستخدام عتبة مناسبة لسرعة الرياح أو معيار جودة البيانات.
ينبغي أن يستند الحد الأدنى المطبق إلى مواصفات المستشعر ومتطلبات المراقبة الخاصة بالمشروع.
9.4 مراقبة جودة البيانات بمرور الوقت
ينبغي لأنظمة المراقبة طويلة الأجل أن تفحص القراءات الاتجاهية المتكررة، والأنماط غير الواقعية، وانقطاعات الاتصال، وغيرها من المؤشرات على القياسات التي يحتمل أن تكون غير صالحة.
إن قراءة اتجاه الرياح الثابتة لا تعني بالضرورة وجود عطل في المعدات، ولكن يجب تقييم القيم المستمرة فيما يتعلق بسرعة الرياح والظروف المحيطة.
9.5 تقييم حماية البيئة
لا يُعد التآكل الميكانيكي مصدر القلق الوحيد بشأن الموثوقية على المدى الطويل.
يمكن أن يتأثر أداء مستشعر الموجات فوق الصوتية أيضًا بالتعرض البيئي والتلوث وتراكم الجليد وظروف التركيب.
بالنسبة للبيئات شديدة البرودة، تأكد مما إذا كان المستشعر يتضمن تكوين تسخين مناسب.
ينبغي أن تكون الطاقة الكهربائية المتاحة كافية لوضع التشغيل المحدد.
9.6 التحقق من توافق مسجل البيانات
قبل توصيل مستشعر الرياح بنظام جمع البيانات، تأكد من واجهة الاتصال المطلوبة وتنسيق البيانات.
تشمل الاعتبارات المحتملة ما يلي:
- الاتصال عبر RS485 أو RS232
- التوافق مع SDI-12
- تكوين MODBUS
- فترة تحديث القياس
- اتفاقية مرجعية لاتجاه الرياح
- إعدادات حساب المتوسطات وإعداد التقارير
- معالجة البيانات غير الصالحة
ينبغي أن تحافظ عملية التكامل على كل من البيانات المقاسة ومعلومات جودتها كلما أمكن ذلك.
10. الأسئلة الشائعة حول قياس اتجاه الرياح
ما هي الأداة التي تقيس اتجاه الرياح؟
يُعدّ مؤشر اتجاه الرياح الأداة التقليدية لقياس اتجاه الرياح. كما يمكن لجهاز قياس سرعة الرياح بالموجات فوق الصوتية قياس اتجاه الرياح عن طريق حساب مكونات تدفق الهواء من أوقات انتقال الإشارة فوق الصوتية.
لماذا يصعب حساب متوسط اتجاه الرياح؟
اتجاه الرياح متغير دائري. قد ينتج عن المتوسط الحسابي العادي نتائج غير دقيقة بالقرب من حدود 0°/360°. يعالج المتوسط الدائري والمتوسط المتجهي هذه المشكلة باستخدام مركبات اتجاهية.
هل يمكن لجهاز قياس سرعة الرياح بالموجات فوق الصوتية قياس اتجاه الرياح عند سرعة رياح صفرية؟
لا يتطلب مقياس سرعة الرياح بالموجات فوق الصوتية دورانًا ميكانيكيًا لبدء قياس تدفق الهواء. مع ذلك، عندما تكون سرعة الرياح صفرًا، لا يوجد اتجاه أفقي محدد للرياح. لذا، ينبغي تفسير القراءات في حالة شبه الهدوء بحذر.
هل دقة تحديد اتجاه الرياح بمقدار 1 درجة تساوي دقة ±1 درجة؟
لا. يشير مصطلح الدقة إلى أصغر زيادة في الإخراج، بينما يشير مصطلح الدقة إلى انحراف القياس بالنسبة إلى مرجع في ظل ظروف محددة.
لماذا قد يُبلغ مستشعر اتجاه الرياح دائمًا عن نفس الزاوية؟
تشمل التفسيرات المحتملة استمرار هبوب الرياح من اتجاه واحد، ومشاكل في التركيب، وتعطل ميكانيكي، وأعطال في الحساسات، أو مشاكل في المعالجة. يجب التحقق من بيانات سرعة الرياح وحالة الجهاز قبل استخلاص أي استنتاجات.
ما هي ميزة مستشعر الرياح ثلاثي الأبعاد بالموجات فوق الصوتية؟
يقيس مستشعر الموجات فوق الصوتية ثلاثي الأبعاد ثلاثة مكونات لتدفق الهواء، بما في ذلك المكون الرأسي. وهذا ما يجعله ذا أهمية بالغة في أبحاث الغلاف الجوي، ودراسات الاضطرابات الجوية، ومراقبة تدفق الهواء بواسطة الطائرات بدون طيار، حيث قد لا تكون قياسات الرياح الأفقية وحدها كافية.
كيف يمكن تقليل أخطاء اتجاه الرياح؟
وتشمل التدابير الرئيسية التحقق من محاذاة التركيب، واستخدام خوارزميات حساب المتوسط المناسبة، والتحقق من صحة البيانات في ظروف الرياح المنخفضة، واختيار تصميم مناسب للمستشعر، وصيانة نظام المراقبة.
خاتمة
يتطلب قياس اتجاه الرياح بدقة أكثر من مجرد عنصر قياس حساس.
تعتمد موثوقية البيانات النهائية على ثلاثة عوامل مترابطة: مبدأ استشعار الجهاز، وتركيب القياس، والخوارزميات المستخدمة لمعالجة الملاحظات الاتجاهية.
تتأثر دوارات الرياح الميكانيكية بالاحتكاك والتخميد وسرعة الرياح الابتدائية وحالة المكونات.
تُزيل أجهزة قياس سرعة الرياح بالموجات فوق الصوتية الحاجة إلى مكونات القياس الدوارة وتوفر طريقة بديلة تعتمد على اختلافات وقت انتقال الصوت.
ومع ذلك، لا تزال أجهزة الموجات فوق الصوتية تتطلب تركيبًا صحيحًا ومعالجة مناسبة للبيانات وتفسيرًا دقيقًا لمواصفات الدقة.
بالنسبة للمهندسين الذين يقومون بتطوير أنظمة مراقبة الطقس، ينبغي إيلاء الاهتمام لدقة اتجاه الرياح في ظل ظروف التشغيل المحددة، وتردد الإخراج، والمتطلبات البيئية، وتكامل النظام.
توفر JW-IoT تكوينات متعددة لأجهزة استشعار الرياح فوق الصوتية لمحطات الأرصاد الجوية الثابتة، والمراقبة البيئية المتنقلة، وقياس تدفق الهواء ثلاثي الأبعاد.
استكشف حلول JW-IoT لمراقبة الرياح:
- مستشعر عالي الدقة لسرعة واتجاه الرياح بالموجات فوق الصوتية
- مقياس سرعة الرياح بالموجات فوق الصوتية مع بوصلة لرصد الرياح المتنقل
- مستشعر رياح ثلاثي الأبعاد بالموجات فوق الصوتية لقياس تدفق الهواء في الطائرات بدون طيار
- تصفح جميع أجهزة استشعار الرياح من JW-IoT
فيما يتعلق باختيار المستشعرات والمواصفات الفنية ومتطلبات تكامل النظام،, تواصل مع JW-IoT لمناقشة تطبيق مراقبة الرياح الخاص بك.