+86 13520127780
 info@jingelway.com


Промышленные датчики перемещения: типы, принципы работы и руководство по выбору.
Дата выпуска: 23.10.2026
Промышленные датчики перемещения играют важную роль в автоматизации машин, управлении движением, гидравлических системах, мониторинге конструкций и промышленных измерениях.
Независимо от того, нужно ли инженеру контролировать перемещение станка на 25 мм, измерять ход гидравлического цилиндра или отслеживать перемещение на несколько метров, выбор подходящей технологии измерения имеет решающее значение.
Другой типы промышленных датчиков перемещения Используются различные принципы измерения, механические конструкции и методы электрического вывода. Датчик, подходящий для компактных упаковочных машин, может не подойти для гидравлического оборудования с большим ходом или для мониторинга смещений конструкций на открытом воздухе.
В данном руководстве рассматриваются основные типы датчиков перемещения, принципы их работы, преимущества, ограничения и области применения в промышленности. Также оно предоставляет практическую основу для выбора датчиков инженерами, производителями оборудования и системными интеграторами.
1. Что такое промышленный датчик перемещения?
Ан промышленный датчик перемещения Это измерительное устройство, которое обнаруживает изменение положения объекта относительно заданной точки отсчета и преобразует это движение в электрический сигнал.
Смещение обычно выражается в миллиметрах (мм) или микрометрах (мкм), в зависимости от области применения и системы измерения.
Датчики перемещения могут измерять:
- Линейное перемещение вдоль заданной оси
- Ход поршня и удлинение привода машины
- Относительное перемещение между механическими компонентами
- Изменения положения гидравлического оборудования
- Смещение при контакте в контрольных приспособлениях
- Структурное движение соединений и локальная деформация
Датчик перемещения также может называться датчик положения, линейный датчик перемещения, или линейный датчик положения, хотя эти термины не являются взаимозаменяемыми в каждом конкретном случае.
Измерение смещения и положения
Смещение описывает изменение положения между двумя точками.
Положение описывает местоположение относительно заданной точки отсчета измерения.
Например, датчик положения может сообщать о перемещении направляющей станка на 150 мм вдоль ее калиброванного хода. Если ранее направляющая занимала положение 100 мм, то смещение составит 50 мм.
Возможность передавать данные о местоположении непосредственно после восстановления электропитания зависит от используемой технологии датчиков и конфигурации системы.
2. Основные типы промышленных датчиков перемещения
Для измерения линейного положения в промышленности используются различные сенсорные технологии.
Наиболее подходящая технология зависит от хода измерительного механизма, механической установки, требований к выходной мощности, условий окружающей среды и ожидаемых характеристик.
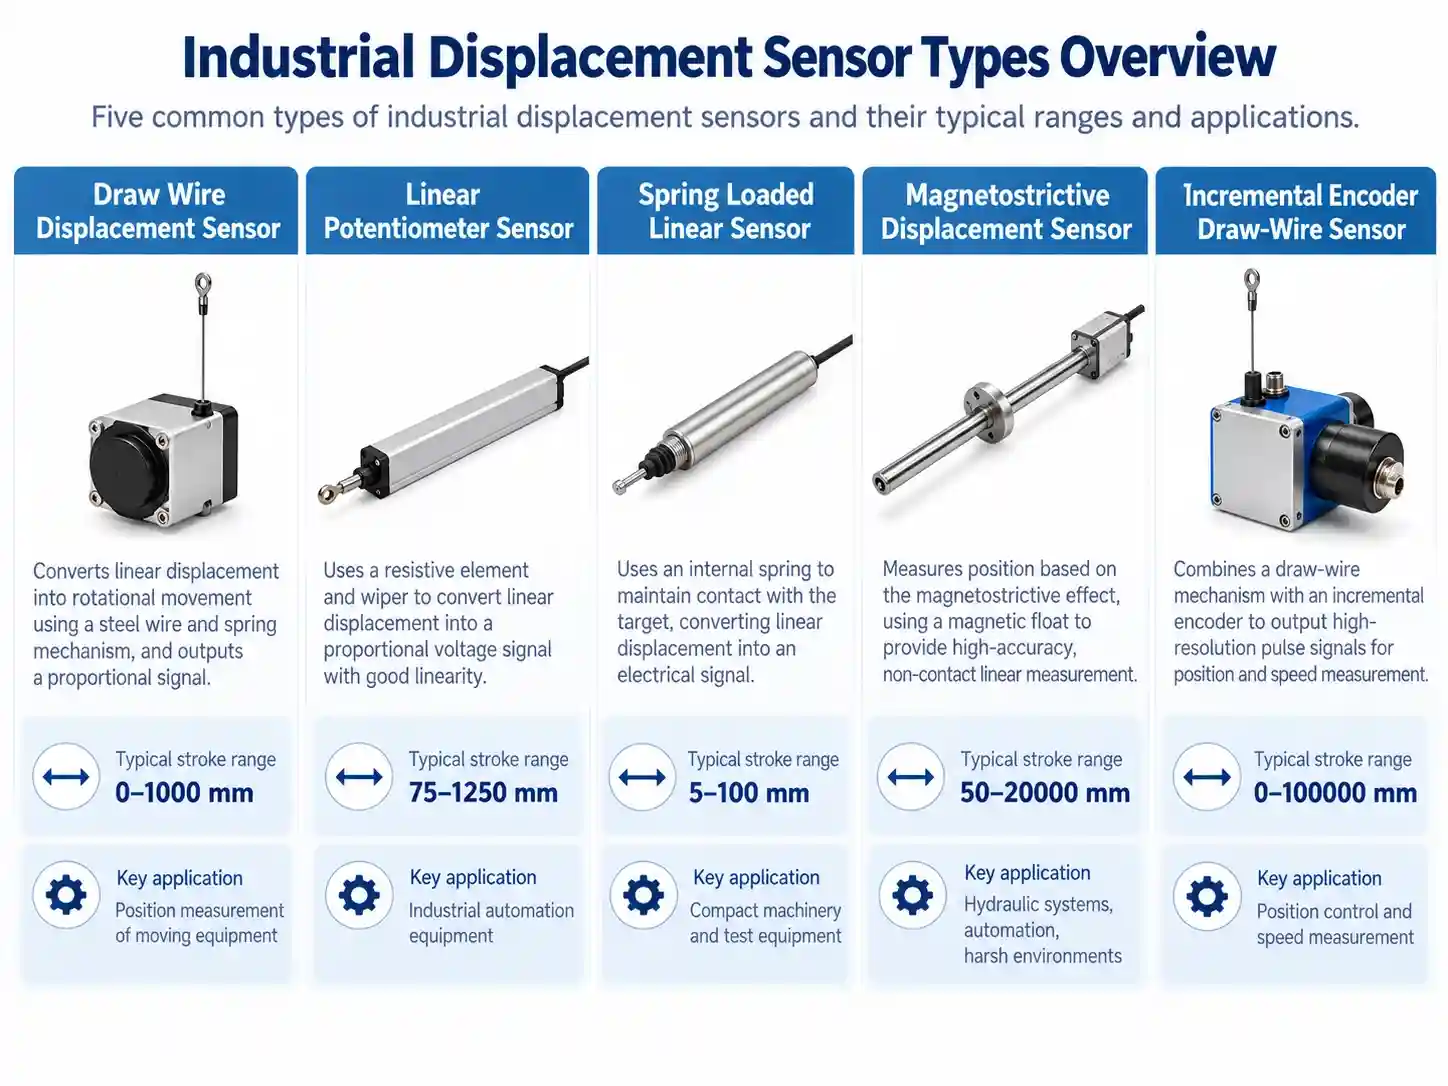
2.1 Датчики перемещения проволоки
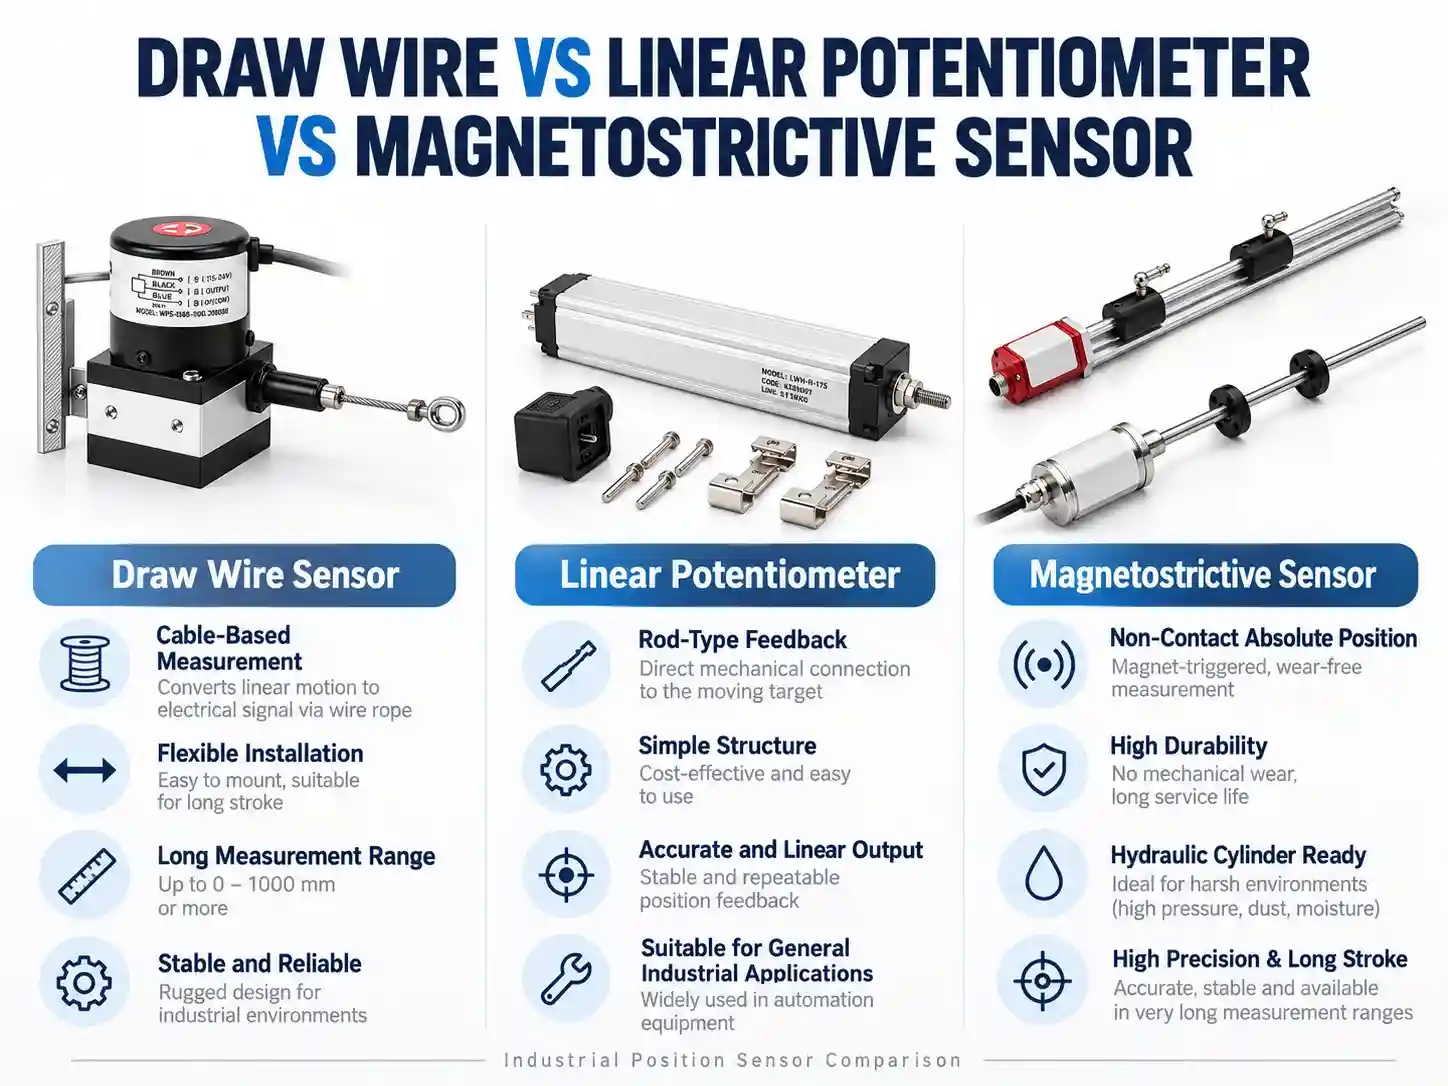
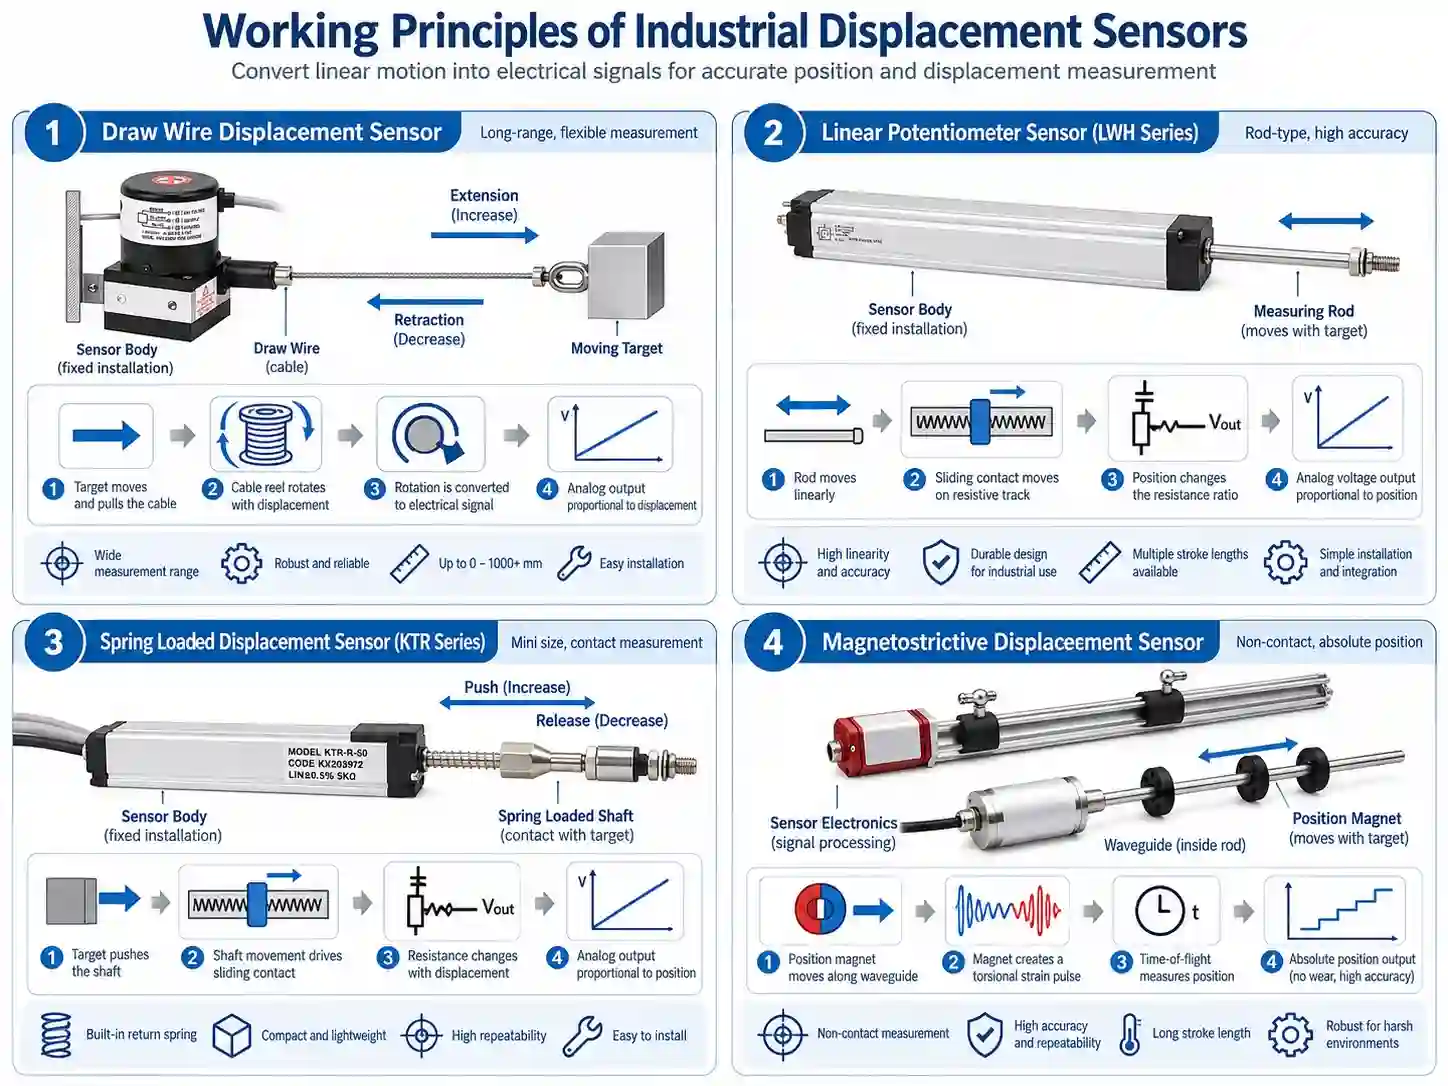
A датчик перемещения проволоки, Датчик, также известный как датчик удлинения кабеля, измеряет линейное перемещение с помощью выдвижного измерительного кабеля.
Корпус датчика крепится к неподвижной опорной точке, а концевая точка кабеля соединена с подвижным компонентом.
При перемещении цели кабель выдвигается или втягивается, вращая внутреннюю катушку.
Перемещение катушки измеряется с помощью совместимого датчика, такого как потенциометр или поворотный энкодер.
Результатом является линейное перемещение конечной точки кабеля.
Основные преимущества:
- Компактный корпус датчика относительно измерительного хода.
- Гибкая установка между разнесенными точками измерения.
- Подходит для транспортировки техники и передвижных конструкций.
- В зависимости от модели доступны различные технологии вывода.
- Доступны для ближнего, среднего и дальнего диапазонов измерения.
Важные ограничения:
Измерительный кабель должен оставаться правильно выровненным и защищенным от чрезмерной боковой нагрузки, резкого втягивания, истирания и чрезмерного перемещения.
Датчик измеряет движение вдоль траектории кабеля, а не автоматически определяет многоосевое смещение.
Варианты датчиков JW-IoT с проволочным креплением
Он Датчик перемещения проволоки JW-WPS-XS(S10) 0–1000 мм Предназначен для компактных установок, требующих измерения с коротким или средним ходом.
Для больших диапазонов движений, Датчик перемещения проволоки JW-WPS-S(S11) 0–2500 мм предоставляет еще один вариант.
Области применения включают подъемные платформы, позиционирование оборудования, измерение открытия ворот и определение отдельных точек смещения конструкций.
2.2 Линейные потенциометрические датчики перемещения
A линейный потенциометр-датчик Преобразует механическое движение в изменение электрического сопротивления или сигнал делителя напряжения.
В распространенной конструкции используется проводящий пластиковый резистивный элемент и подвижный контакт, соединенный с измерительным стержнем.
При перемещении стержня контакт меняет положение вдоль резистивной дорожки, генерируя выходной сигнал, зависящий от измеренного смещения.
Линейные потенциометры обычно выбирают для прямой механической обратной связи по положению.
Основные преимущества:
- Непрерывный аналоговый выход, зависящий от положения.
- Прямая обратная связь о положении в пределах калиброванного хода
- Относительно простая интеграция с соответствующими измерительными схемами.
- Стержневые и компактные механические конструкции
- Подходит для оборудования с контролируемым линейным перемещением.
Важные ограничения:
Датчик содержит подвижный электрический контакт. Необходимо учитывать механический износ, боковую нагрузку, соосность, рабочую скорость и воздействие окружающей среды.
Варианты линейных потенциометров JW-IoT
Он JW-LWM(S02) LWH Линейный датчик перемещения 75–1250 мм Это стержневой датчик, предназначенный для промышленного оборудования, требующего обратной связи по положению со средним или большим ходом.
Для помещений с ограниченным пространством, Миниатюрный линейный датчик перемещения JW-KTM(S04) 25–300 мм Предлагает компактную альтернативу.
Типичные области применения включают машины для литья под давлением, упаковочное оборудование, механические приводы и промышленное испытательное оборудование.
2.3 Подпружиненные линейные датчики перемещения
A подпружиненный линейный датчик перемещения используется измерительный вал с внутренней возвратной пружиной.
Контролируемый компонент прижимает вал, вызывая измерение его перемещения.
Когда внешнее контактное усилие снимается, пружина возвращает вал в исходное положение.
Этот принцип измерения полезен в тех случаях, когда непрерывное жесткое механическое соединение нецелесообразно.
Типичные области применения включают:
- Проверка плоскостности поверхности
- Измерение изменения толщины материала
- Испытание на механический зазор
- Измерение контакта при коротком ходе
- Автоматизированные контрольно-измерительные приспособления
Возвратная пружина обеспечивает механическое восстановление, но сила её контакта должна соответствовать измеряемому объекту.
Например, деликатный материал может деформироваться под воздействием чрезмерной силы контакта, что повлияет на результат измерения.
Он JW-KTR(S05) Самовозвратный линейный датчик перемещения 5–100 мм Предназначен для компактного измерения перемещения с помощью пружинного возврата.
2.4 Магнитострикционные датчики перемещения
A магнитострикционный датчик перемещения Это бесконтактный линейный датчик положения, определяющий местоположение магнита положения вдоль чувствительного элемента.
Датчик использует взаимодействие между импульсом электрического возбуждения, магнитным полем и магнитострикционным волноводом.
На позиционном магните генерируется крутильная волна, которая регистрируется электроникой датчика.
Измеренное время распространения волны используется для расчета положения магнита вдоль калибровочного диапазона.
Поскольку чувствительный элемент не требует скользящего электрического контакта с позиционным магнитом, эта технология полезна для частых перемещений и подходит для задач измерения абсолютного положения.
Основные преимущества:
- Бесконтактное измерение положения на интерфейсе датчика
- Обратная связь по абсолютному положению
- Подходящие конфигурации для гидравлических цилиндров
- Большие диапазоны измерений
- Варианты аналогового и цифрового выхода
- Высокая воспроизводимость в правильно подобранных системах
Важные ограничения:
Датчик должен быть установлен с использованием совместимого позиционного магнита, с достаточными механическими зазорами и правильным расположением зонда.
Для гидравлических установок, работающих под давлением, крайне важны номинальное давление зонда, герметичность технологического процесса и механическая совместимость.
Он Магнитострикционный датчик перемещения JW-MDS(S09) 50–20000 мм Поддерживает выбираемые диапазоны измерения и различные конфигурации интерфейса для промышленных систем измерения положения и совместимых систем измерения уровня жидкости.
2.5 Датчики перемещения на основе инкрементальных энкодеров
Датчики пошагового перемещения генерируют электрические импульсы, соответствующие движению.
В системе энкодера с протяжным кабелем удлинение кабеля приводит в движение механическую катушку, соединенную с инкрементальным энкодером.
Энкодер генерирует импульсы, которые могут быть подсчитаны совместимым контроллером.
Квадратурные каналы A/B предоставляют информацию о пульсовых импульсах, связанных с движением, и могут использоваться для определения направления. Канал AZ, если он предусмотрен, подает опорный импульс.
Системы инкрементального энкодирования полезны для:
- Механизмы с большим ходом
- Управление движением
- Подъемные системы
- Отслеживание положения движущейся платформы
- Приложения, требующие обратной связи на основе импульсов.
В отличие от датчика абсолютного положения, инкрементальный энкодер, как правило, требует соответствующей привязки или сохранения положения для определения своего положения после запуска.
Он JW-IDW(S14) Пошаговый датчик перемещения проволоки 0–100000 мм Предлагается подход к измерению перемещений на больших расстояниях на основе энкодера.
Выбираемые конфигурации следует оценивать с учетом требуемого расстояния перемещения, разрешения импульса и совместимости с контроллером.
3. Сравнение технологий датчиков перемещения
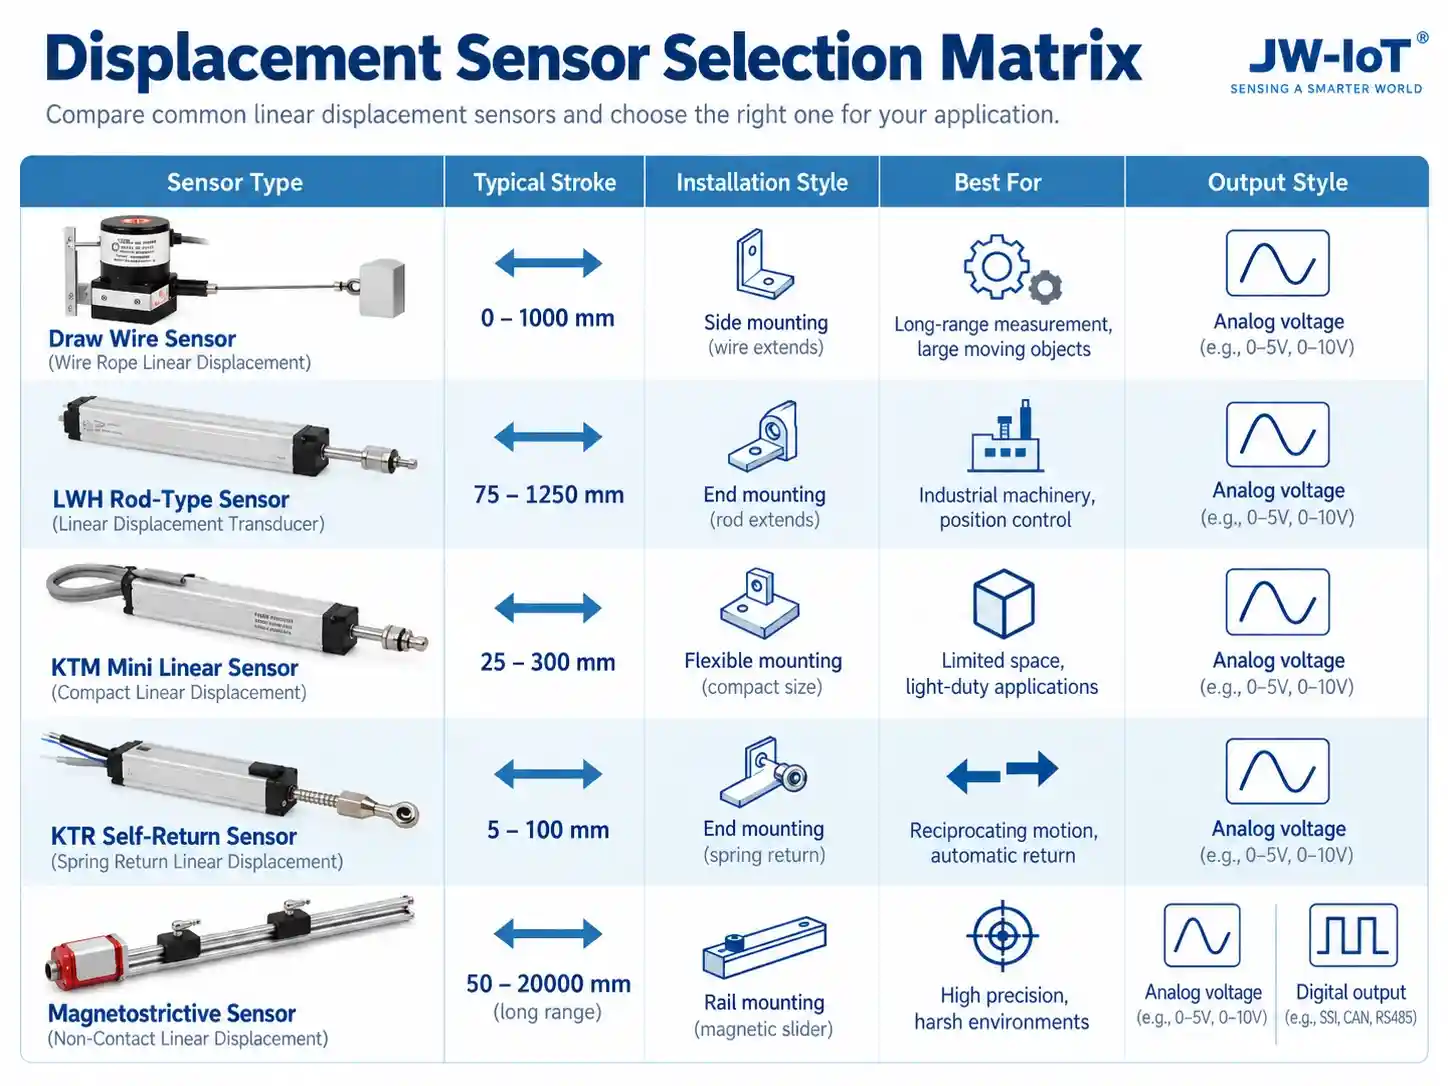
В приведенной ниже таблице обобщены основные различия между распространенными промышленными линейными датчиками перемещения.
| Технологии | Механизм измерения | Обратная связь по позиции | Преимущество первичного отбора |
| Проволока для волочения | Выдвижной кабель и катушка | Зависит от чувствительного элемента. | Компактный корпус для длительных поездок |
| Линейный потенциометр | Подвижный стержень и резистивный контакт | Прямое аналоговое позиционирование | Обратная связь по механическому положению |
| Подпружиненный линейный | Контактный вал и возвратная пружина | Прямое аналоговое позиционирование | Измерение прерывистого контакта |
| Магнитострикционный | Подвижный магнит и волновод | Абсолютное положение | Бесконтактное зондирование |
| Инкрементальный энкодер | Генерация импульсов от движения | Поэтапный подсчет | Обратная связь по движению на основе импульсов |
Универсально превосходного датчика перемещения не существует.
Правильный выбор зависит от всей системы измерений, а не от одной конкретной характеристики.
Например, магнитострикционный датчик может быть привлекательным для интеграции в гидравлические цилиндры, в то время как компактный потенциометр может быть более практичным для небольших упаковочных машин.
В тех случаях, когда невозможно разместить длинный жесткий корпус датчика, предпочтительнее использовать датчик с проволочным креплением.
4. Как понять точность датчика перемещения
Точность измерений является важнейшим фактором при выборе датчика.
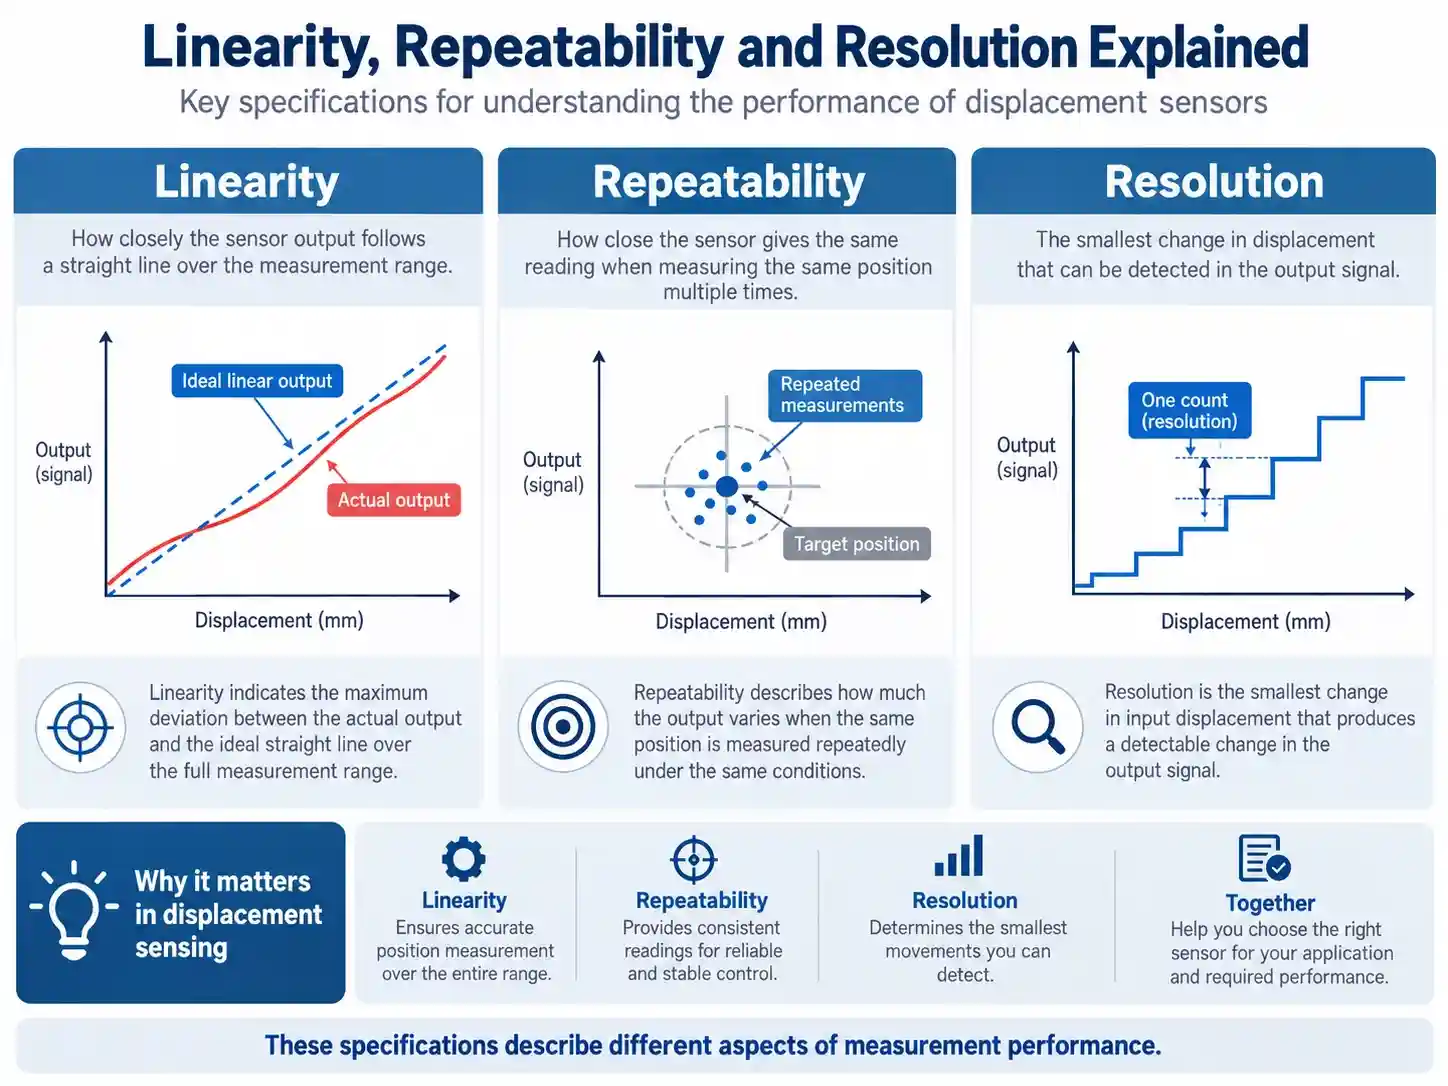
Однако такие термины, как точность, линейность, воспроизводимость, разрешение и гистерезис опишите различные характеристики.
4.1 Линейность
Линейность описывает, насколько точно фактический отклик датчика соответствует заданной опорной линии.
Производители часто выражают линейность в процентах от полной шкалы (%FS).
Например, датчик с длиной волны 1000 мм и заявленной линейностью ±0,1%FS имеет отклонение линейности, эквивалентное ±1 мм согласно указанному определению.
Это не обязательно означает полную погрешность измерения.
4.2 Повторяемость
Повторяемость описывает, насколько стабильно измерительная система выдает результаты в заданных повторяющихся условиях.
Датчик может демонстрировать превосходную повторяемость, но при этом иметь систематическое смещение или нелинейность.
4.3 Разрешение
Разрешение описывает наименьшее изменение, которое может быть различимо датчиком и измерительной электроникой.
В аналоговых потенциометрах чувствительный элемент может обеспечивать непрерывно изменяющийся выходной сигнал, но практическое разрешение зависит от уровня шума сигнала, электронного преобразования и подключенного контроллера.
Для инкрементальных энкодеров разрешение подсчета зависит от энкодера и механического преобразования между вращением катушки и перемещением кабеля.
4.4 Гистерезис
Гистерезис описывает различия в выходном сигнале в одной и той же точке в зависимости от направления подхода.
Механическое трение, характеристики датчиков и условия соединения могут способствовать возникновению гистерезиса.
4.5 Неопределенность измерений
На общий результат измерения могут повлиять следующие факторы:
- Калибровка датчика
- Механическая центровка
- колебания температуры
- Электрический шум
- Получение сигнала
- Устойчивость крепления
- движение точки отсчета
Для получения дополнительных рекомендаций, Справочник по инженерной статистике NIST В статье рассматриваются характеристики процесса измерений и оценка неопределенности.
Рекомендация по выбору: Сравните характеристики датчиков, используя одинаковые определения измерений, диапазон и условия тестирования. Не выбирайте продукт, основываясь только на его самом низком заявленном разрешении.
5. Промышленное применение датчиков перемещения
5.1 Измерение положения гидравлического цилиндра
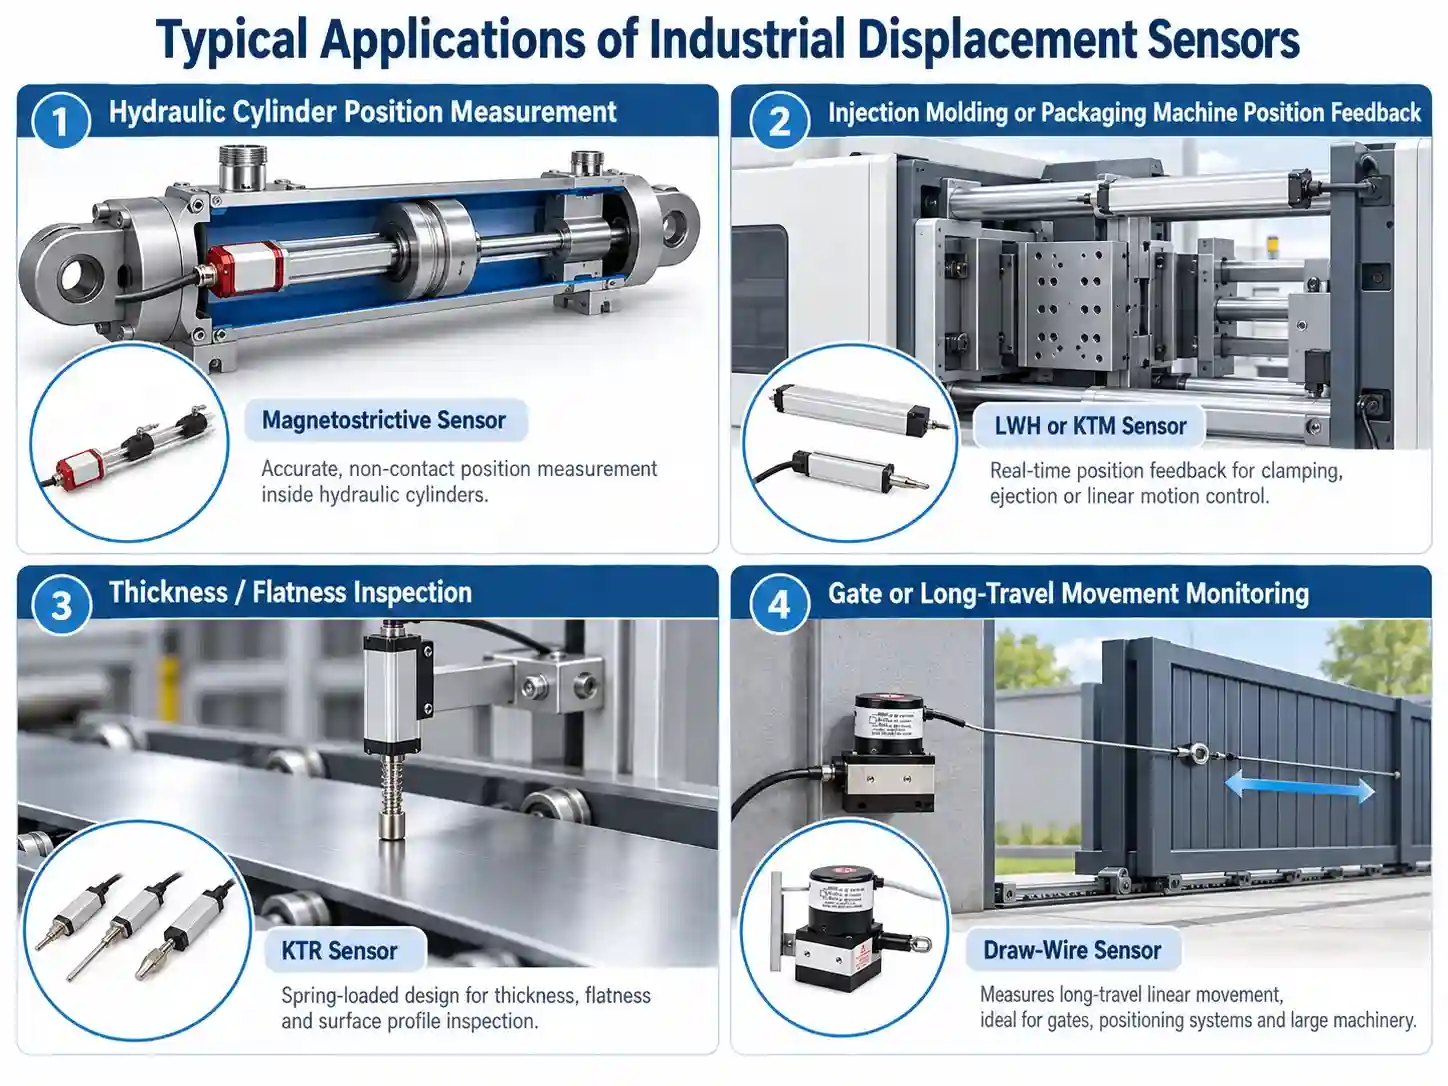
Гидравлическим цилиндрам необходима обратная связь по положению для контролируемого механического перемещения и мониторинга хода.
Существует два распространенных варианта:
Внутренние измерения: Совместимый магнитострикционный зонд может быть интегрирован в правильно спроектированный гидравлический цилиндр.
Внешнее измерение: С помощью соответствующего механического механизма можно измерять движение, связанное с цилиндром, используя потенциометр стержневого типа или датчик натяжения проволоки.
Выбор зависит от конструкции цилиндра, места для установки, условий давления, ожидаемого хода поршня и требований к контроллеру.
Для получения абсолютной обратной связи о внутреннем положении следует учитывать следующее: JW-MDS(S09) Магнитострикционный датчик положения.
5.2 Оборудование для литья под давлением и упаковки
В промышленном производственном оборудовании для перемещения плит, направляющих, исполнительных механизмов и позиционирующих устройств используются датчики линейного перемещения.
Потенциометры стержневого типа полезны в тех случаях, когда механическое движение может быть напрямую связано с измерительным валом.
Для коротких перемещений станка предпочтительнее использовать компактный линейный датчик, тогда как модели с большим ходом подходят для более крупных механических узлов.
Он Миниатюрный линейный датчик KTM и Стержневой датчик LWH Учитываются различные требования к ходу и способу установки.
5.3 Контроль толщины и плоскостности
Измерение контактного смещения используется в контрольных приспособлениях для обнаружения относительных различий в высоте или толщине.
Подпружиненный датчик может прижиматься к целевой поверхности и генерировать электрический сигнал, связанный с положением.
Однако для полноценной системы измерения толщины или плоскостности необходимы соответствующие эталонные образцы, измерительное приспособление, сила контакта и метод калибровки.
Для этих применений Датчик самовозврата KTR Это вариант для оценки.
5.4 Контроль положения ворот
Промышленные ворота, подъемные механизмы и передвижные водорегулирующие сооружения могут нуждаться в непрерывной обратной связи по положению.
Датчики перемещения с помощью троса позволяют измерять относительное перемещение между неподвижной точкой крепления и подвижной конструкцией.
Для применения на открытом воздухе необходимо уделять внимание защите кабелей, устойчивости крепления, воздействию воды, температуре и диапазону измерений.
5.5 Мониторинг относительного смещения конструкции
Измерения смещений также используются в отдельных деформационных швах мостов, подпорных конструкциях и проектах мониторинга инфраструктуры.
Датчик, установленный между двумя соответствующими опорными точками, может регистрировать движение вдоль своей оси измерения.
Подобные измерения не следует путать с независимой оценкой полной структурной устойчивости.
Для комплексных проектов изучите следующие варианты: Система мониторинга состояния конструкций JW-IoT.
6. Как выбрать подходящий промышленный датчик перемещения
Практический процесс выбора должен начинаться с требований к механическим измерениям.
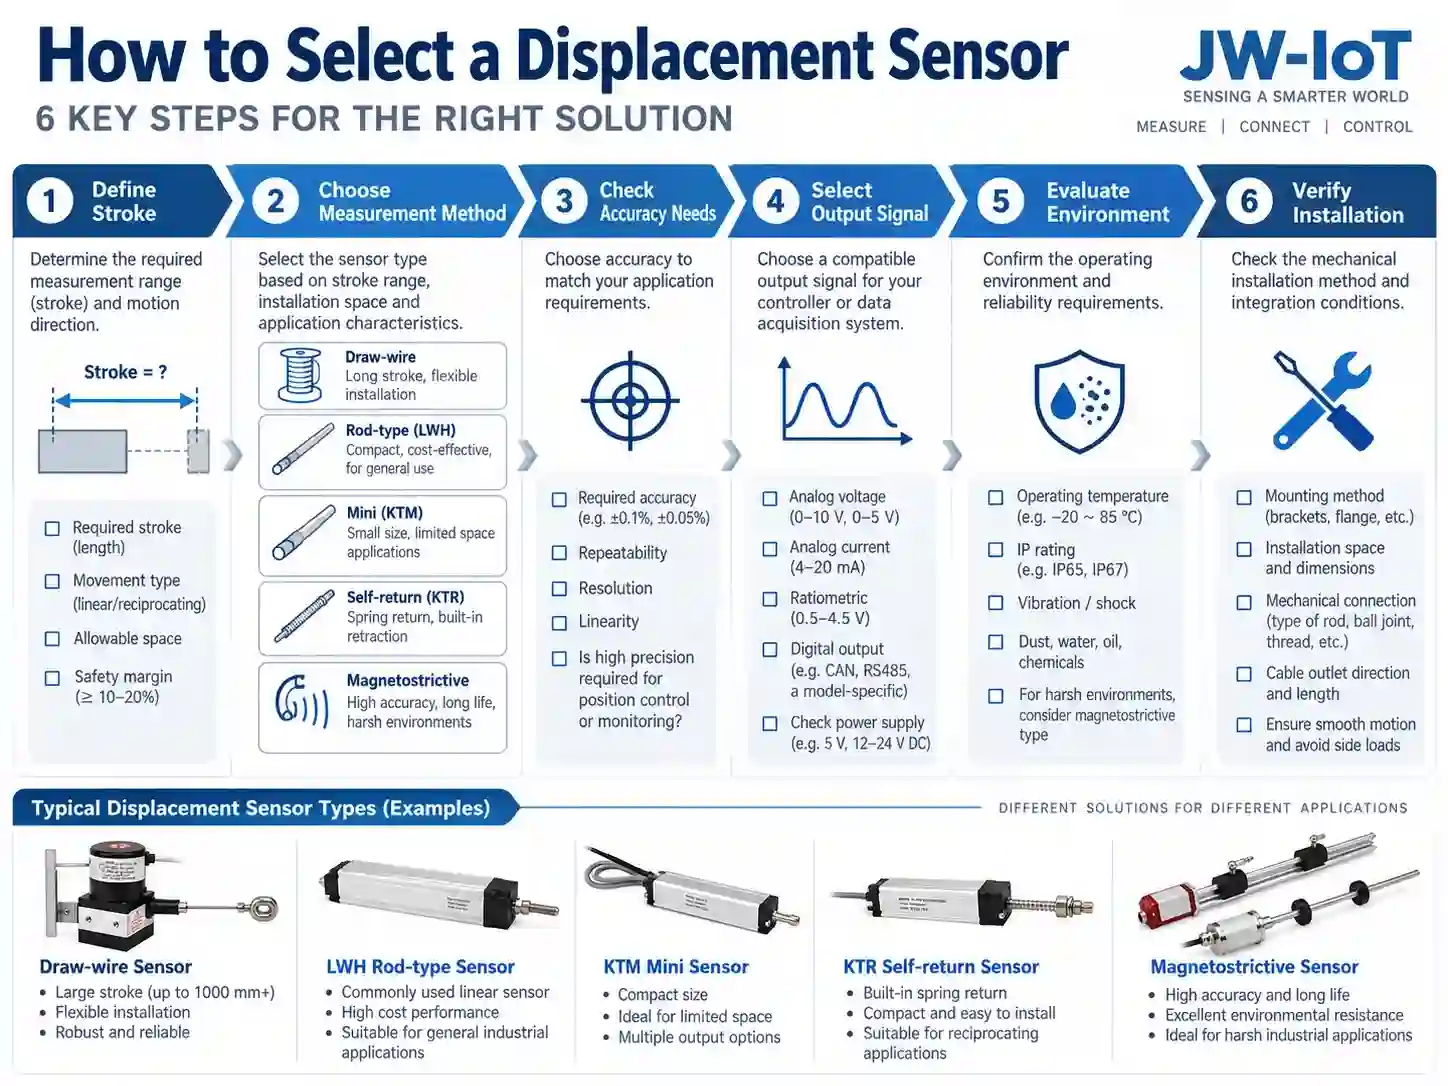
Шаг 1: Определите мерный ход
Определите минимальное и максимальное ожидаемое положение.
Учитывайте смещения при монтаже, механические допуски и непредвиденные перемещения.
Избегайте выбора датчика, максимальный ход которого равен максимальному ожидаемому перемещению станка, без достаточного запаса прочности.
Шаг 2: Определите метод измерения.
Определите, требуется ли для приложения:
- Прямая штоковая муфта
- Измерение длины выдвижного кабеля
- Подпружиненный контакт
- Бесконтактное измерение положения магнита
- Постепенная импульсная обратная связь
Геометрия монтажа может помочь исключить неподходящие технологии еще до рассмотрения электрических характеристик.
Шаг 3: Определение показателей эффективности измерений
Установите требования к линейности, воспроизводимости, разрешению, времени отклика и неопределенности измерений.
Выбирайте значения производительности, соответствующие реальному применению, а не автоматически определяйте самые высокие требования к техническим характеристикам.
Шаг 4: Выберите интерфейс вывода
К распространенным вариантам выходных сигналов датчиков перемещения относятся:
| Выход | Типичное приемное оборудование | Ключевые соображения |
| Сопротивление / Потенциометрический | Совместимая измерительная схема | Возбуждение и нагрузка |
| 0–5 В / 0–10 В | Аналоговый вход напряжения ПЛК | Диапазон напряжения и уровень шума |
| 4–20 мА | Вход тока ПЛК или RTU | Совместимость источника питания и контура управления |
| RS485 | Цифровой контроллер или шлюз | Протокол и настройки связи |
| ССИ | Совместимый цифровой интерфейс | Совместимость по времени и электрическим параметрам |
| ABZ-кодировщик | Высокоскоростной счетчик | Пульсовая частота и позиционирование |
RS485 описывает электрический интерфейс и не означает автоматически поддержку Modbus RTU.
Аналогично, аналоговый выход не обязательно присутствует в каждом варианте серии датчиков.
Шаг 5: Оценка условий эксплуатации
Отметьте необходимые пункты:
- Рабочая температура
- Рейтинг защиты
- Устойчивость к вибрации
- Влагостойкость
- Химическая совместимость
- Срок службы механических узлов
- Защита кабеля и разъема
Например, обозначение IP65 не означает, что датчик можно постоянно погружать в воду.
Шаг 6: Проверка установки и срока службы механических компонентов.
Для датчиков стержневого типа требуется правильное выравнивание вала.
Для датчиков с проволочным креплением требуется соответствующая прокладка кабеля и контролируемое втягивание.
Для работы пружинных датчиков требуется соответствующая сила контакта.
Для работы магнитострикционных датчиков необходимо правильно расположить магнит и установить совместимый зонд.
Механический монтаж является частью проектной документации, а не просто деталью крепления.
Шаг 7: Рассмотрите комплексную систему мониторинга.
Датчик перемещения обычно обеспечивает измерительный сигнал. Хранение данных, удаленная передача, визуализация и оповещения, как правило, осуществляются подключенным оборудованием.
Типичная архитектура системы выглядит следующим образом:
Датчик перемещения → Система сбора сигналов / ПЛК / RTU → Платформа промышленного мониторинга
Для проектов, связанных с измерениями в сети, проведите обзор. Решения JW-IoT для мониторинга промышленного интернета вещей.
7. Рекомендуемый портфель датчиков перемещения JW-IoT
Представленный ниже обзор поможет определить подходящую отправную точку для выбора продукта.
| Продукт | Указанный диапазон измерений | Основное направление применения |
| JW-KTR(S05) Самовозврат | 5–100 мм | Измерение контакта |
| JW-KTM(S04) Мини Линейный | 25–300 мм | Компактная техника |
| JW-LWM(S02) LWH Линейный | 75–1250 мм | Ход поршневого механизма |
| JW-WPS-XS(S10) Проволока для волочения | 0–1000 мм | Компактный кабельный удлинитель |
| JW-WPS-S(S11) Проволока для волочения | 0–2500 мм | Измерение длины кабеля средней жесткости |
| JW-MDS(S09) Магнитострикционный | 50–20000 мм | Абсолютное положение магнита |
| JW-IDW(S14) Проволока для пошагового вытягивания | 0–100000 мм | Обратная связь от энкодера с большим ходом |
Приведенные выше диапазоны описывают перечисленные варианты семейства продуктов, а не гарантируют наличие каждой промежуточной комбинации хода поршня или выходной мощности.
Окончательный выбор должен основываться на конкретных технических характеристиках и конфигурации заказа.
8. Распространенные ошибки при выборе датчиков перемещения
Одна из распространенных ошибок — выбор датчика, основываясь исключительно на диапазоне измерений.
Два датчика с частично совпадающими параметрами хода могут иметь совершенно разные требования к установке.
К другим распространенным ошибкам относятся:
Путать разрешение с точностью. Высокое разрешение выходного сигнала не гарантирует эквивалентной общей точности измерений.
Игнорирование механической центровки. Чрезмерная боковая нагрузка может повлиять на качество измерений и срок службы.
Выбор неправильного сигнального интерфейса. Контроллер, предназначенный для ввода напряжения, не может автоматически считывать показания токового контура или энкодера без соответствующего оборудования.
Игнорирование стабильности опорного сигнала. При проведении структурных измерений перемещение номинально фиксированной опорной точки может изменить регистрируемое относительное смещение.
Предполагается, что все опции являются стандартными. Семейство датчиков может предлагать несколько вариантов выходных сигналов или материалов, но отдельные версии могут иметь различные электрические и механические требования.
Пренебрежение проверками перед вводом в эксплуатацию. После установки масштабирование измерений следует проверить, используя известные положения.
9. Часто задаваемые вопросы
В чём разница между датчиком перемещения и датчиком положения?
Датчик перемещения измеряет движение или изменение положения. Датчик положения сообщает о местоположении объекта относительно эталона. Многие промышленные линейные датчики могут поддерживать обе функции.
Какой датчик перемещения подходит для измерения большого хода?
Системы с проволочным приводом и подходящие магнитострикционные датчики могут обеспечивать большой ход измерения. Правильный выбор зависит от места для монтажа, механического перемещения, требований к выходной мощности и условий окружающей среды.
В чём разница между линейным потенциометром и магнитострикционным датчиком?
Линейный потенциометр использует подвижный электрический контакт вдоль резистивного элемента. Магнитострикционный датчик использует позиционный магнит и измерение на основе волновода без скользящего чувствительного контакта.
Какой датчик подходит для измерения толщины?
Подпружиненный линейный датчик перемещения может использоваться в правильно сконструированном контактном измерительном приспособлении. Точность измерения зависит от геометрии приспособления, калибровки и условий контакта.
Можно ли подключать датчики перемещения к ПЛК?
Да. К совместимым модулям ввода ПЛК можно подключать подходящие аналоговые, потенциометрические, цифровые или энкодерные схемы.
Что означает измерение абсолютного положения?
Измерение абсолютного положения позволяет определить положение в пределах заданного калиброванного эталона, не полагаясь исключительно на инкрементальный подсчет импульсов от неизвестной начальной точки.
Подходят ли датчики перемещения с проволочным креплением для использования на открытом воздухе?
Некоторые модели предназначены для использования в промышленных условиях с защитой от воздействия окружающей среды. Фактическая пригодность для использования на открытом воздухе зависит от класса защиты корпуса, состояния открытых кабелей, условий монтажа, температуры и требований объекта.
Как выбрать между 4–20 мА и RS485?
Выход 4–20 мА подходит для совместимых аналоговых систем с вводом тока. RS485 поддерживает цифровую связь, но требует согласованной электрической и протокольной конфигурации. Выбор следует производить в соответствии с архитектурой системы и совместимостью контроллера.
10. Заключение: Выбор правильной технологии измерения перемещения
Выбор промышленного датчика перемещения требует баланса между точностью измерения, длиной хода, механическими характеристиками установки, совместимостью с окружающей средой и требованиями к выходному сигналу.
Датчики на тросиках обеспечивают гибкое измерение перемещения с помощью кабеля. Линейные потенциометры обеспечивают прямую обратную связь по положению в виде стержня. Подпружиненные датчики поддерживают контактное измерение короткого хода. Магнитострикционные датчики обеспечивают бесконтактную обратную связь по абсолютному положению, а инкрементальные энкодеры поддерживают измерение движения на основе импульсов.
Вместо того чтобы выбирать технологию, основываясь исключительно на заявленной точности или максимальном диапазоне действия, инженеры должны оценить, как датчик вписывается в общую механическую и управляющую систему.
JW-IoT предлагает множество технологий измерения перемещения для автоматизации машин, гидравлического оборудования, промышленного мониторинга и отдельных инфраструктурных приложений.
Ознакомьтесь с нашими Промышленные автоматические датчики или свяжитесь с JW-IoT Укажите ход измерительного инструмента, требуемые параметры производительности, условия монтажа и объем работ по проекту для получения помощи в выборе продукции.