+86 13520127780
 info@jingelway.com


Sensor de viento ultrasónico 3D para UAV: Por qué es importante el diseño ligero
Fecha de lanzamiento: 13 de septiembre de 2026
La medición ultrasónica tridimensional del viento se ha centrado tradicionalmente en parámetros como la precisión, el rango de medición, la frecuencia de salida y la durabilidad ambiental.
Sin embargo, cuando un El sensor de viento ultrasónico 3D se instala en un UAV, un sistema portátil o una plataforma de observación ligera., otro parámetro se vuelve igualmente importante:
peso.
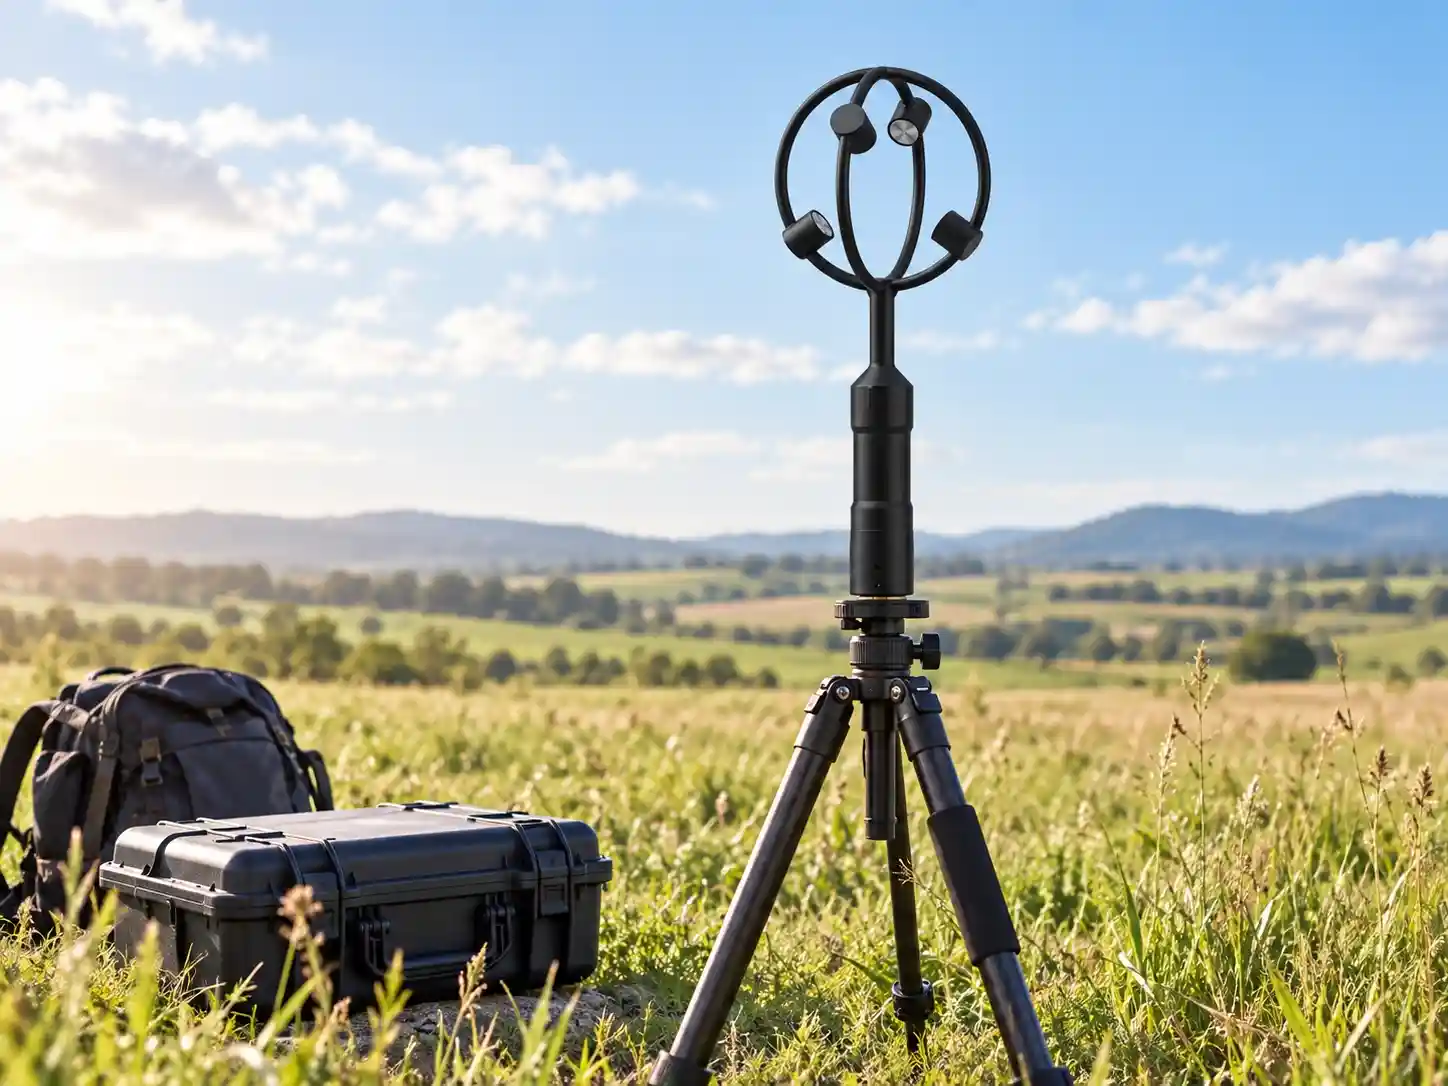
Una versión compacta de resina descrita en el material técnico suministrado pesa aproximadamente 110 g, con dimensiones de aproximadamente Φ108 × 269 mm y una trayectoria de medición acústica de aproximadamente 35 mm. Su ámbito de aplicación previsto incluye vehículos aéreos no tripulados (UAV), sistemas portátiles y plataformas móviles.
Reducir un anemómetro sónico tridimensional a este tamaño no es simplemente cuestión de hacer más pequeña la carcasa.
Requiere cambios en el diseño de la trayectoria acústica, la sincronización electrónica, el diseño estructural, la selección de materiales y la calibración.
Este artículo explica por qué el diseño ligero es importante para la medición del flujo de aire en vehículos aéreos no tripulados (UAV), cómo funciona la medición ultrasónica tridimensional compacta y qué consideraciones de ingeniería deben tenerse en cuenta.
1. Por qué el peso se vuelve fundamental para la medición del viento con UAV
Los anemómetros ultrasónicos tridimensionales de gran tamaño suelen diseñarse para instalaciones de monitorización fijas.
Sus estructuras de mayor tamaño pueden albergar trayectorias acústicas más largas, estructuras mecánicas más pesadas y una mayor protección ambiental.
Las aplicaciones de los vehículos aéreos no tripulados (UAV) generan requisitos de ingeniería diferentes.
Un pequeño UAV multirrotor puede tener una carga útil efectiva de aproximadamente 1–2 kg. Si un instrumento de medición de viento ocupa la mayor parte de esa capacidad de carga útil, la capacidad restante disponible para otros equipos o baterías se reduce considerablemente.
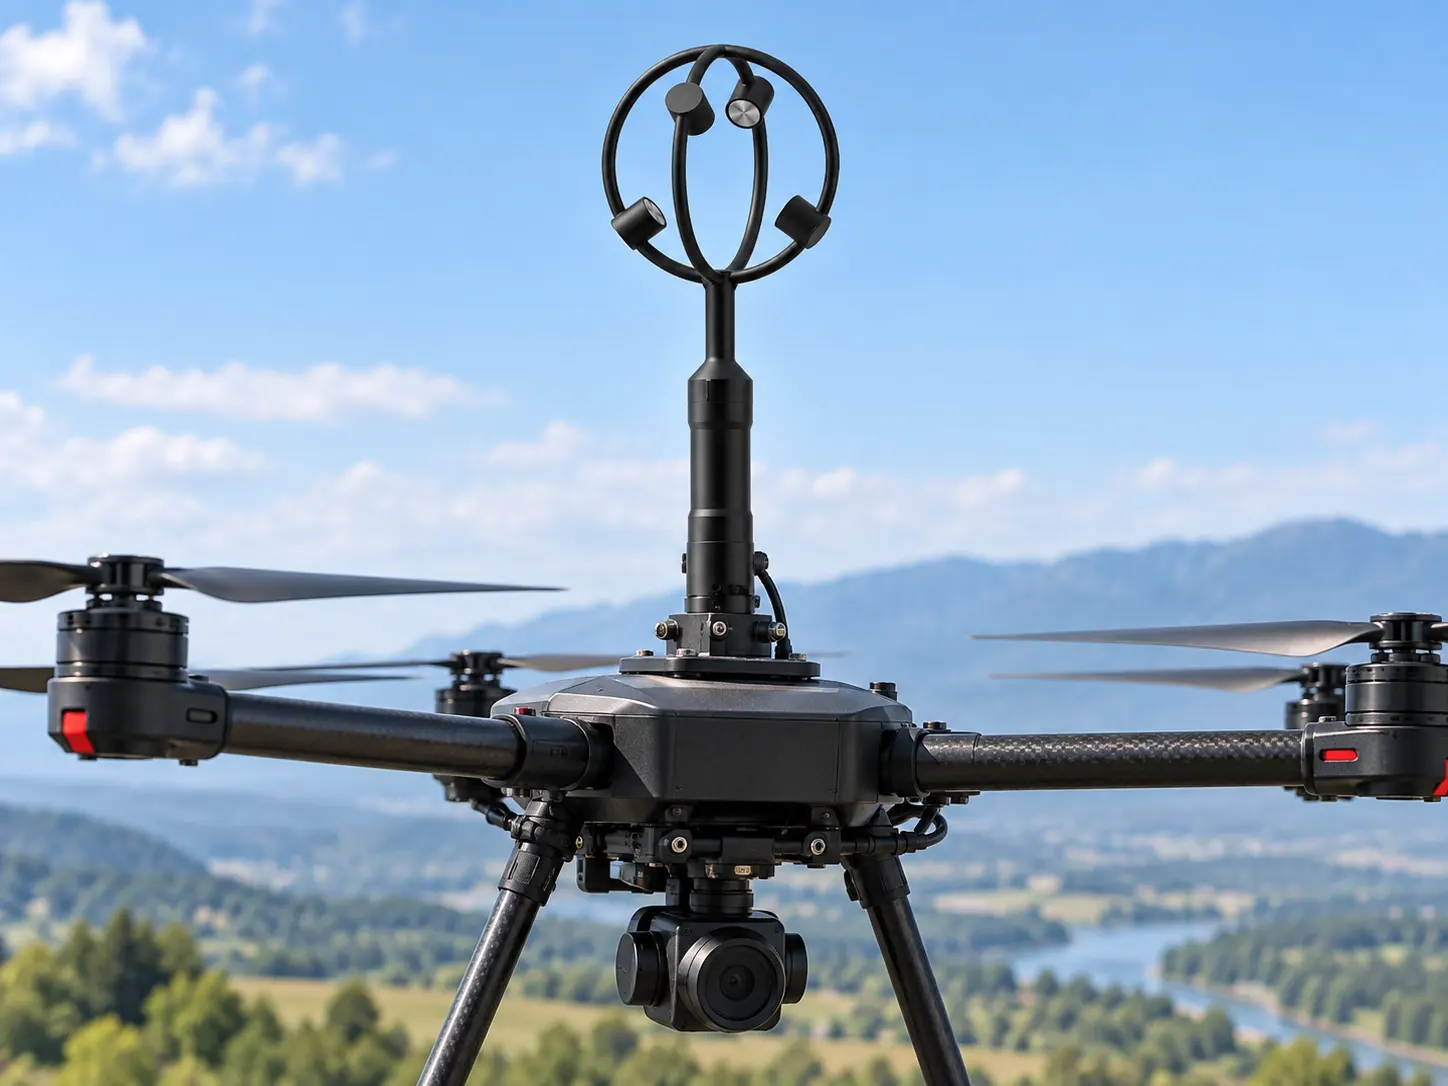
En comparación, un sensor que pesa aproximadamente 110 g Ocupa solo una pequeña parte de la carga útil disponible, dejando más capacidad para una cámara, un sensor de gas o una batería.
Por lo tanto, en la medición del flujo de aire mediante UAV, el peso del sensor influye en algo más que la facilidad de instalación.
Afecta a la distribución general de la carga útil de la aeronave.
2. ¿Cómo mide el viento un sensor de viento ultrasónico 3D?
Un sensor de viento ultrasónico tridimensional utiliza el diferencia de tiempo de vuelo de las ondas ultrasónicas.
El ultrasonido viaja más rápido cuando se mueve a favor del viento y más lento cuando se mueve en contra de él.
Midiendo con precisión la diferencia entre los dos tiempos de propagación, se puede calcular la velocidad del viento.
La relación se puede expresar aproximadamente como:
v ≈ (c² / 2L) × Δt
dónde:
- v es la velocidad del viento,
- c es la velocidad local del sonido,
- L es la longitud del camino acústico,
- Δt es la diferencia de tiempo de propagación medida.
La documentación técnica explica que, para la misma velocidad del viento, una trayectoria acústica más larga produce una mayor diferencia de tiempo. Esto reduce el requisito de resolución temporal que se exige a los componentes electrónicos.
Esta es una de las razones por las que los anemómetros sónicos tridimensionales tradicionales suelen utilizar trayectorias acústicas relativamente largas.
Sin embargo, los sensores compactos para vehículos aéreos no tripulados (UAV) requieren una estructura mucho más pequeña.
Eso plantea un desafío de ingeniería diferente.
3. Por qué es más difícil medir una trayectoria acústica corta.
El sensor tridimensional compacto descrito en el material fuente utiliza una trayectoria acústica de aproximadamente 35 mm.
Esto es mucho más corto que las trayectorias acústicas de 10 a 20 cm que históricamente se asociaban con los instrumentos de viento ultrasónicos tridimensionales de mayor tamaño.
Cuando la trayectoria acústica se acorta, la diferencia en el tiempo de propagación causada por la misma velocidad del viento también disminuye.
Como resultado, el sistema de medición electrónico necesita una resolución temporal mucho mayor.
Según el material técnico, mantener la resolución de la velocidad del viento con una trayectoria acústica corta requiere sincronización electrónica en el Nivel de subnanosegundos o incluso picosegundos. El procesamiento digital de señales también se utiliza para abordar el ruido, la variación de temperatura y la interferencia por trayectos múltiples.
En términos sencillos, la miniaturización sustituye parte de la distancia de medición física por una mayor capacidad de medición electrónica.
4. ¿Cómo puede una trayectoria acústica de 35 mm integrarse en un sensor de viento 3D compacto?
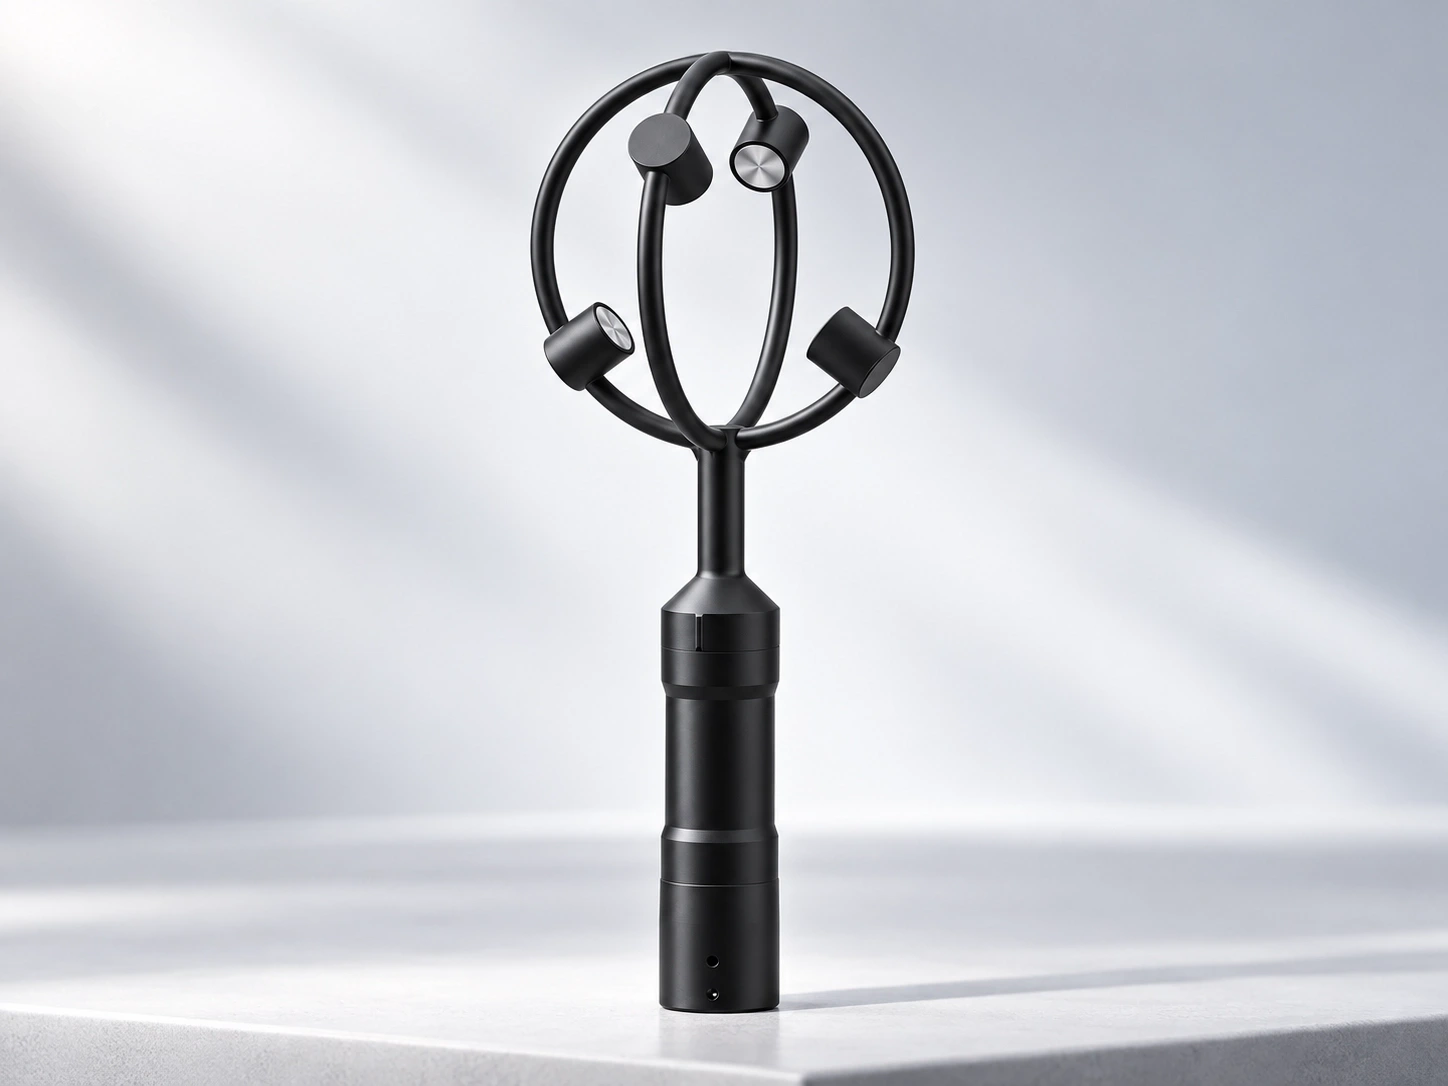
Uno de los enfoques estructurales clave descritos en el material técnico es un diseño de trayectoria acústica reflectante.
En lugar de permitir que la onda ultrasónica viaje únicamente en línea recta entre el transmisor y el receptor, una estructura reflectante pliega la trayectoria acústica dentro de un espacio compacto.
Esto permite establecer una línea de base de medición eficaz dentro de una estructura física mucho más pequeña.
Sin embargo, el enfoque reflexivo introduce requisitos de ingeniería adicionales.
El material de origen identifica específicamente:
- pérdida de energía acústica adicional,
- cambios de fase causados por la reflexión,
- sensibilidad a la temperatura de la superficie reflectante,
- compensación de pérdida por reflexión,
- compensación de deriva de temperatura,
- calibración de la trayectoria acústica.
Por este motivo, reducir el tamaño de un sensor de viento ultrasónico 3D no es simplemente una cuestión de diseño mecánico. También depende de la precisión de las mediciones electrónicas y de los algoritmos de calibración.
5. ¿Por qué la medición del viento en 3D es más difícil de miniaturizar que la medición en 2D?
Un sensor de viento ultrasónico bidimensional mide principalmente dos componentes del viento en el plano horizontal.
Un sensor de viento tridimensional requiere un eje de medición adicional para la componente vertical del viento.
El material de origen explica que añadir la tercera dimensión implica añadir otra trayectoria de medición del transductor, manteniendo la relación geométrica entre los tres ejes.
Las tres vías acústicas deben permanecer correctamente posicionadas incluso cuando el sensor se vea afectado por:
- cambios de temperatura,
- vibración mecánica,
- tolerancias de fabricación,
- tolerancias de montaje.
Por lo tanto, el desafío técnico va más allá de simplemente colocar más transductores en una carcasa pequeña.
La geometría de medición tridimensional en sí misma debe permanecer estable.
6. El diseño ligero requiere concesiones de ingeniería.
Reducir el peso de un sensor de viento ultrasónico 3D a aproximadamente 110 g ofrece claras ventajas para vehículos aéreos no tripulados y aplicaciones portátiles.
Pero el diseño ligero también implica concesiones.
El material técnico suministrado indica explícitamente que algunas dimensiones de rendimiento deben equilibrarse cuando el sensor se reduce a este tamaño.
Trayectoria acústica corta y relación señal/ruido
A bajas velocidades del viento, una trayectoria acústica más corta produce una diferencia muy pequeña entre los tiempos de propagación aguas arriba y aguas abajo.
Esto hace que la medición sea más sensible a factores como:
- ruido ambiental,
- fluctuaciones turbulentas,
- fluctuación de la sincronización electrónica.
La configuración compacta del sensor descrita en el material tiene una precisión de velocidad del viento declarada de aproximadamente ±2%.
Por lo tanto, la fuente orienta esta arquitectura ligera hacia aplicaciones como la monitorización mediante vehículos aéreos no tripulados, la respuesta a emergencias y la medición del microclima urbano, en lugar de tratarla como un sustituto universal para todos los instrumentos de investigación.
7. Resina o acero inoxidable 316: Peso vs. Durabilidad
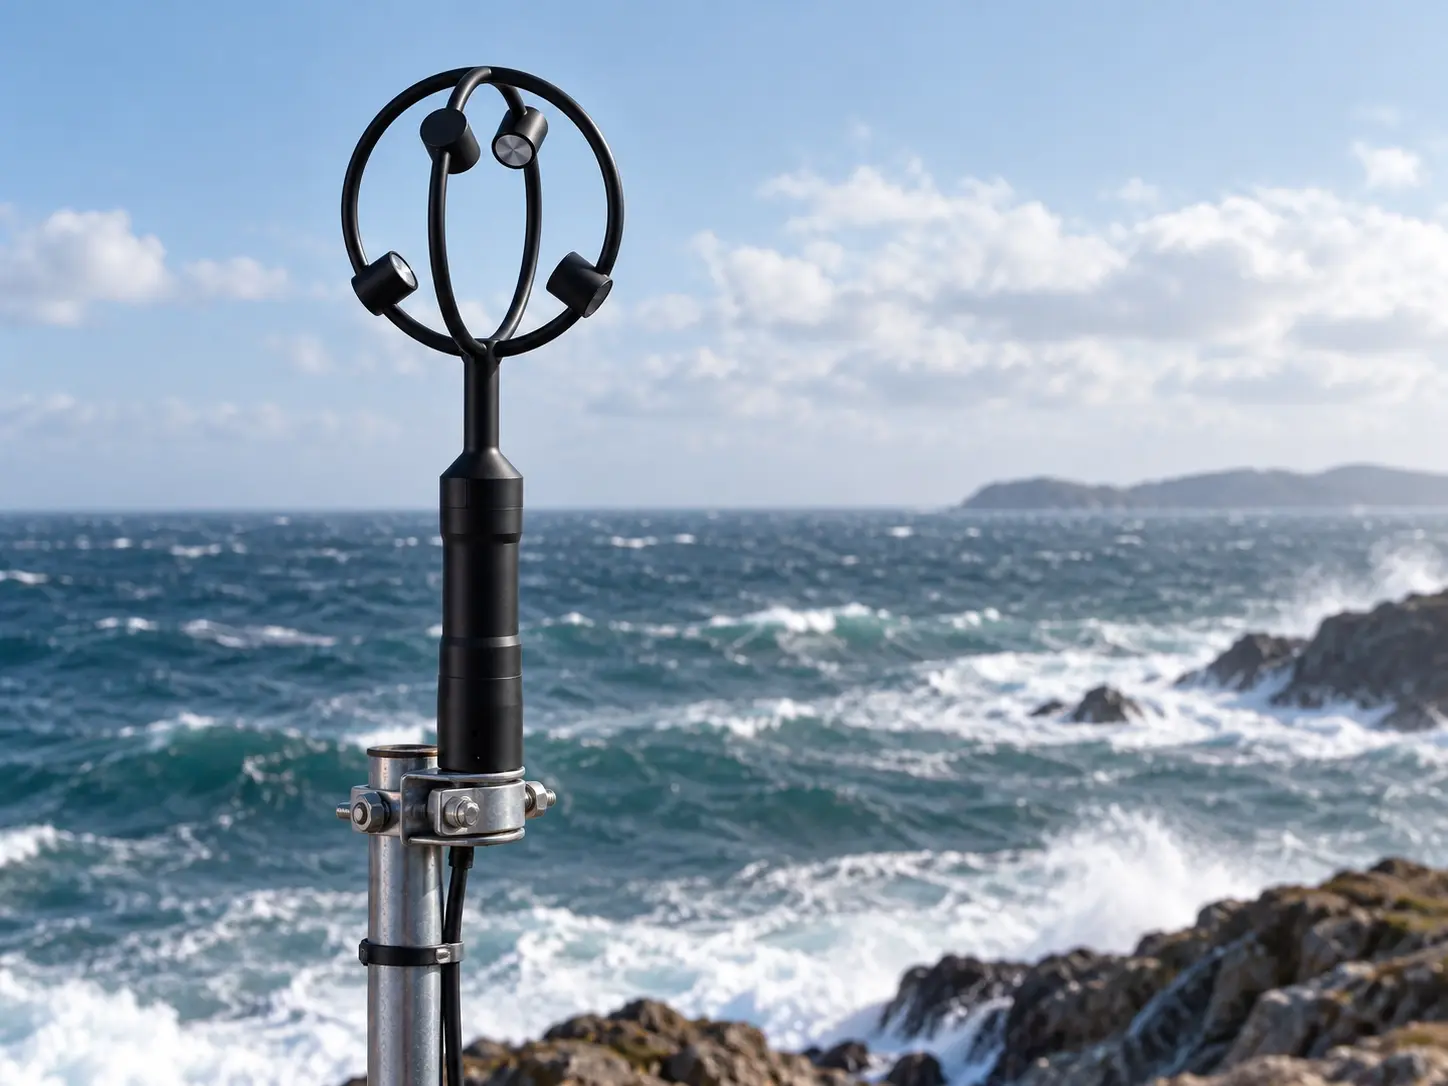
La selección de materiales es otra parte importante del diseño de sensores ligeros.
El material técnico describe dos configuraciones estructurales:
Versión de resina: aproximadamente 110 g
Esta opción ligera está pensada para aplicaciones como:
- plataformas de vehículos aéreos no tripulados,
- sistemas de medición portátiles.
Versión de acero inoxidable 316: aproximadamente 480 g
La versión de acero inoxidable proporciona una mayor resistencia a:
- exposición a los rayos UV,
- impacto mecánico,
- Rocío salino.
Por lo tanto, es más adecuado para su uso prolongado en exteriores o en entornos marinos.
Por lo tanto, la elección entre los dos materiales no es simplemente una cuestión de qué versión es más ligera.
Se trata de un equilibrio entre:
peso, durabilidad y características de dilatación térmica.
8. ¿Por qué los sensores ligeros tienen limitaciones en condiciones de formación de hielo?
Los sistemas de calefacción y antihielo requieren energía, masa térmica y espacio estructural adicionales.
Una carcasa de resina ultraligera no puede albergar los mismos módulos de calefacción y disipadores de calor de gran tamaño que un sensor industrial más pesado.
Según el material suministrado, la versión de resina de aproximadamente 110 g es, por lo tanto, más adecuada para entornos por encima del punto de congelación o sin formación de hielo.
Para un funcionamiento prolongado en entornos muy fríos, es más apropiada una configuración de acero inoxidable o con calefacción industrial.
Este es un aspecto importante a tener en cuenta al seleccionar un sensor de viento ultrasónico 3D.
El menor peso posible del sensor no es necesariamente la prioridad correcta para todas las condiciones ambientales.
9. La rigidez estructural es importante en las plataformas de vehículos aéreos no tripulados (UAV).
La reducción del peso y el tamaño de los sensores también afecta al comportamiento estructural.
La documentación técnica explica que una estructura ligera puede tener una frecuencia natural más baja y, por lo tanto, puede ser excitada más fácilmente por fuertes ráfagas de viento o vibraciones de aeronaves.
Para mediciones realizadas con vehículos aéreos no tripulados (UAV) o vehículos montados, la fuente recomienda considerar lo siguiente:
- Compensación de movimiento basada en IMU,
- Instalación mecánica que aísla el sensor de las vibraciones de la plataforma.
Estos factores son importantes porque una plataforma de medición móvil es fundamentalmente diferente de una estación meteorológica fija.
Por lo tanto, el sensor de viento y la aeronave deben considerarse conjuntamente como parte del sistema de medición.
10. Las estructuras de sensores más pequeñas pueden reducir la perturbación del flujo.
Las estructuras de soporte de gran tamaño que rodean un sensor de viento ultrasónico pueden interferir con el flujo de aire que se está midiendo.
El material de origen explica que unos brazos de soporte más grandes pueden crear estelas y obstrucciones alrededor del cabezal de medición, modificando el campo de flujo local.
La calibración en túnel de viento y la corrección mediante software se utilizan con frecuencia para compensar este efecto.
Una estructura más pequeña puede reducir la perturbación física que introduce el propio instrumento.
Esto significa que la miniaturización de los sensores no solo es valiosa porque reduce la carga útil de los UAV.
También puede reducir el espacio físico que ocupa el instrumento en el flujo de aire medido.
11. Por qué los sensores de viento 3D ligeros amplían la medición móvil
Las ventajas de un sensor compacto se hacen especialmente evidentes cuando el instrumento se traslada fuera de una torre fija.
Un sensor ultrasónico 3D ligero puede utilizarse en aplicaciones como:
Medición del viento con UAV
La reducida masa de los sensores disminuye la cantidad de carga útil de la aeronave dedicada a la medición del viento.
Medición portátil
Un instrumento compacto es más fácil de transportar y desplegar para la monitorización temporal sobre el terreno.
Respuesta de emergencia
El material proporcionado identifica los escenarios de respuesta a emergencias como una de las aplicaciones en las que la medición del viento de rápida implementación puede resultar útil.
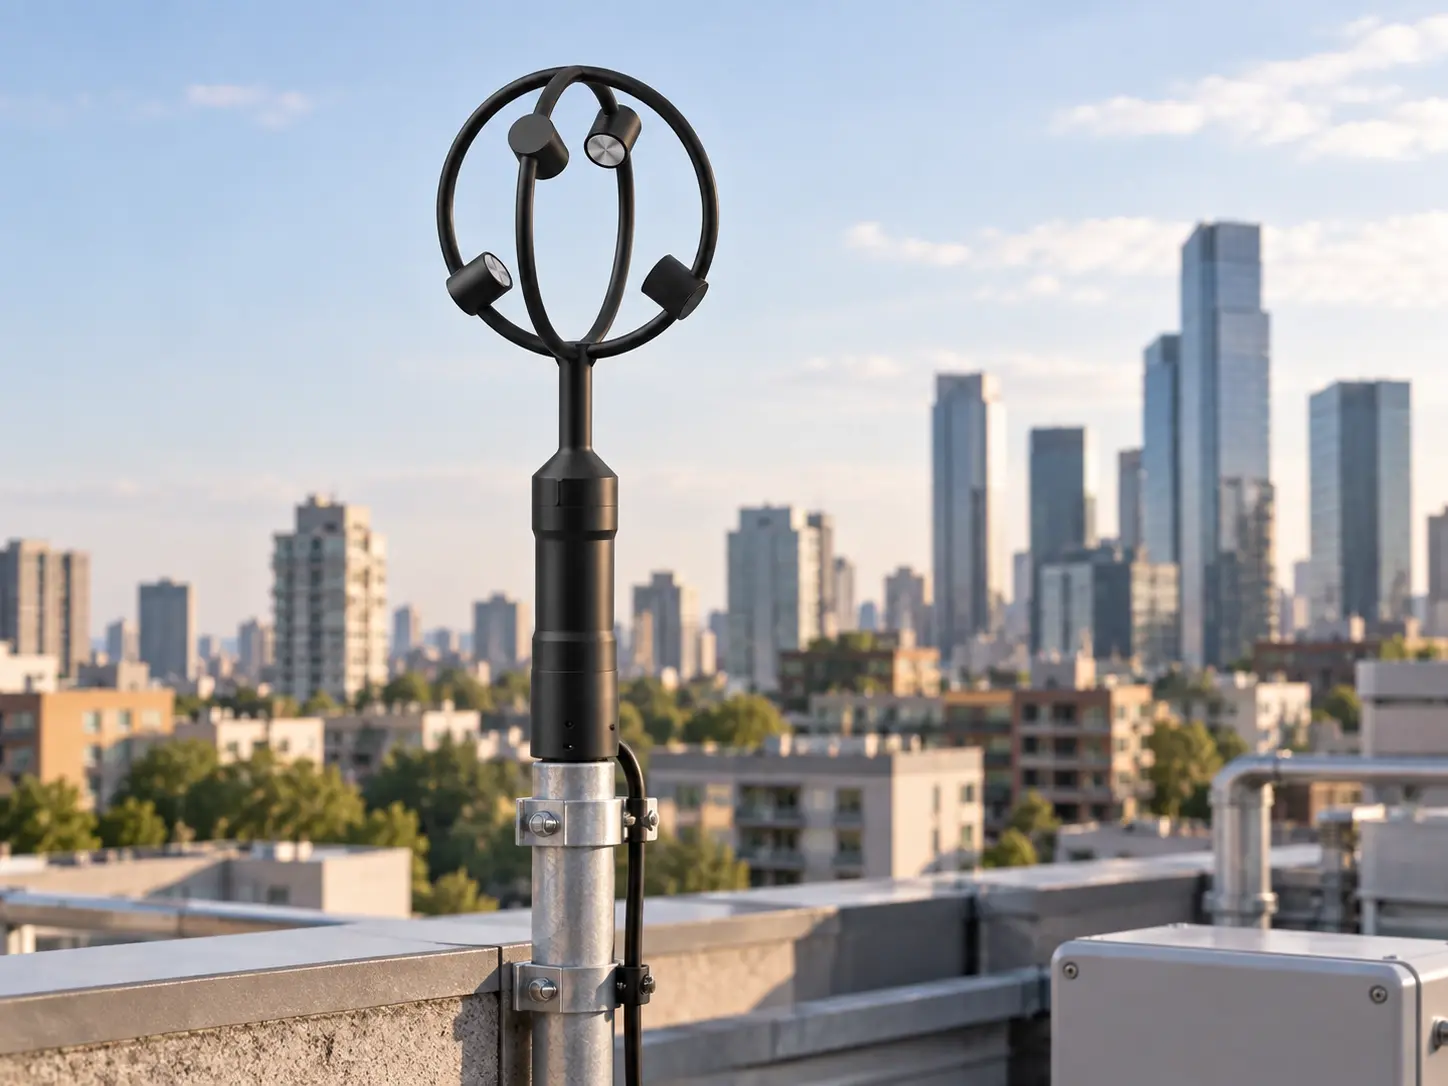
Monitoreo del microclima urbano
La medición compacta del viento en tres dimensiones también puede servir de apoyo para la observación temporal en entornos urbanos.
Observación temporal
Cuando no se requiere una infraestructura de observación permanente, un sensor ligero puede servir de apoyo para actividades de medición a corto plazo.
El material de origen subraya que los sensores ultrasónicos de viento miniaturizados están destinados principalmente a vehículos aéreos no tripulados, plataformas portátiles y móviles, en lugar de actuar como un reemplazo universal para los grandes instrumentos de observación fijos.
12. Frecuencia de salida: Adapte el sensor a la tarea de medición.
La frecuencia de muestreo también debe tenerse en cuenta durante la selección del sensor.
La configuración tridimensional compacta descrita en el material técnico proporciona aproximadamente Salida de 1 a 10 Hz.
Según la fuente, esto es adecuado para aplicaciones como:
- monitorización en tiempo real de la velocidad y dirección del viento,
- observación del perfil del viento a baja altitud,
- monitoreo de respuesta a emergencias.
Por el contrario, las aplicaciones que requieren aproximadamente 50–100 Hz El muestreo para los cálculos de flujo por covarianza de remolinos se ajusta mejor a los instrumentos de investigación de mayor tamaño.
Esta distinción es importante.
No se debe seleccionar un sensor únicamente en función del peso o el tamaño.
También debe tenerse en cuenta la tarea de medición requerida.
13. Cómo seleccionar un sensor de viento ultrasónico 3D
Antes de seleccionar un sensor de viento ultrasónico tridimensional, el material técnico suministrado recomienda considerar primero tres preguntas.
1. ¿La plataforma es fija o móvil?
Para estaciones fijas de larga duración y monitorización en entornos adversos, pueden ser más adecuados los instrumentos industriales o de investigación más grandes y pesados.
Para:
- vehículos aéreos no tripulados,
- sistemas portátiles,
- observación temporal,
- plataformas móviles,
- medición distribuida de bajo costo,
Un sensor compacto puede ofrecer claras ventajas.
2. ¿Qué precisión y frecuencia de muestreo se requieren?
Si la aplicación requiere un muestreo de 50 a 100 Hz para mediciones especializadas del flujo atmosférico, un instrumento de grado de investigación es más apropiado.
Para la monitorización del viento en tiempo real, la elaboración de perfiles a baja altitud y las aplicaciones de respuesta ante emergencias, una frecuencia de salida de aproximadamente 1 a 10 Hz puede cumplir los requisitos descritos en el material de origen.
3. ¿Qué tan severo es el entorno operativo?
Para:
- entornos de baja temperatura,
- alta exposición a la niebla salina,
- fuerte exposición a los rayos UV,
- condiciones de formación de hielo a largo plazo,
Deben considerarse las configuraciones industriales de acero inoxidable o con calefacción.
Para entornos moderados, misiones temporales y despliegues rápidos, la configuración de resina ligera puede ser más adecuada.
14. Ligero no significa universalmente mejor.
No existe un único sensor de viento ultrasónico tridimensional "óptimo" para todas las aplicaciones.
Los instrumentos de gran tamaño ofrecen ventajas cuando la prioridad es:
- instalación permanente,
- exposición ambiental severa,
- alta estabilidad mecánica,
- Investigación especializada de alta frecuencia.
Los instrumentos ligeros tienen una finalidad diferente.
Sus ventajas aparecen cuando el sistema de medición debe ser:
- transportado por un UAV,
- se trasladó entre lugares,
- instalado temporalmente,
- desplegado rápidamente,
- montado sobre una plataforma ligera.
Por lo tanto, la pregunta correcta no es:
“¿Cuál es el sensor de viento 3D más ligero?”
La pregunta más útil es:
“¿Qué arquitectura de sensor se adapta mejor a la plataforma de medición y al entorno operativo?”
15. De torres de observación fijas a medición del viento con UAV
La miniaturización de los sensores ultrasónicos tridimensionales de viento representa un cambio en la forma en que se pueden realizar las mediciones de viento.
Cuando el sensor sea lo suficientemente ligero y compacto, la medición tridimensional del viento ya no tendrá que limitarse a grandes sistemas de observación fijos.
Puede trasladarse a:
- plataformas de vehículos aéreos no tripulados,
- equipo portátil,
- sitios de monitoreo temporales,
- ubicaciones de medición urbanas,
- entornos de respuesta a emergencias.
El material técnico suministrado describe este desarrollo como una transición que permite que los datos tridimensionales del viento, anteriormente asociados principalmente con grandes estaciones de observación, estén disponibles para escenarios de medición más móviles.
Para la medición del flujo de aire en vehículos aéreos no tripulados (UAV), este es el verdadero valor del diseño de sensores ligeros.
No se trata simplemente de reducir unos cientos de gramos.
Se trata de hacer que la medición tridimensional del viento sea práctica en un tipo de plataforma diferente.
Descubre el sensor de viento ultrasónico 3D JW-IoT.
Para aplicaciones de medición de viento tridimensionales móviles y con vehículos aéreos no tripulados (UAV), explore:
Sensor de viento ultrasónico 3D para la medición del flujo de aire en UAV
Para aplicaciones de monitoreo meteorológico compacto más amplias, también puede explorar el JW-IoT:
Serie de estaciones meteorológicas integradas
Preguntas frecuentes
1. ¿Qué es un sensor de viento ultrasónico 3D?
Un sensor de viento ultrasónico 3D determina la velocidad del viento midiendo la diferencia en el tiempo de propagación de las ondas ultrasónicas a lo largo de múltiples ejes de medición.
El eje de medición vertical adicional permite obtener información tridimensional sobre el viento.
2. ¿Por qué es importante el peso del sensor para la medición del viento en vehículos aéreos no tripulados?
Los vehículos aéreos no tripulados pequeños tienen una capacidad de carga útil limitada.
Un sensor de viento ligero ocupa menos espacio en la carga útil, lo que deja más capacidad para otros equipos o recursos de la batería. El material técnico utiliza como ejemplo una configuración compacta que pesa aproximadamente 110 g.
3. ¿Por qué es difícil medir una trayectoria acústica ultrasónica corta?
Una trayectoria acústica corta produce una menor diferencia en el tiempo de propagación para la misma velocidad del viento.
Esto aumenta las exigencias en cuanto a la precisión de la sincronización electrónica, el procesamiento de señales digitales y la calibración.
4. ¿Cuál es la longitud del recorrido acústico del diseño ligero que se describe aquí?
La configuración compacta descrita en el material técnico suministrado utiliza una trayectoria de medición acústica de aproximadamente 35 mm.
5. ¿Cuál es la precisión de la velocidad del viento?
La configuración ligera descrita en el material técnico tiene una precisión de velocidad del viento declarada de aproximadamente ±2%.
6. ¿Qué frecuencia de salida es adecuada para la medición del viento con UAV?
La configuración tridimensional compacta descrita en la fuente proporciona aproximadamente Salida de 1 a 10 Hz, que el material identifica como adecuado para la monitorización del viento en tiempo real, la observación del perfil del viento a baja altitud y las aplicaciones de respuesta ante emergencias.
7. ¿Se puede utilizar la versión de resina ligera en entornos con formación de hielo?
El material de origen recomienda la configuración de resina principalmente para entornos con temperaturas superiores al punto de congelación o sin formación de hielo.
El uso a largo plazo en condiciones de frío extremo o formación de hielo requiere una configuración más adecuada, de acero inoxidable o con calefacción.
8. ¿Por qué podría ser necesario un IMU al usar un sensor de viento 3D en un UAV?
La documentación técnica señala que las aplicaciones para vehículos aéreos no tripulados (UAV) y vehículos montados pueden requerir compensación de movimiento basada en unidades de medición inercial (IMU) y aislamiento de vibraciones mecánicas, ya que las estructuras ligeras pueden verse afectadas por el movimiento y la vibración de la plataforma.
CTA
¿Busca un sensor de viento ultrasónico 3D ligero para mediciones con drones?
Al evaluar un sensor para un UAV o una plataforma de medición móvil, tenga en cuenta lo siguiente:
- peso de carga útil requerido,
- entorno de medición,
- frecuencia de muestreo requerida,
- ya sea que la plataforma sea fija o móvil,
- ya sea que se prevea la formación de hielo o una exposición ambiental severa.
Descubra la solución JW-IoT:
Sensor de viento ultrasónico 3D para la medición del flujo de aire en UAV
Póngase en contacto con JW-IoT para hablar sobre su aplicación de medición de viento con drones.