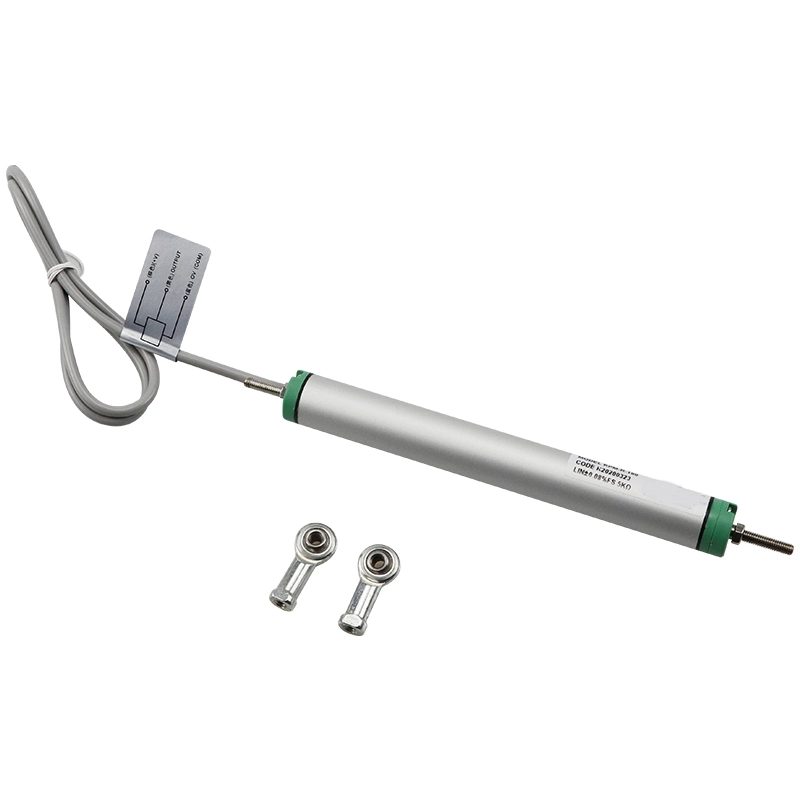
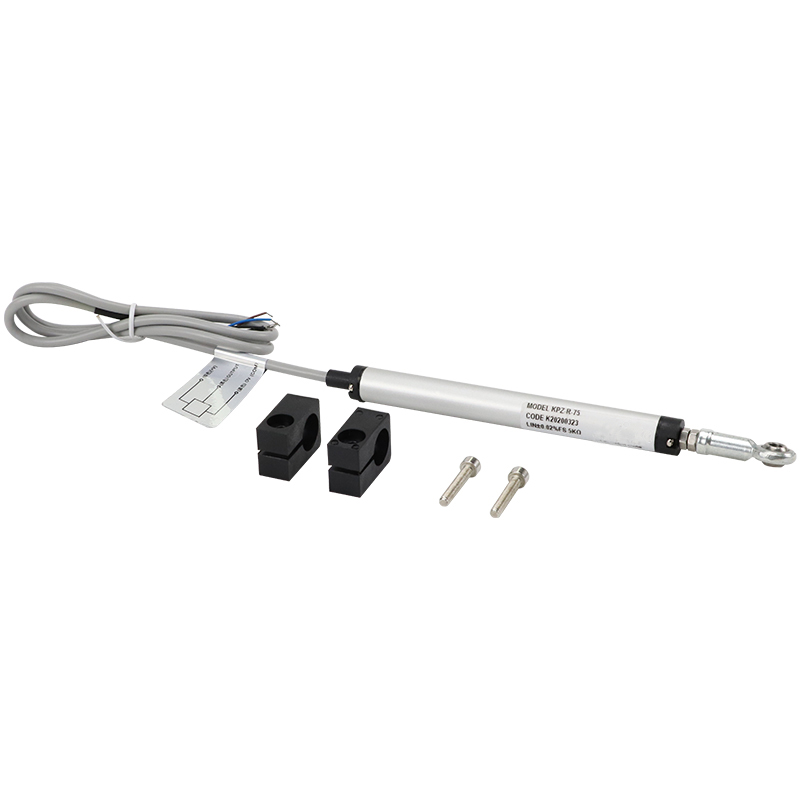
El JW-KPM(S06) Sensor de posición lineal KPM Es un transductor de desplazamiento industrial de tipo varilla diseñado para medir el movimiento lineal y proporcionar información continua sobre la posición.
Con recorridos de medición de 25 mm a 300 mm, el sensor utiliza un elemento de resistencia de plástico conductor para convertir el movimiento mecánico en una señal eléctrica proporcional.
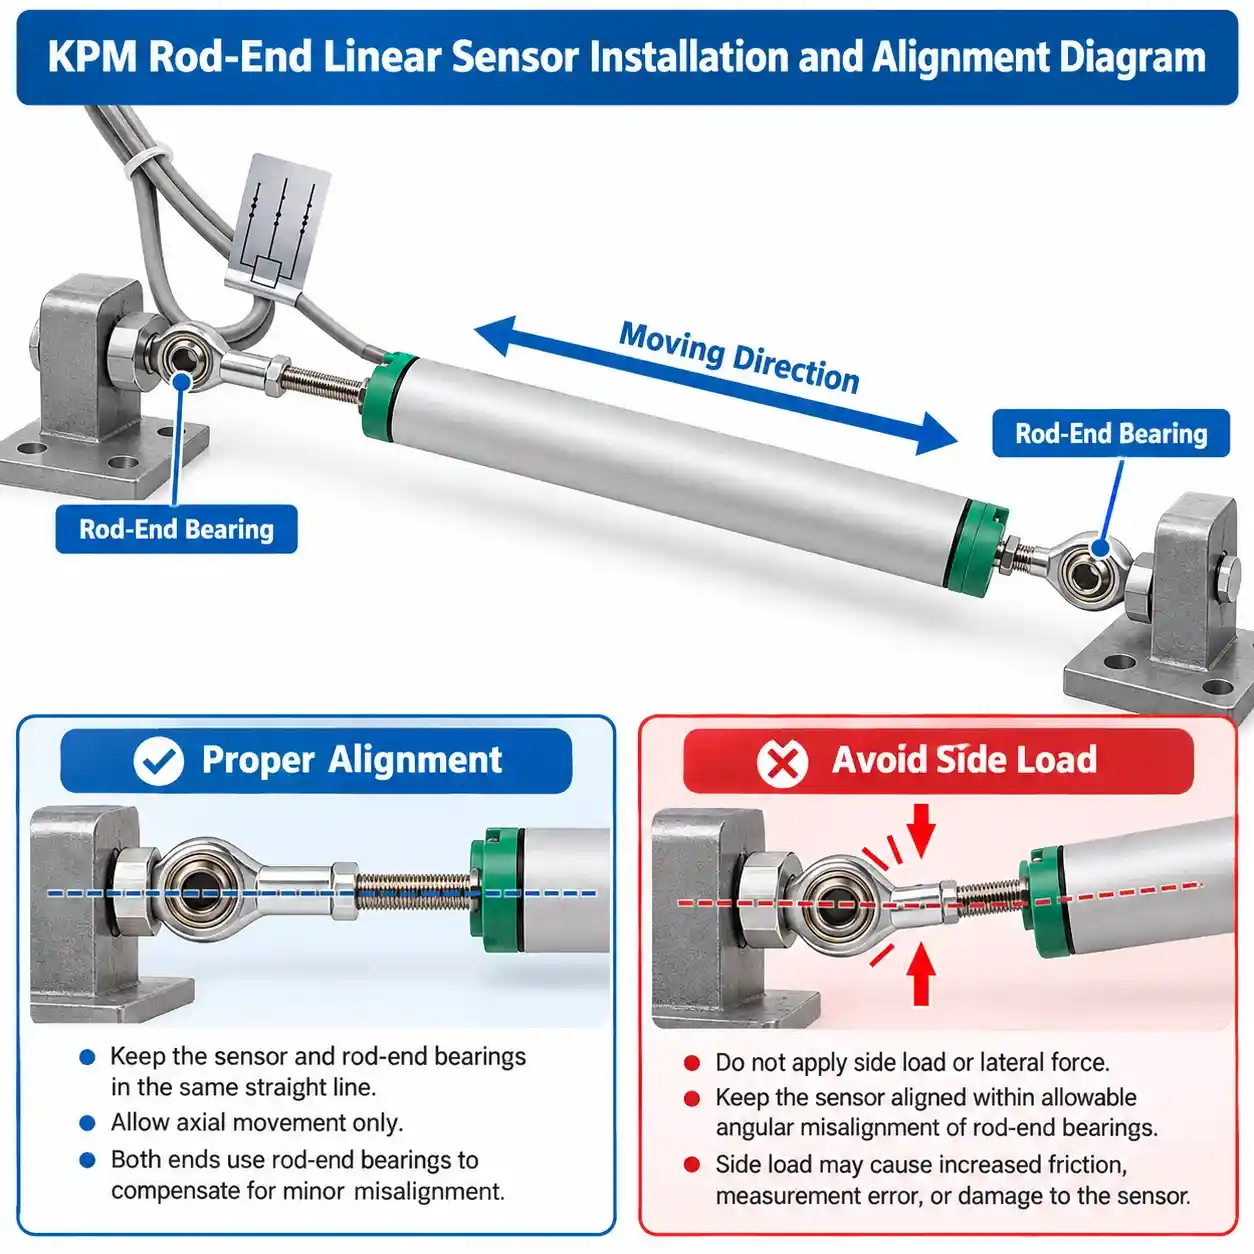
A diferencia de los potenciómetros lineales compactos diseñados principalmente para espacios de montaje restringidos, la serie KPM presenta cojinetes de extremo de biela en ambos extremos, lo que permite conexiones mecánicas adecuadas donde puede producirse un movimiento angular moderado o una variación en la alineación.
El sensor es particularmente relevante para:
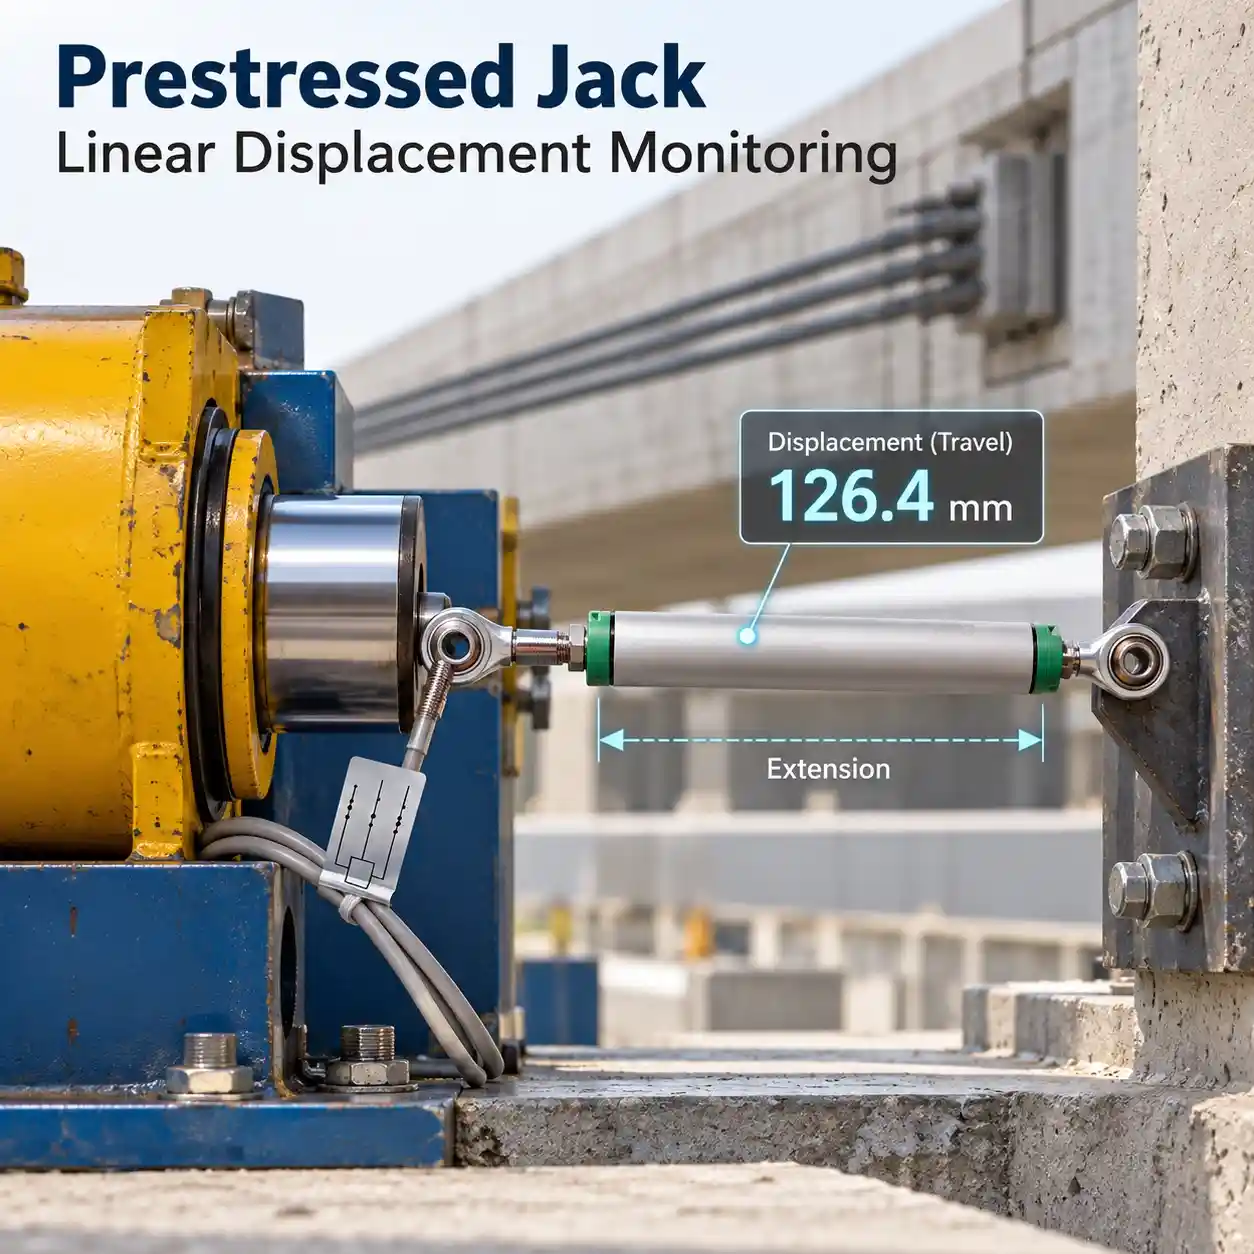
Medición del desplazamiento del gato pretensado
Monitoreo de movimientos de puentes y estructuras
Pruebas de amortiguadores y suspensión
Equipos para la fabricación de cerámica
Retroalimentación de posición del actuador industrial
Sistemas de ensayo mecánico
La serie KPM está diseñada para aplicaciones en las que se requiere un acoplamiento mecánico fiable y una medición continua del desplazamiento lineal.
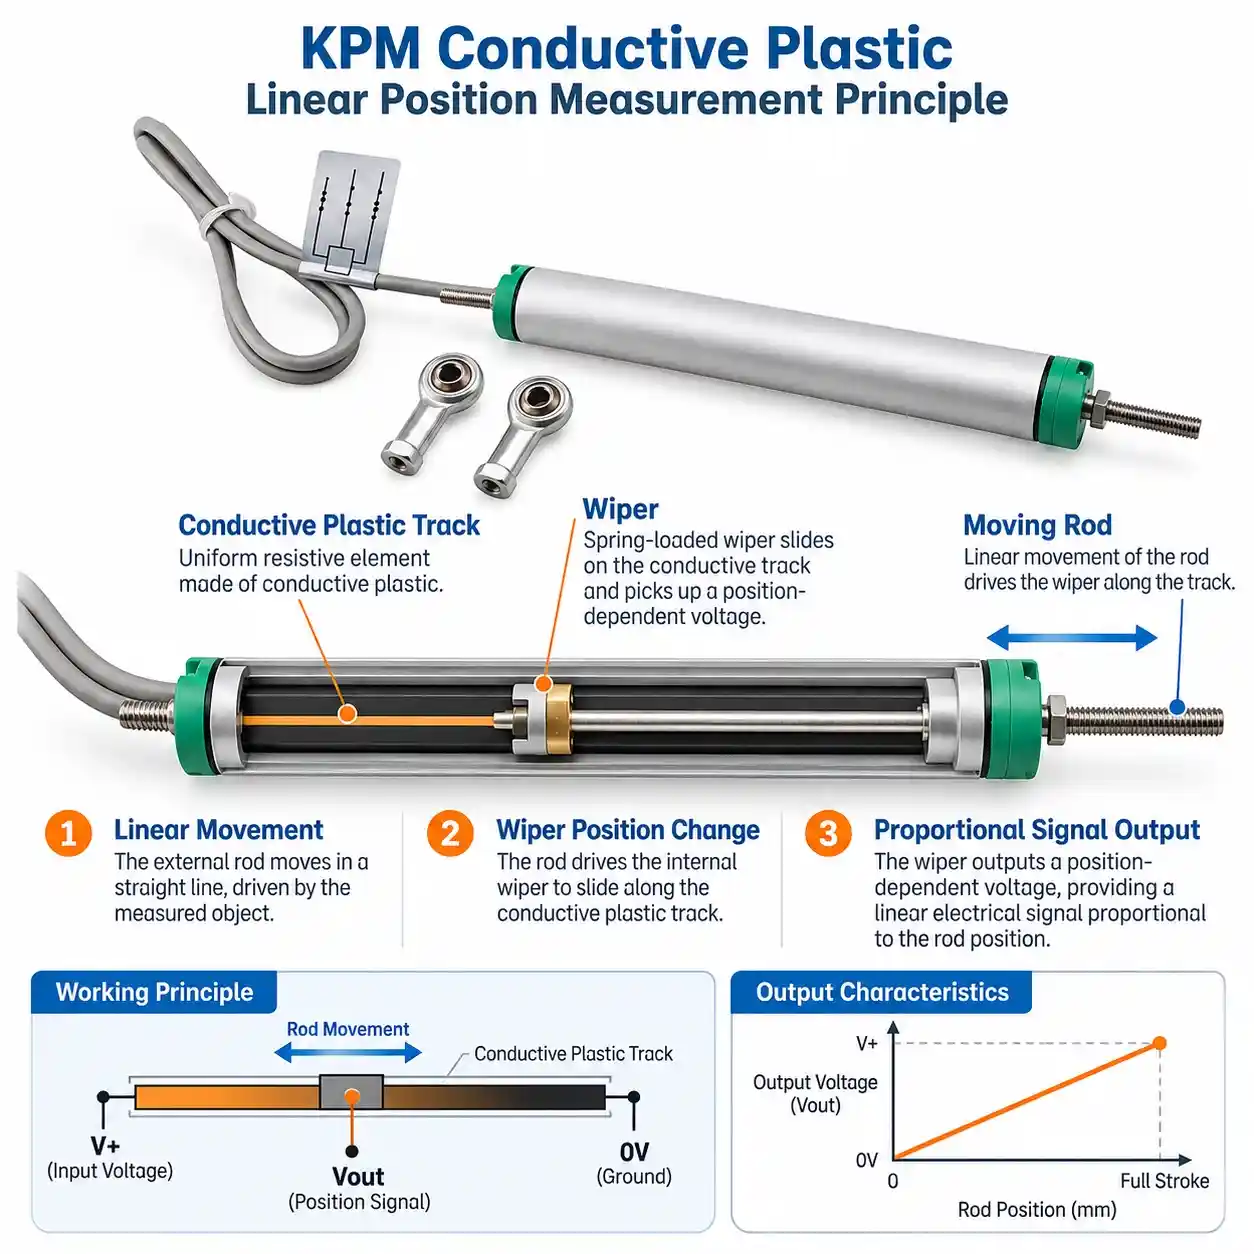
2. ¿Cómo funciona un sensor de posición lineal KPM?
El JW-KPM(S06) utiliza un elemento sensor potenciométrico de plástico conductor.
A medida que se mueve el componente mecánico conectado, la varilla del sensor sigue el desplazamiento.
El contacto deslizante interno cambia de posición a lo largo del elemento resistivo, generando una señal eléctrica relacionada con la posición.
Proceso de medición:
Movimiento mecánico → Desplazamiento de la varilla → Cambio de resistencia → Acondicionamiento de la señal → Sistema PLC/de adquisición de datos
El sensor mide el movimiento relativo entre sus dos puntos de conexión mecánica.
A diferencia de un sensor de distancia láser o ultrasónico sin contacto, el KPM requiere una conexión mecánica directa con la estructura móvil.
Ventajas de los cojinetes de extremo de biela
El diseño del cojinete en el extremo de la varilla ayuda a compensar el movimiento angular entre los componentes conectados.
Este sistema mecánico puede resultar útil para probar equipos, mecanismos hidráulicos y para la medición de desplazamientos estructurales.
La tolerancia angular especificada de ±12,5° no elimina la necesidad de evitar cargas laterales excesivas, desplazamientos excesivos o geometrías de instalación inadecuadas.
3. Especificaciones técnicas
Parámetro
Especificación
Modelo de producto
JW-KPM(S06)
Serie
KPM
Tipo de sensor
Potenciómetro lineal tipo varilla
Medición de la carrera
25–300 mm
Principio de detección
Potenciométrico de plástico conductor
Linealidad
0,05%–0,3% FS
Resolución incluida
Mejor que 0,01 mm
Vida de servicio
Hasta 30 millones de operaciones
Conexión mecánica
Cojinetes de extremo de biela
Acomodación angular
±12,5°
Producción
Resistencia potenciométrica
Salidas opcionales
Voltaje/corriente a través de módulos adecuados
Opciones de cableado
2 cables / 3 cables
Conexión eléctrica
Opciones de cable/enchufe
Clasificación de protección
IP65
Garantía
1 año
Nota técnica: La linealidad, la resolución y la precisión absoluta de la medición son especificaciones diferentes. El rendimiento real depende de la selección de la carrera, la instalación mecánica y la configuración eléctrica.
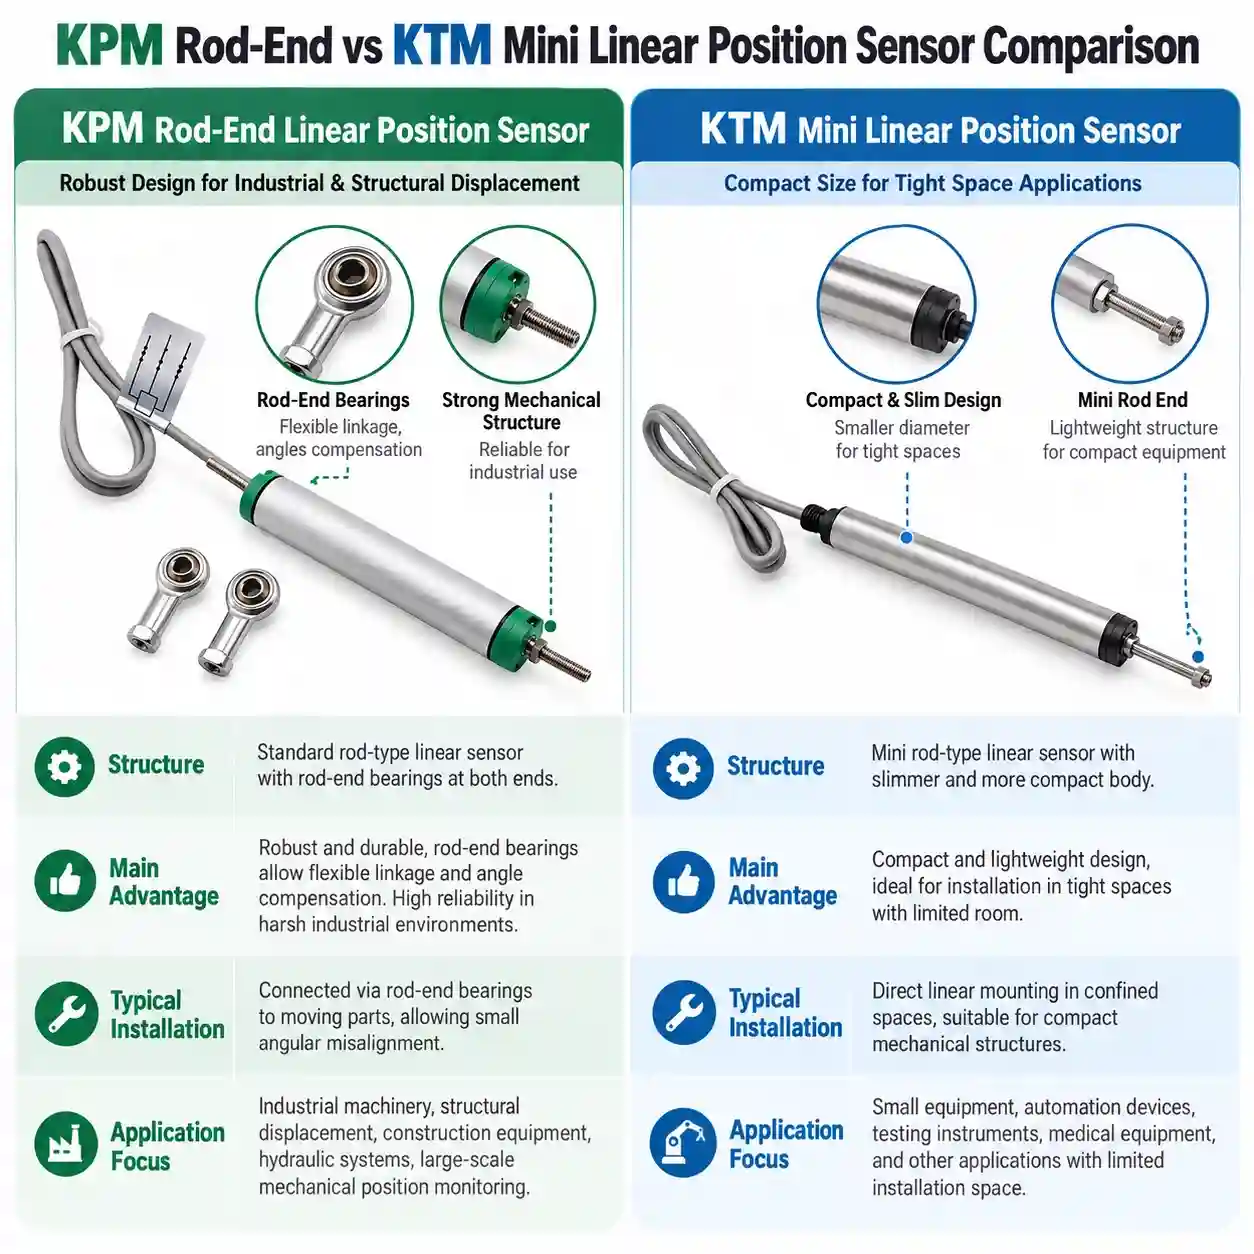
4. Sensor lineal de extremo de varilla KPM frente al mini sensor lineal KTM
Los sensores JW-KPM y JW-KTM comparten rangos de medición superpuestos, pero están diseñados para diferentes requisitos de instalación.
Característica
Sensor de posición lineal KPM
Sensor lineal mini KTM
Ataque
25–300 mm
25–300 mm
Medición
Potenciométrico
Potenciométrico
Ventaja principal
Conexión del extremo de la varilla
Instalación compacta
Diseño mecánico
Cojinetes de extremo de biela
Estructura en miniatura tipo varilla
Prioridad de selección
Conexión y adaptación al movimiento
Espacio de montaje limitado
Aplicaciones típicas
Pruebas y movimiento estructural
Maquinaria compacta y automatización
Elija la serie KPM cuando el diseño del mecanismo de articulación mecánica y la capacidad de acomodar el movimiento angular sean importantes.
5.1 Medición del desplazamiento del gato pretensado
Las pruebas con gatos pretensados requieren la medición de la extensión mecánica durante operaciones de carga controladas.
Se puede utilizar un sensor de posición lineal en el extremo de la varilla para medir la extensión del gato cuando la disposición de montaje y la carrera de medición requerida son compatibles.
Las articulaciones de los extremos de las varillas ayudan a acomodar el movimiento angular adecuado dentro del mecanismo de enlace.
5.2 Monitoreo de movimientos de puentes y estructuras
La inspección y las pruebas estructurales pueden requerir la medición del desplazamiento relativo entre dos puntos mecánicos.
Las posibles aplicaciones de medición incluyen:
movimiento de junta de expansión del puente
Desplazamiento relativo estructural
movimiento de articulación mecánica
Ensayos de carga estructural controlada
El sensor KPM puede proporcionar información sobre el desplazamiento siempre que su protección ambiental, su sistema de montaje y su rendimiento de medición cumplan con los requisitos del proyecto.
El despliegue a largo plazo en exteriores puede requerir protección ambiental adicional.
Las pruebas de componentes automotrices a menudo implican movimientos lineales repetidos en condiciones dinámicas.
El sensor KPM puede considerarse para medir:
Desplazamiento del amortiguador
movimiento de los componentes de la suspensión
Desplazamiento del actuador mecánico
Retroalimentación de la posición del banco de pruebas
Una correcta instalación mecánica es fundamental para evitar cargas transversales excesivas.
5.4 Maquinaria cerámica
Los equipos de procesamiento de cerámica pueden requerir la medición del movimiento mecánico durante la producción.
La serie KPM proporciona información continua sobre la posición para conjuntos de máquinas compatibles.
Entre sus aplicaciones se incluyen la monitorización de la carrera del pistón, el ajuste mecánico y la medición de la posición del actuador.
5.5 Automatización industrial y sistemas hidráulicos
Los equipos industriales suelen utilizar la retroalimentación de posición lineal para monitorizar el movimiento mecánico.
El KPM se puede conectar a mecanismos de actuadores hidráulicos adecuados, equipos de prueba automatizados y sistemas de posicionamiento mecánico.
El controlador receptor debe ser compatible con la salida del sensor seleccionado o incluir un acondicionamiento de señal adecuado.
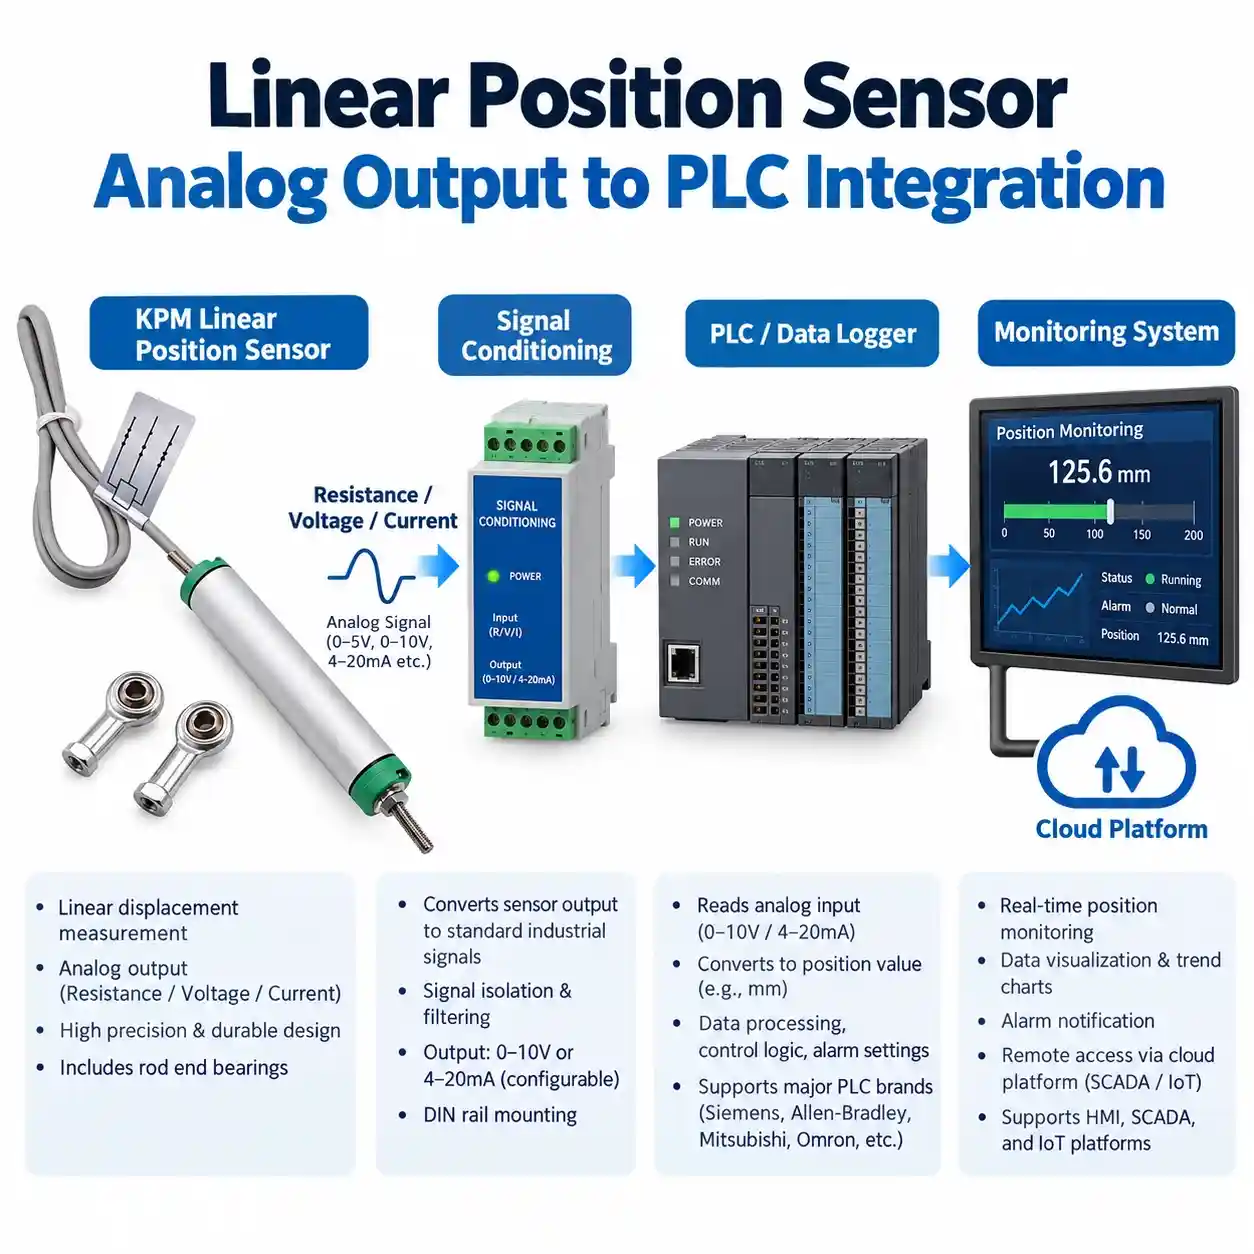
6. Señales de salida e integración del PLC
Salida de resistencia potenciométrica
El sensor KPM utiliza un elemento sensor resistivo para proporcionar información eléctrica continua relacionada con la posición.
Se necesita un circuito de entrada compatible para interpretar la señal potenciométrica.
Módulos de salida analógica opcionales
Dependiendo de la configuración seleccionada, los módulos de acondicionamiento de señal adecuados pueden proporcionar salidas de voltaje o corriente para los controladores industriales.
Las especificaciones del módulo de salida y los requisitos de potencia deben confirmarse antes de realizar el pedido.
Arquitectura de integración
Sensor de posición lineal KPM → Módulo de acondicionamiento de señal → PLC / Registrador de datos → Sistema de monitorización industrial
Este sistema permite recopilar y procesar datos de desplazamiento mecánico mediante equipos compatibles.
Para aplicaciones remotas, se puede añadir una puerta de enlace de comunicación para transmitir los datos de posición adquiridos a una plataforma de monitorización.
7. Sensor de posición lineal KPM frente a otras tecnologías de desplazamiento.
Los diferentes principios de medición se adaptan a diferentes condiciones mecánicas.
Tecnología de sensores
Característica principal
Aplicación adecuada
Potenciómetro de extremo de varilla KPM
Sistema de varillas directas con conexiones articuladas
Ensayos mecánicos y desplazamiento estructural
Potenciómetro mini KTM
Estructura compacta tipo varilla
Maquinaria de carrera corta
Potenciómetro lineal LWH
Trazos de medición más largos
Retroalimentación de la posición de la máquina industrial
Instale el sensor de manera que el movimiento de medición previsto sea compatible con el eje de la varilla y la geometría de conexión.
Conexión del extremo de la varilla
Utilice los elementos de montaje adecuados y verifique que las articulaciones de los extremos de las varillas funcionen dentro de su rango angular permitido.
Evite viajar en exceso
Seleccione un recorrido de medición que cubra todo el movimiento de funcionamiento sin exceder los límites del sensor.
Proteja las conexiones eléctricas
Siga la documentación de cableado suministrada y proteja los cables y conectores de daños mecánicos y de la exposición a condiciones ambientales inadecuadas.
Verificar la escala de medición
Antes de poner en funcionamiento el sistema de monitorización o control, compruebe la información que proporcionan los sensores en posiciones mecánicas conocidas.
9. Cómo seleccionar el sensor KPM correcto
Antes de seleccionar un modelo, confirme:
Medición de la carrera: Recorrido requerido entre 25 mm y 300 mm.
Linealidad: Especificación de linealidad a escala completa requerida.
Conexión mecánica: Dimensiones del extremo de la varilla y geometría de instalación.
Condiciones de movimiento: Velocidad de funcionamiento, vibración y movimiento angular previstos.
Señal de salida: Resistencia, voltaje o corriente.
Entorno operativo: Temperatura, humedad, polvo y exposición mecánica.
Dimensiones de montaje: Longitud de carrocería y espacio libre para extensiones disponibles.
JW-IoT puede ayudar en la selección de la configuración en función de los requisitos del proyecto.
10. Solicitar especificaciones técnicas y cotización.
Buscando un Sensor de posición lineal en el extremo de la varilla KPM para pruebas de pretensado, monitorización estructural o medición de desplazamiento industrial.?
JW-IoT puede ayudar a seleccionar el producto en función del recorrido de medición, la conexión mecánica, los requisitos de salida y las condiciones de la aplicación.
Contacta con JW-IoT para solicitar especificaciones técnicas, información de configuración y un presupuesto.
Preguntas frecuentes
Q
1. ¿Qué es un sensor de posición lineal de extremo de varilla?
A
Se trata de un sensor de posición de contacto que mide el movimiento lineal relativo entre puntos conectados mecánicamente. Los cojinetes en los extremos de las varillas permiten la correcta configuración de los mecanismos de articulación.
Q
2. ¿Cuál es el rango de medición del JW-KPM(S06)?
A
En la página del producto se especifican recorridos de medición de 25 mm a 300 mm. Otras opciones de recorrido de la serie KPM deben confirmarse por separado.
Q
3. ¿Puede el sensor KPM medir el desplazamiento del actuador hidráulico?
A
Sí, siempre que el recorrido del sensor, la disposición del montaje externo, la geometría del mecanismo y las condiciones ambientales sean compatibles con el equipo hidráulico.
Q
4. ¿Es el sensor KPM adecuado para la monitorización del desplazamiento de puentes?
A
Puede considerarse para aplicaciones adecuadas de movimiento relativo estructural. El monitoreo exterior a largo plazo requiere una evaluación de la protección ambiental, el rendimiento de la medición y las condiciones de instalación.
Q
5. ¿Cuál es la diferencia entre los sensores lineales KPM y KTM?
A
El KPM hace hincapié en las conexiones mecánicas de los extremos de las varillas y la adaptabilidad angular. El KTM se posiciona como un sensor compacto para maquinaria con espacio de instalación limitado.
Q
6. ¿El sensor proporciona una salida de 4–20 mA?
A
Una configuración de acondicionamiento de señal opcional adecuada puede proporcionar salida de corriente. El módulo seleccionado y sus requisitos eléctricos deben confirmarse antes de realizar el pedido.
 +86 13520127780
 info@jingelway.com